設備與感測器
本綜述收錄的文獻在實驗與資料集中使用了哪些感測器、載具、運算硬體與參考量測儀器:依原文寫出的型號、原文位置與作者報告的規格逐筆列出。
本頁內容
設備紀錄是什麼
每一筆設備紀錄(equipment record)對應一篇已查證文獻提到的一項設備,保存原文寫出的型號、這項設備在該研究中的角色、所屬資料集、作者報告的規格,以及原文位置(locator),例如章節、表格或圖說。型號名稱經過正規化(canonical model)後,同一型號的紀錄合併成設備總表的一列;原文的各種寫法都保留在展開內容中。若同一產品因寫法不同而分成兩列,請以展開內容中的原文寫法為準。
規格欄是論文作者在該研究中報告的內容(specs as reported),不是製造商型錄。同一型號在不同論文中可能報告不同的設定;原文沒有報告規格時標示為「原文未報告」,本站不以型錄數值補上。
- 設備條目(依型號合併)
- 1,976
- 設備紀錄
- 2,734
- 記錄設備的文獻
- 451
- 設備類別
- 17
- 原文未報告規格的紀錄
- 208
5 種使用角色
同一型號在不同文獻中可能扮演不同角色,因此一個型號可以同時出現在幾種角色之下。每種角色名稱後面標示目前的紀錄筆數。
- 方法輸入(method input)1,003 筆
- 論文提出或測試的方法在實驗中實際使用的設備。
- 資料集感測器(dataset sensor)804 筆
- 論文使用或發布的資料集中,用來擷取資料的設備。
- 參考或真值量測(reference or ground truth)332 筆
- 用來產生參考軌跡、參考點雲或控制點,作為比對基準的設備。
- 執行運算平台(compute for runtime)468 筆
- 論文報告執行時間或即時性時所用的電腦或嵌入式平台。
- 比較對象設備(compared device)127 筆
- 與論文方法的結果並列比較的其他設備或系統。
總覽
文獻篇數最多的 15 個 LiDAR 型號
每條長條是記錄該型號的文獻篇數;一篇文獻不論提到幾次只算一篇。篇數相同時依型號名稱排列。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
LiDAR 類共有 125 個寫出特定型號的條目,圖中列出 15 個。其餘型號,以及 103 個只有通用描述、沒有特定型號的 LiDAR 條目(設備總表中標示「未具名」),都列在下方設備總表。
資料來源設備紀錄(equipment-models.json),LiDAR 類且寫出特定型號的條目
各設備類別的紀錄筆數,依使用角色堆疊
每條長條是一個設備類別的全部紀錄,色段依使用角色堆疊,順序固定。按圖例可只看單一角色。
按下圖例項目只顯示該系列,再按一次恢復全部系列。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
單位是紀錄筆數,不是文獻篇數:同一篇文獻若在不同章節或資料集提到同一型號,會形成多筆紀錄。
資料來源設備紀錄(equipment-models.json)
各主題群集的文獻記錄了哪些感測器類別
每一列是一類感測器,每一欄是一個證據主題群集(代號說明見圖下);儲存格是該群集中記錄了該類感測器的文獻篇數。0 表示該群集有設備紀錄的文獻都沒有記錄這類感測器。
- 0 至 9
- 10 至 19
- 20 至 29
- 30 至 39
按 Tab 進入熱圖後,用方向鍵在儲存格之間移動(上下換列、左右換欄),Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
- C01
- 機率基礎、綜述與 2D SLAM(有設備紀錄的文獻 27 篇)
- C02
- 點雲配準元件(有設備紀錄的文獻 33 篇)
- C03
- 估計後端與最佳化(有設備紀錄的文獻 17 篇)
- C04
- LOAM 系列與特徵式 LiDAR 建圖(有設備紀錄的文獻 36 篇)
- C05
- 當代 LiDAR(慣性)里程計與 SLAM(有設備紀錄的文獻 35 篇)
- C06
- 全域一致性、場所辨識與長期建圖(有設備紀錄的文獻 22 篇)
- C07
- LiDAR、視覺與慣性融合(有設備紀錄的文獻 35 篇)
- C08
- 視覺、視覺慣性與 RGB-D 稠密 SLAM(有設備紀錄的文獻 50 篇)
- C09
- 學習式、神經隱式與高斯潑濺 SLAM(有設備紀錄的文獻 52 篇)
- C10
- 評估指標、基準與資料集(有設備紀錄的文獻 33 篇)
- C11a
- 營建領域綜述(有設備紀錄的文獻 7 篇)
- C11b
- 營建應用研究(有設備紀錄的文獻 56 篇)
- C12
- 地圖表示與表面重建(有設備紀錄的文獻 18 篇)
- C13
- 誤差來源:校正、同步、畸變與退化(有設備紀錄的文獻 30 篇)
一篇文獻只歸入一個主題群集;同一篇文獻記錄某類感測器的多個型號時只算一次。圖中不含載具與平台、運算硬體及其他設備。
資料來源設備紀錄(equipment-models.json)與參考文獻的主題群集(references.json)
設備總表
依型號列出全部 1,976 個設備條目。按型號名稱展開,可看到原文寫法、製造商,以及每一筆使用紀錄的出處、角色、資料集與作者報告的規格;出處連結附原文位置。
掃描樣式與設備類別
互動 E-01 的七種原型是教學用的通用設定,參數不是任何型號的規格。旋轉式多線、非重複掃描、固態前視與單線擺動四種原型對應設備總表的 LiDAR 類,目前有 228 個條目、281 篇文獻。站點式地面雷射掃描儀對應 TLS 類(60 個條目、73 篇文獻),其 94 筆紀錄中有 60 筆的角色是參考或真值量測。RGB-D 與立體相機原型分別對應 RGB-D 相機類(58 個條目)與立體相機類(67 個條目);行動掃描設備類(102 個條目)與載具與平台類(320 個條目)沒有獨立的原型,模擬器以手持、輪式與四足三種移動方式示意。
互動 E-01 已移到「設備與生成」一節的 D-03 頁。該頁另以三維剖面動畫說明各類掃描機構如何產生光束方向,並比較重複與非重複掃描樣式的視野覆蓋。
論文中的感測器平台
以下共 26 張圖,取自以開放授權發布的論文,內容是感測器配置、掃描儀、手持裝置、背負式裝置、機器人或載具平台。每張圖都附出處、圖號、授權、原始來源與本站所做的修改。
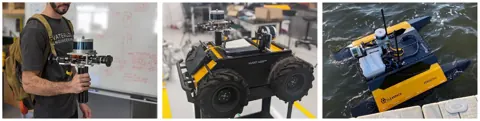
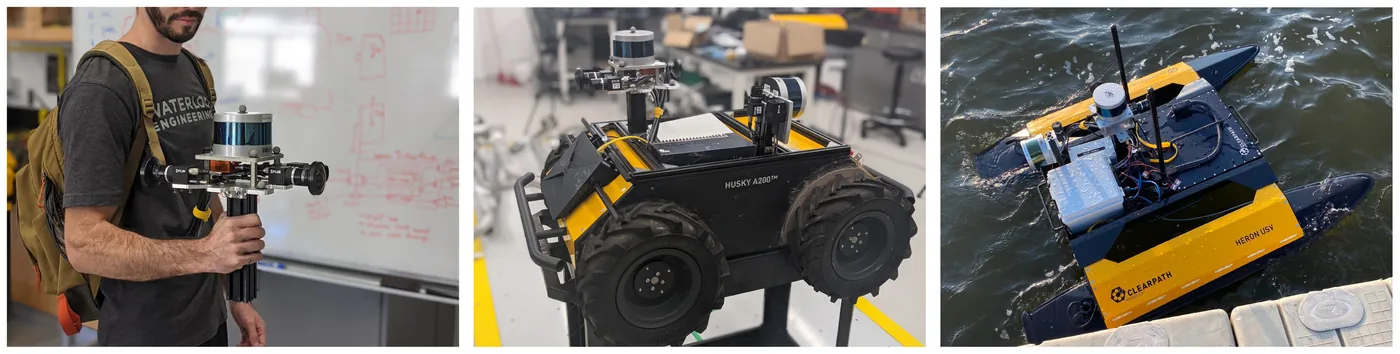
三種巡檢載具:手持裝置(背包放電腦與電池)、Clearpath Husky 地面無人車與無人水面載具,均搭載相同的感測基礎模組
出處Charron et al., 2026Fig. 6
原始圖檔開啟原始來源(另開新視窗)
本站修改縮小至寬度不超過 1400 px,並轉換為 WebP 格式
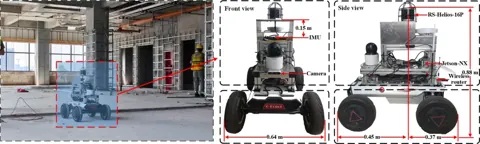
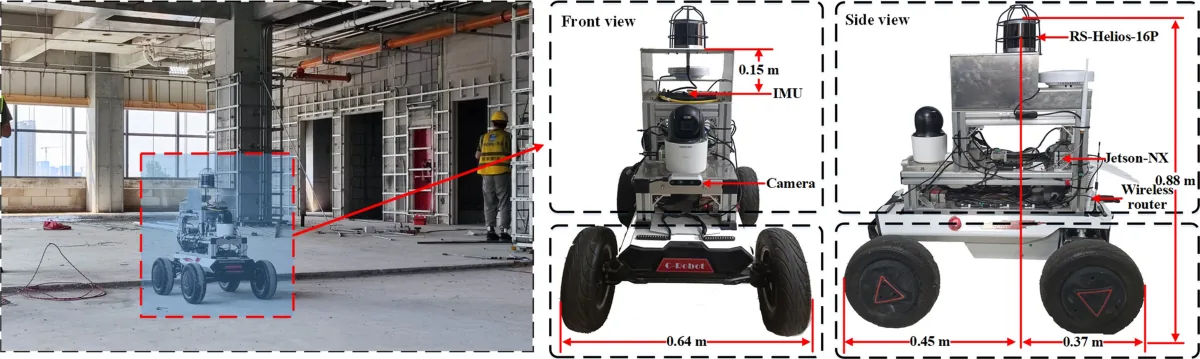
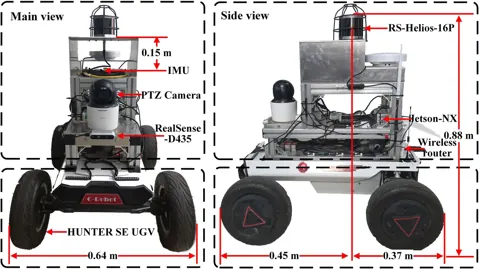
施工機器人實驗平台的現場照片與前視、側視圖,標示 RS-Helios-16P、IMU、相機、Jetson NX、無線路由器位置及主要尺寸
出處Feng et al., 2025Fig. 3
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
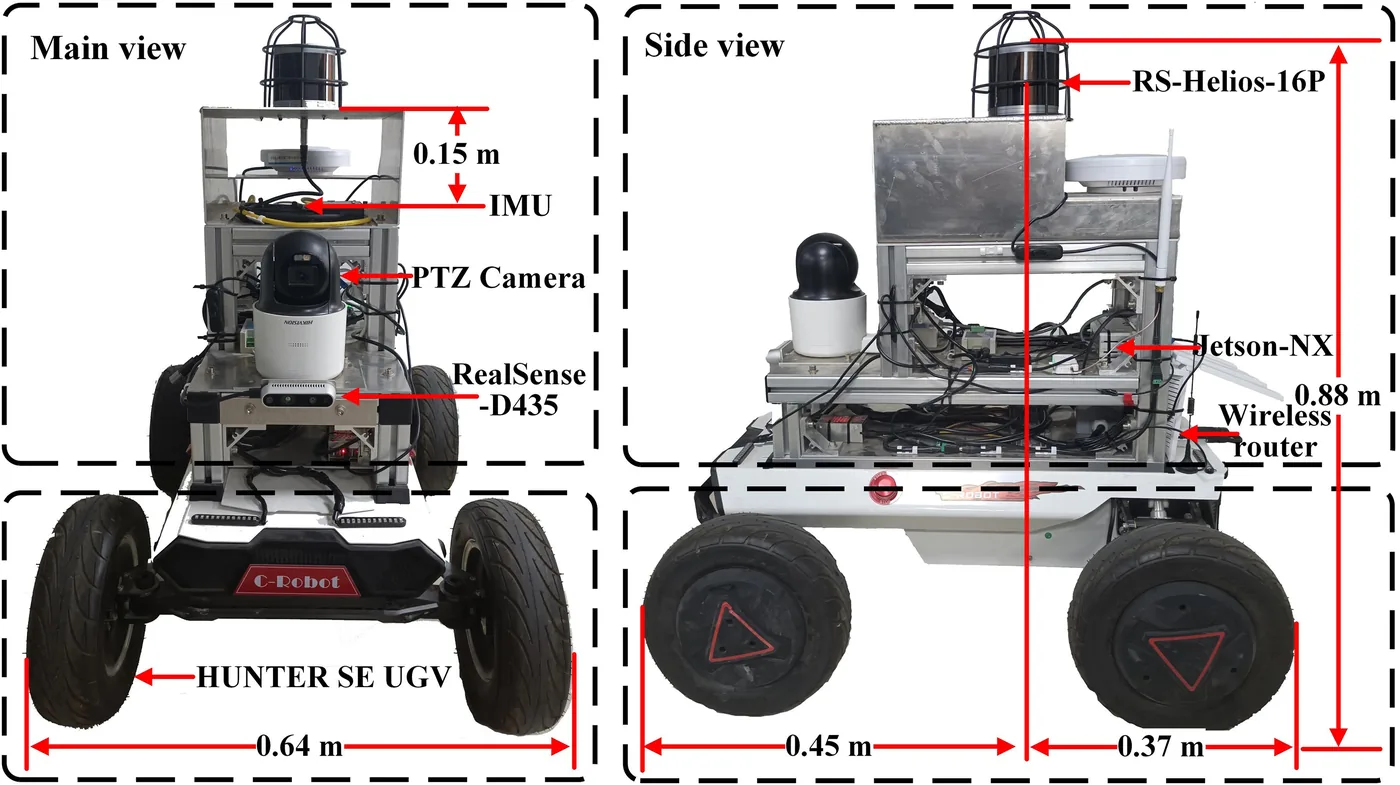
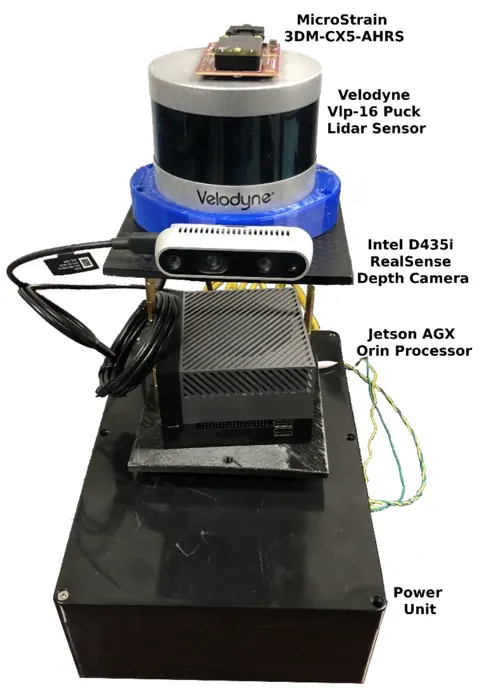
施工機器人硬體平台與主要設備(RS-Helios-16P、IMU、Jetson Xavier NX)
出處Feng et al., 2026Fig. 2
原始圖檔開啟原始來源(另開新視窗)
本站修改縮小至寬度不超過 1400 px,並轉換為 WebP 格式
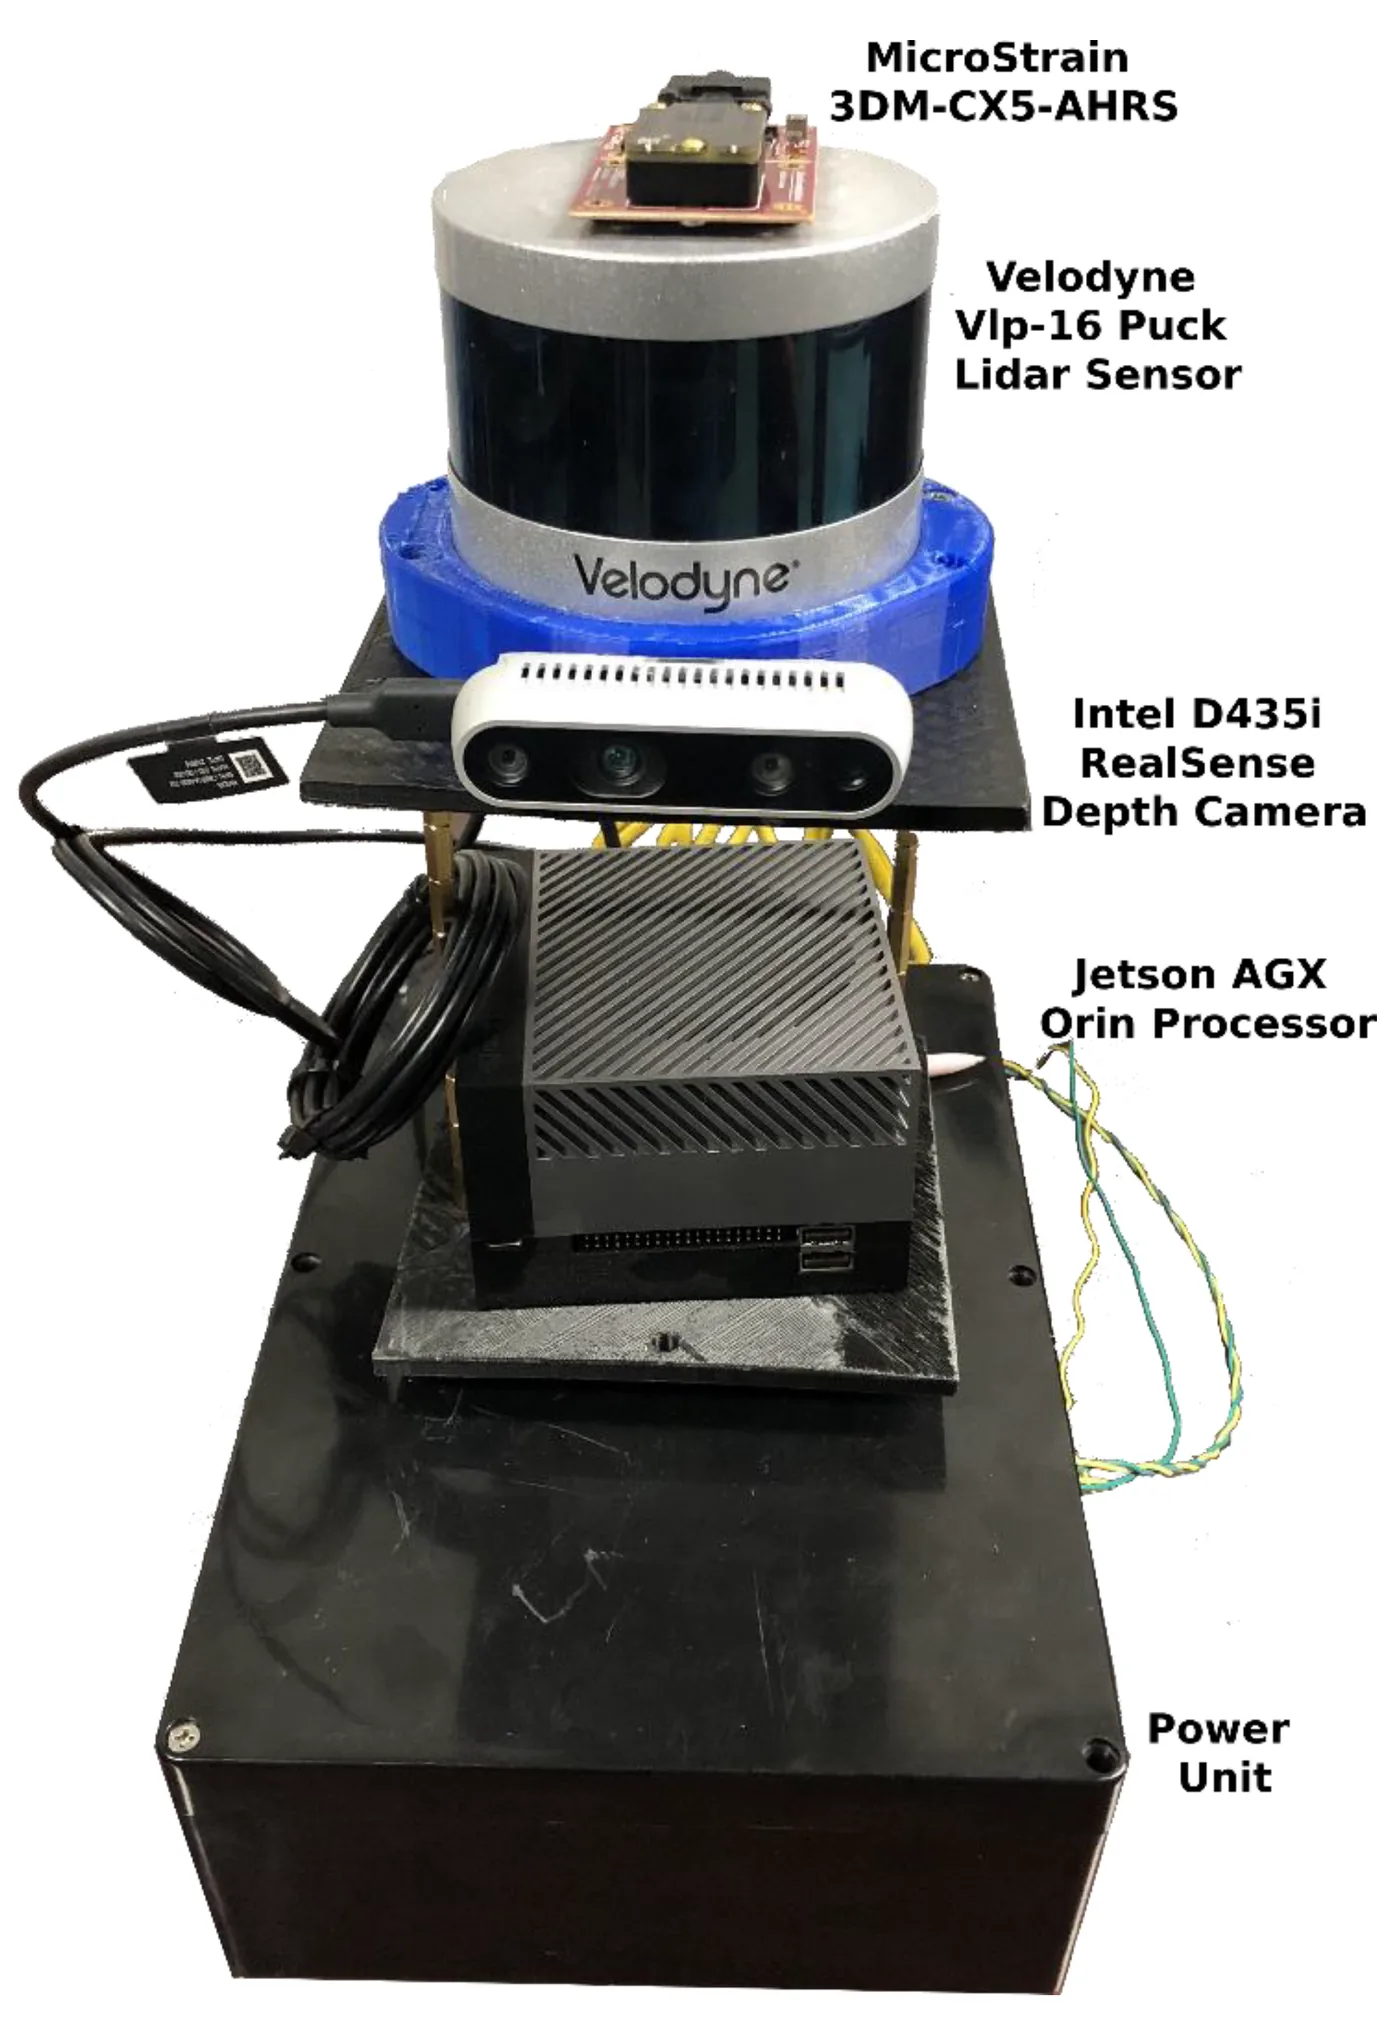
作者自製的手持資料蒐集裝置(RGB-D 相機、VLP-16 LiDAR 與 IMU,規格見表 4)
出處Ghadimzadeh Alamdari et al., 2025Fig. 24
原始圖檔開啟原始來源(另開新視窗)
本站修改縮小至寬度不超過 1400 px,並轉換為 WebP 格式
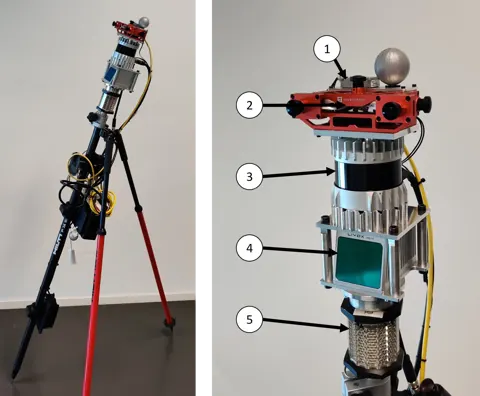
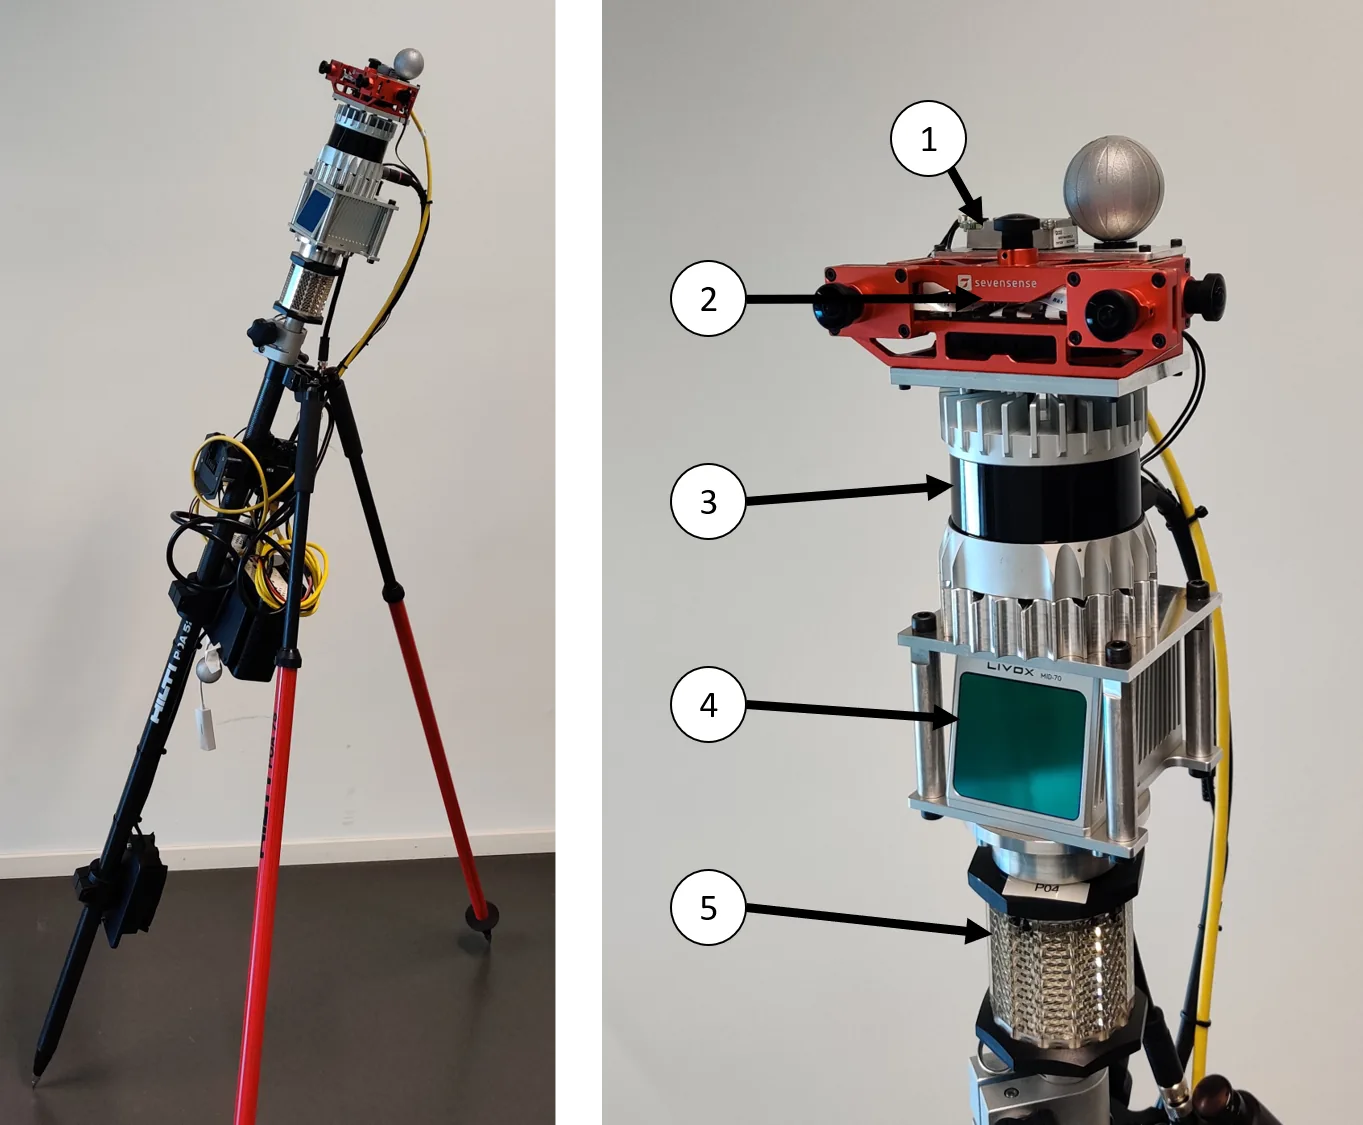
Phasma 手持感測桿全貌與感測器配置:ADIS16445 IMU、AlphaSense 五相機模組、Ouster OS0-64、Livox MID70 與全測站稜鏡
出處Helmberger et al., 2022Fig. 1
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
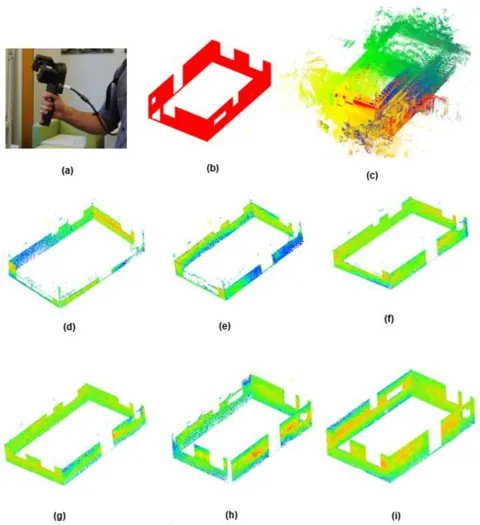
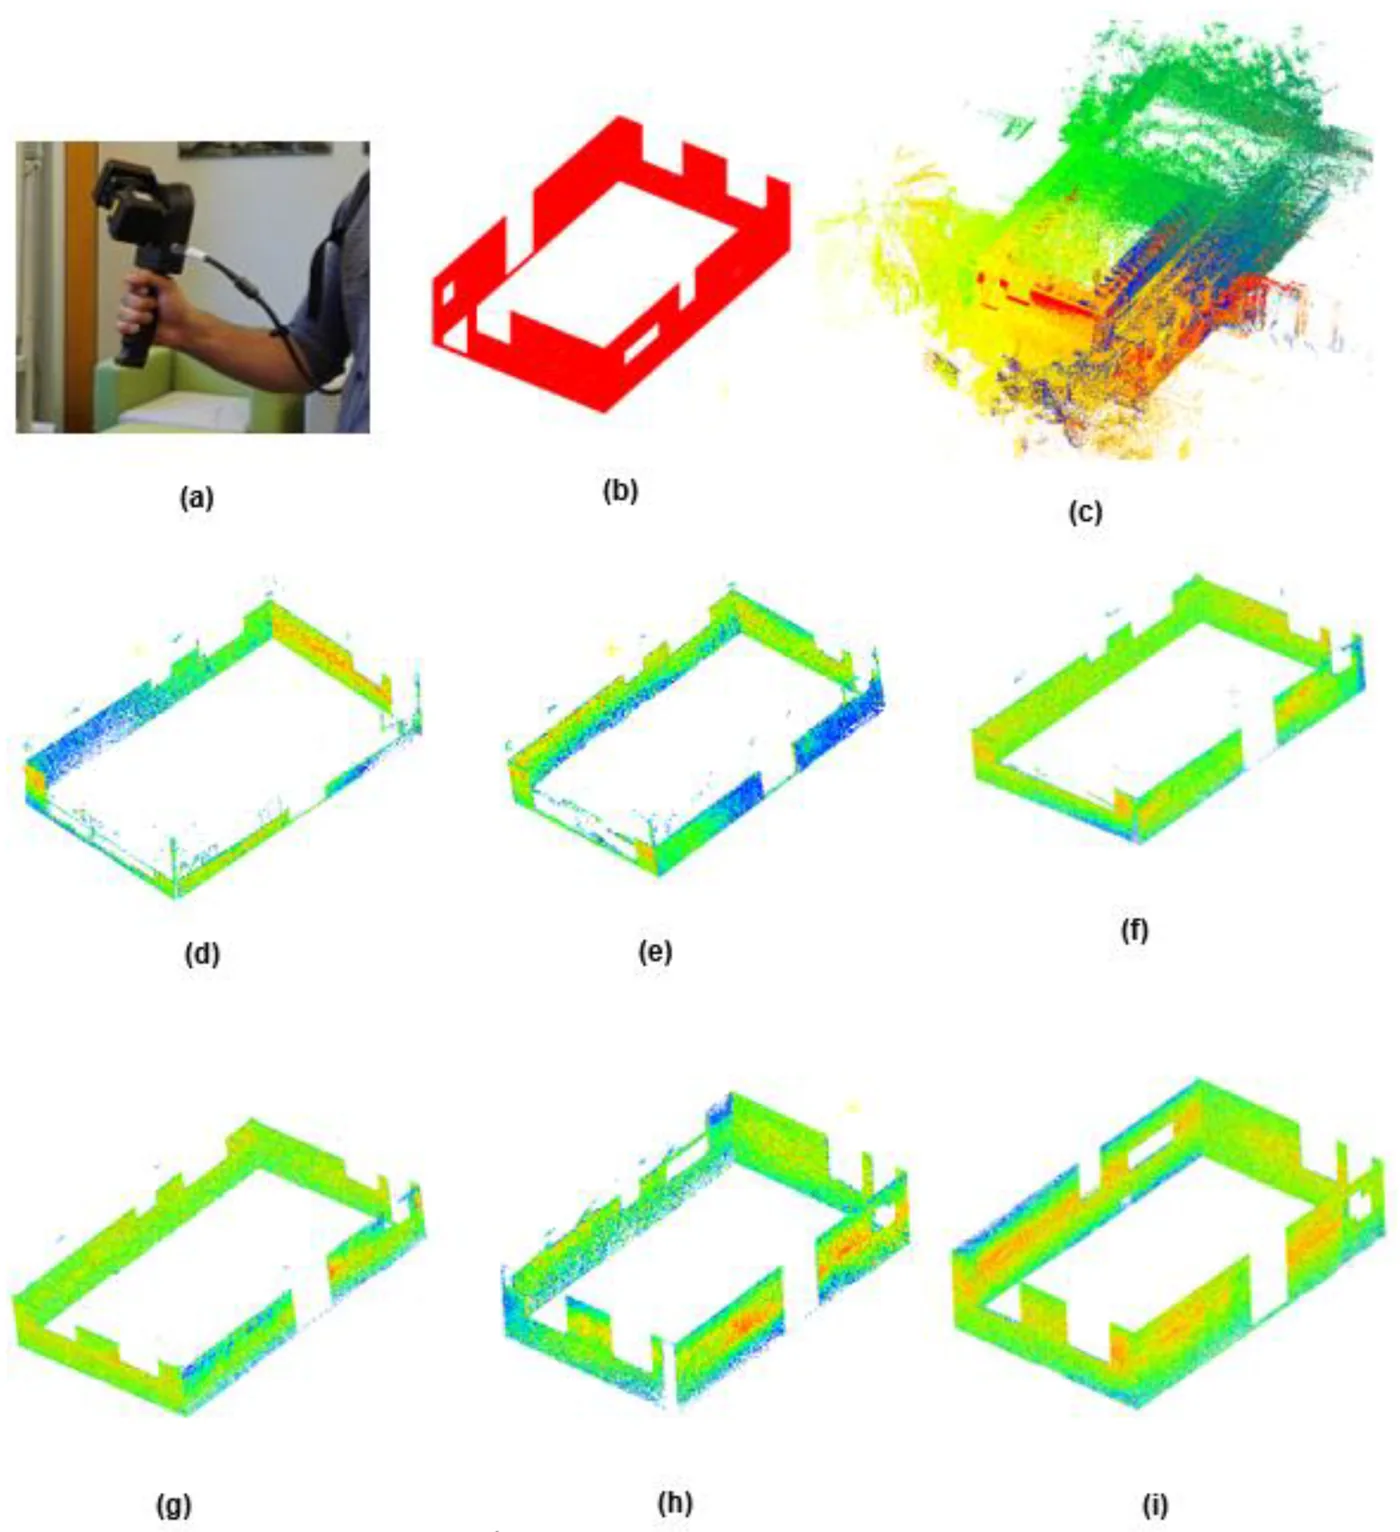
GeoSLAM ZEB-Revo 掃描儀、外牆基準點雲、配準結果與六次掃描的濾除成果
出處Ibrahimkhil et al., 2023Fig. 3
原始圖檔開啟原始來源(另開新視窗)
本站修改縮小至寬度不超過 1400 px,並轉換為 WebP 格式