IMU 與多感測器融合
許多手持、背包與機器人上的 SLAM 設備都裝有慣性量測單元(IMU)。它通常每秒上百次回報機身的角速度與比力,讓系統在兩次 LiDAR 掃描之間知道設備怎麼動;但它的讀值含重力、偏差與雜訊,單獨積分很快就漂移。本頁從設備的角度說明 IMU 量到什麼、為什麼不能單獨使用、LiDAR 如何修正它,以及不同感測器的取樣時間如何對齊。
本頁內容
IMU 量的是什麼
慣性量測單元(inertial measurement unit, IMU)由三軸陀螺儀(gyroscope)與三軸加速度計(accelerometer)組成,固定在設備機身上,因此量到的是機體座標系(body frame)中的量。SLAM 設備與資料集常以某一顆 IMU 的座標系作為機體座標系,例如 Hilti 2021 資料集以相機模組內建 IMU 的中心為機體座標原點(Helmberger et al., 2022, Sec. III-C, III-F; Table II);其他感測器的點再經外參轉到這裡(F-01)。陀螺儀量的是機身的角速度(angular rate);加速度計量的不是加速度,而是比力(specific force):運動加速度減去重力加速度,也就是除了重力以外作用在感測質量上的力除以質量。
以下量測模型是剛體運動學與慣性感測的一般推導,不是特定文獻的結果:
是機體到世界座標的旋轉, 是世界座標中的運動加速度, 與 分別是偏差與雜訊。機身靜止時(),若以 表示俯仰、 表示橫滾(本站的旋轉慣例 ,正俯仰為機頭朝下):
由此直接得到三個設備層面的結果(推導):
- 靜止時讀到 g:加速度計讀值的大小等於重力,方向朝上;機身傾斜時,這個讀值依俯仰與橫滾分到各軸,所以靜止的 IMU 可以從重力方向得到俯仰與橫滾。
- 航向看不見:繞重力方向的旋轉不改變上式,加速度計無法得知偏航角;偏航只能由陀螺儀積分,或由 LiDAR、相機、磁力計等其他感測器提供。
- 等速直線與靜止無法區分:等速運動時 ,讀值與靜止完全相同;要從比力得到運動,必須先用姿態把重力扣掉,姿態一錯,重力就混入推算的加速度。
Solà 的誤差狀態卡爾曼濾波教材依同樣的模型,以 IMU 讀值積分名目狀態,並把位置、速度、姿態、加速度計與陀螺儀偏差及重力放進誤差狀態(Solà, 2017);該教材的陀螺儀模型忽略地球自轉,作者也指出高階 IMU 量得到地球自轉(Solà, 2017, Sec. 5.3.1, footnote 23)。本頁各圖同樣忽略地球自轉。
三維教學模擬:施工中樓層裡的手持 SLAM 掃描器(通用外型),機殼剖開可見 IMU 電路板與機體座標軸。掃描器依所選情境靜止傾斜、直線加速、轉彎或步行晃動;箭頭表示重力、運動加速度、加速度計量到的比力與陀螺儀量到的角速度,左上角的曲線同步顯示六個 IMU 讀值。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
看什麼:(1)「靜止傾斜」:姿勢保持不動時陀螺儀三軸都是 0(只有轉動的過程讀到角速度),加速度計卻讀到大小 9.81 m/s² 的比力;機身前傾 30° 時,這個讀值分到機體 x 與 z 軸(約 −4.9 與 8.5 m/s²),再側傾時又分出 y 分量。靜止時比力箭頭(橘)朝正上方、與重力箭頭(藍)反向,因為加速度計量到的是支撐力造成的加速度,不是重力本身。(2)「直線加速」:機身保持水平,運動加速度箭頭(青)出現,比力箭頭隨之朝加速度的方向傾斜,加速時前傾、減速時後傾;在速度最高、加速度為 0 的那一刻,以及停下之後,加速度計的讀值又與靜止時相同。(3)「轉彎」:以固定速率繞行時,陀螺儀 z 軸讀到偏航角速度,加速度計 y 軸讀到指向彎道內側的向心加速度;回到兩段等速直線時,陀螺儀三軸回到 0,加速度計只剩 z 軸的 g,與靜止時無法區分。(4)「步行晃動」:步頻的上下起伏讓 z 軸比力在約 g ± 3 m/s² 間擺動;陀螺儀讀到步伐造成的俯仰與橫滾擺動,z 軸另有沿環形路線轉彎與左右擺動掃描造成的偏航角速度。
簡化條件:理想 IMU(無偏差、無雜訊、無尺度與軸向誤差),IMU 位於機體座標原點;忽略地球自轉;重力取 9.81 m/s²;運動軌跡、步頻與角度都是示意參數。掃描器是通用外型,不是特定產品,剖面中 IMU 模組下方的主機板與晶片配置也只是示意;操作者未繪出。
教學視覺化:箭頭、剖面與顏色是為了說明而加上的;場景是模擬,不是實測資料。IMU 的讀值在真實設備中只是一串數字,沒有可見的箭頭;掃描器的雷射為近紅外光,人眼看不見。
重力方向與運動激勵
因為讀值中永遠含有重力,系統啟動時必須先估計重力方向與初始速度。Lupton 與 Sukkarieh 把 IMU 讀值在上一個位姿的機體座標中預先積分,並把導航座標固定在第一個位姿的機體座標,使重力向量與初始速度在三個位姿後即可線性求得,不需特殊的初始化動作(Lupton & Sukkarieh, 2012, Sec. VI);以手持 IMU 與立體相機在辦公建物中的驗證,估得的重力大小為 9.796 m/s²,當地值為 9.797 m/s²(Lupton & Sukkarieh, 2012, Sec. VIII-C)。反過來,初始化做不好,系統可能一啟動就失敗:Voxel-SLAM 的作者報告 FAST-LIO2 從高度動態的狀態啟動時發散,Voxel-SLAM 則在同樣條件下約 1 s 內完成初始化(Liu et al., 2026, Sec. 1; Sec. 10.1)。至於發散的原因,本站只在 FAST-LIO2 方法頁的限制欄記下 Voxel-SLAM 預印本第一版的說法:FAST-LIO2 以平均加速度估計重力,在強烈運動中啟動時因此發散(Liu et al., 2026, arXiv v1, Sec. X-A);期刊版中這項歸因的位置,本站紀錄沒有另外記載。
「等速直線與靜止無法區分」也有估計上的後果。IN2LAAMA 的作者指出,只有平移、沒有轉動的路段無法觀測加速度計偏差,因此另加零偏差因子(Le Gentil et al., 2021, Sec. VI-D, VII-E-2),而外參的自動校正需要激勵 IMU 全部六個軸的軌跡(Le Gentil et al., 2021, Sec. VII-F)。Li 與 Mourikis 證明相機與 IMU 的時間偏移除少數退化運動外都可局部辨識,而在零角速度、等角速度或加速度計讀值固定等運動下無法辨識(這些運動即使已知時間偏移,也會使其他狀態失去可觀性)(Li & Mourikis, 2014, Sec. 6.4, 6.5);以彈簧晃動取得三維覆蓋的手持掃描器 Zebedee,也需要感測頭持續受到激勵(Bosse et al., 2012, Sec. V-A)。
工地資料集中的 IMU
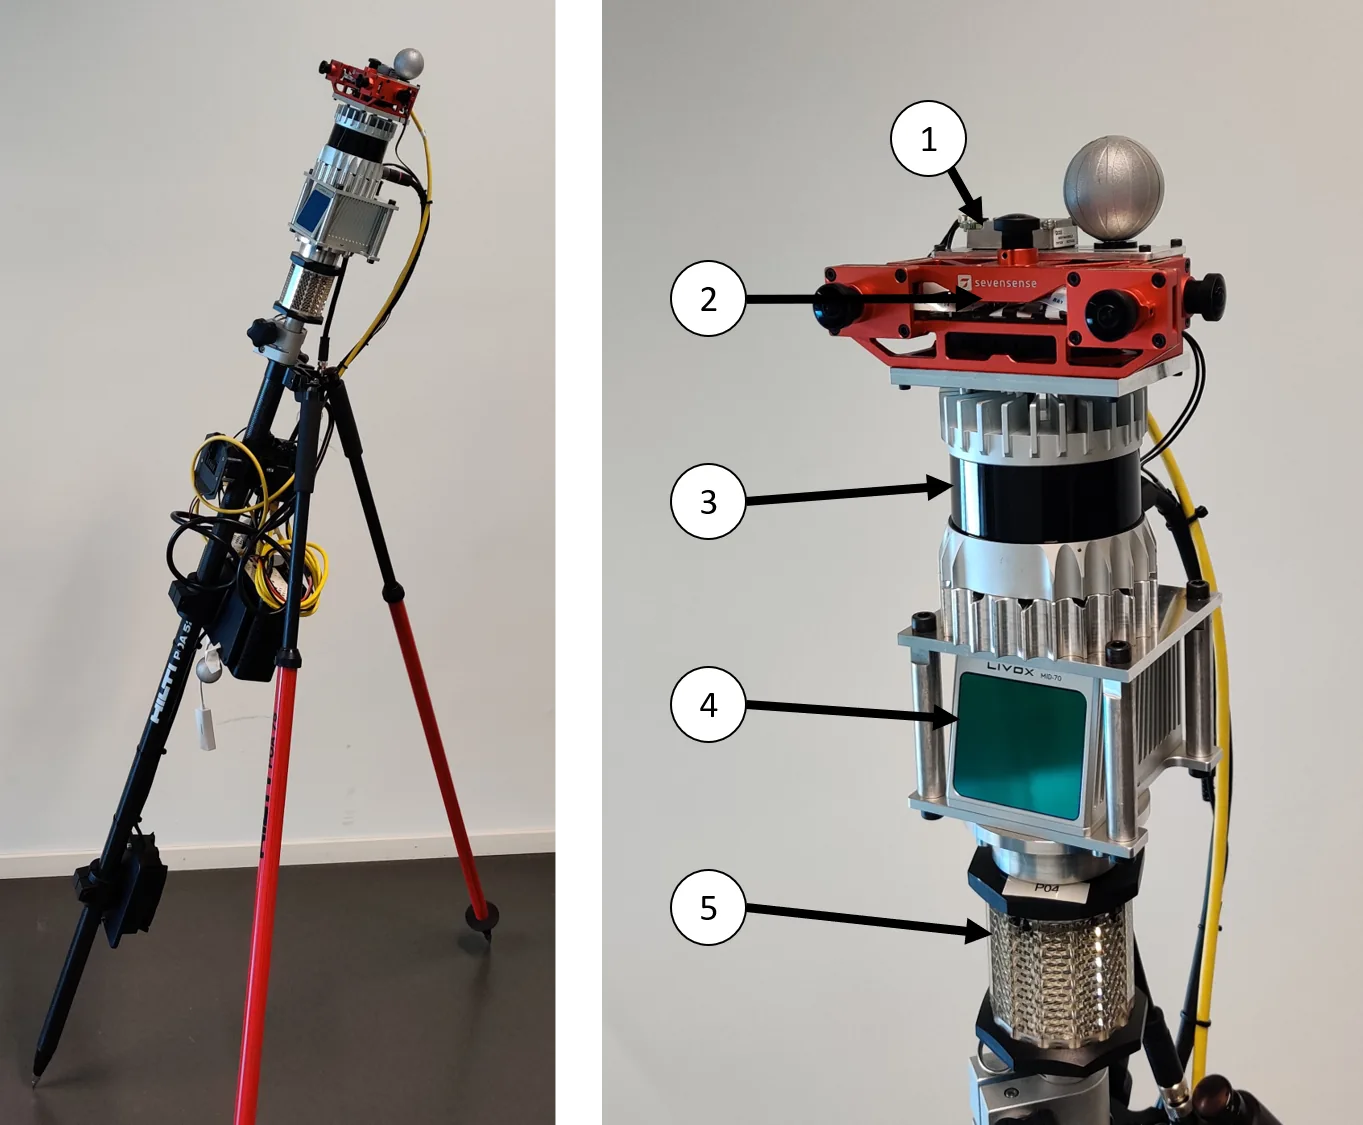
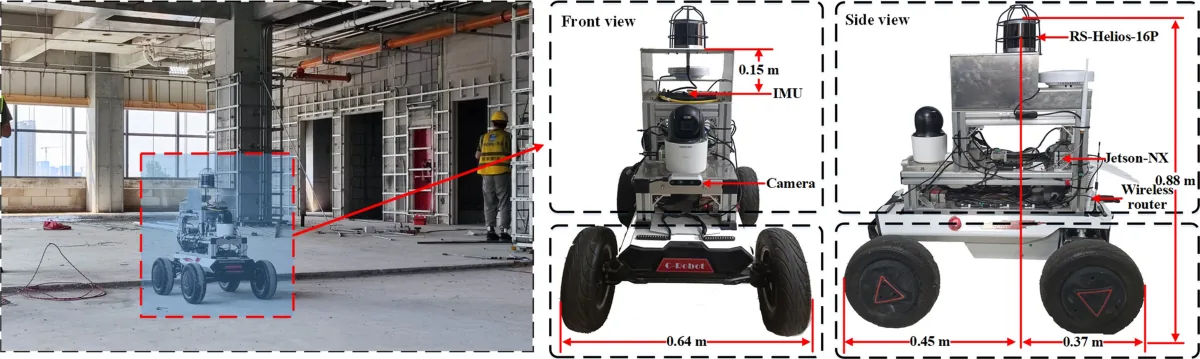
在施工現場錄製的資料集與實驗平台中,有的同時放了多顆 IMU,有的註明了安裝方式。Hilti 2021 資料集的手持感測桿有三顆 IMU:該研究報告的規格為 800 Hz 的 ADIS16445、內建於相機模組的 200 Hz Bosch BMI085,以及內建於 LiDAR 的 100 Hz InvenSense ICM-20948(Helmberger et al., 2022, Sec. III-C; Table II)。ConSLAM 在同一施工中工地週期性蒐集資料的手持原型機,記錄 400 Hz 的 9 軸 IMU(Trzeciak et al., 2023, Sensors and devices; Data collection system)。Feng 等的施工機器人把 500 Hz 的 9 軸 IMU 裝在 LiDAR 下方 0.15 m 的橡膠減振墊上(Feng et al., 2025, Sec. 3.1(3))。
論文中的 IMU 安裝位置與融合架構
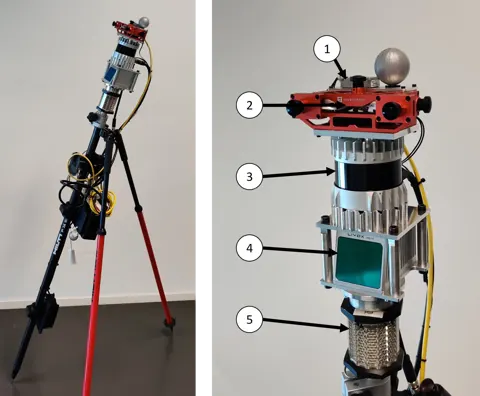
Fig. 1Phasma 手持感測桿全貌與感測器配置:ADIS16445 IMU、AlphaSense 五相機模組、Ouster OS0-64、Livox MID70 與全測站稜鏡
出處:Helmberger et al., 2022,Fig. 1。授權:CC BY-NC-SA 4.0 (arXiv 2109.11316v3 license as shown on the arXiv abs page; the IEEE version of record is (c) IEEE)。原始圖檔。修改:轉存為 WebP 格式。
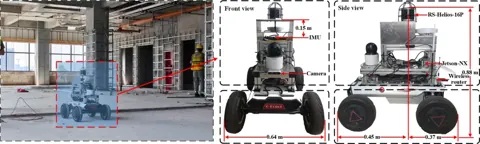
Fig. 3施工機器人實驗平台的現場照片與前視、側視圖,標示 RS-Helios-16P、IMU、相機、Jetson NX、無線路由器位置及主要尺寸
出處:Feng et al., 2025,Fig. 3。授權:CC BY 4.0。原始圖檔。修改:轉存為 WebP 格式。
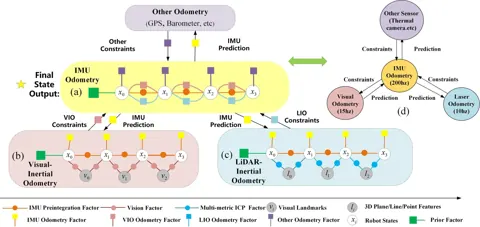
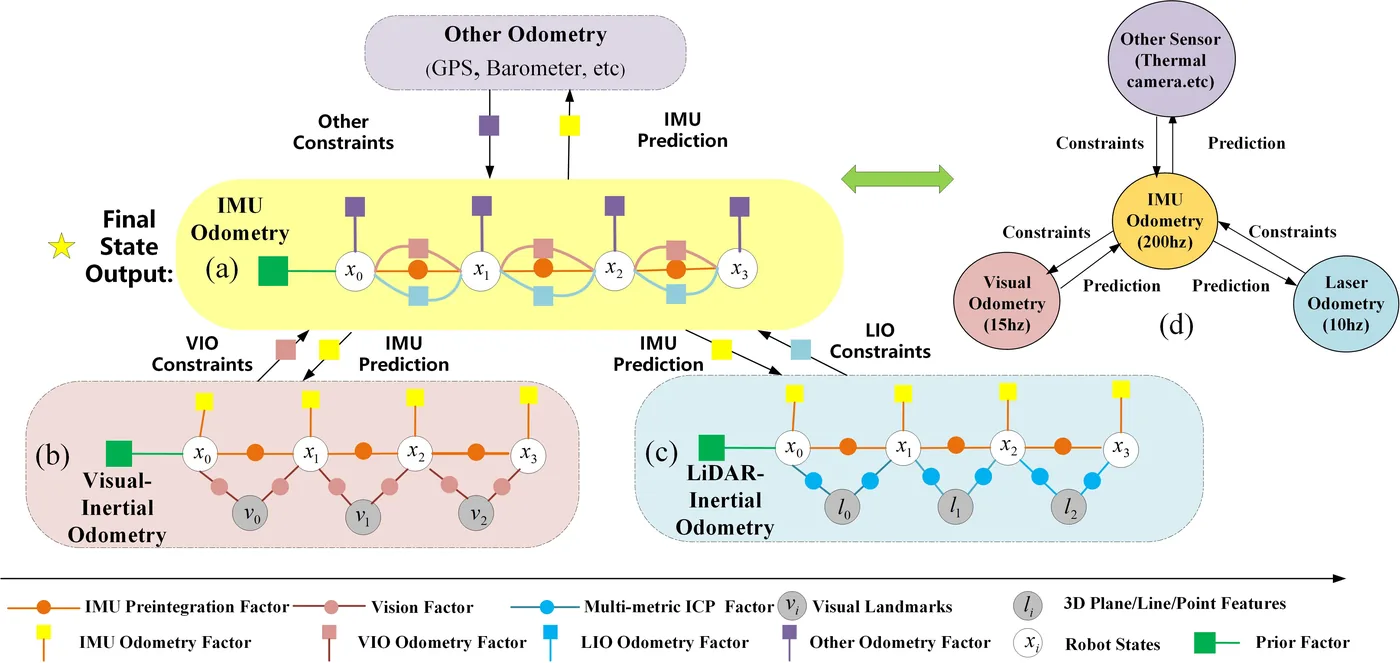
Fig. 2以 IMU 為中心的系統架構:IMU 里程計與 VIO、LIO 子因子圖互相提供預測與約束
出處:Zhao et al., 2021,Fig. 2。授權:CC BY-NC-SA 4.0 (arXiv v2)。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
只靠 IMU 能走多遠
把讀值積分就能推算位姿,稱為捷聯慣性推算(strapdown dead reckoning)。以下是一般推導:姿態由陀螺儀積分,速度與位置由扣除重力後的比力積分兩次,
因此固定的加速度計偏差 讓位置誤差隨時間平方成長;陀螺儀偏差 則先讓姿態誤差線性累積,姿態一歪,約 的重力分量就被當成水平加速度,再積分兩次,誤差隨時間三次方成長(小角度、短時間的一階近似,物理原理推導,不是特定文獻的結果):
白雜訊則使速度誤差像隨機漫步般成長,位置誤差約與 成正比。下方模擬把這些誤差源一起放進去,比較完整積分的結果與兩條一階推導式。
三維教學模擬:手持掃描器沿直線走過施工樓層;實線是真實軌跡,半透明的掃描器與虛線是只積分 IMU 讀值得到的位姿,兩者隨時間分離,紅色箭頭連接真實位置與推算位置。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
位置誤差隨時間成長
與上方三維場景相同的模擬:實線為模擬的位置誤差,另兩條線是只考慮單一偏差時的一階推導式。調整上方控制項時,三維場景與本圖一起更新。
按下圖例項目只顯示該系列,再按一次恢復全部系列。
按 Tab 進入圖表後,用左右方向鍵沿橫軸移動,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
資料來源本站教學模擬(utils/devices/imu.ts 的 simulateDeadReckoning),非實測資料
看什麼:(1)只留加速度計偏差(陀螺儀偏差與雜訊歸零):誤差沿 ½ b_a t² 成長,時間加倍時誤差約變為 4 倍。(2)只留陀螺儀偏差:姿態誤差隨時間線性累積,重力的一小部分被誤當成水平加速度,誤差約沿 g b_g t³ / 6 成長,時間加倍時約變為 8 倍;把陀螺儀偏差調大時,半透明掃描器也可見逐漸傾斜(0.1°/s 經 30 s 為 3°)。(3)兩者並存時,時間越長越由陀螺儀項主導,因為 t³ 比 t² 成長得快;白雜訊讓誤差再多一個隨機成分。(4)即使偏差只有 0.02 m/s² 與 0.02°/s,20 秒後誤差已達公尺級。
簡化條件:起點的位置、速度與姿態完全已知;偏差為固定值且方向固定在機體座標(示意方向);IMU 取樣率 100 Hz,以二階方法積分;沒有任何外部修正(無 LiDAR、無零速更新);忽略地球自轉與重力隨位置的變化。推導式中的 b_a 取加速度計偏差的大小,b_g 取陀螺儀偏差在水平方向的分量(只有這個分量使姿態傾斜;本圖的示意方向約為設定值的 98%)。偏差大小、雜訊等級與步行速度 0.6 m/s 都是示意參數,不代表特定等級或產品。
教學視覺化:軌跡線、半透明掃描器、誤差箭頭、兩個位姿下方的鉛垂線與地面圓環(青色為真實位姿,橘色為純慣性推算)以及顏色都是教學視覺化;場景是模擬,不是實測資料。圖中沒有雷射光束,真實設備的近紅外雷射人眼也看不見。
所以使用 IMU 的 SLAM 系統通常把 IMU 偏差當成待估狀態,由其他感測器持續修正。Solà 的濾波教材把兩種偏差放進誤差狀態(Solà, 2017);Forster 等的預積分假設兩個關鍵影格之間偏差固定,並以解析 Jacobian 對預積分量做事後的偏差修正(Forster et al., 2017a, Sec. VI, Eq. 34; abstract);LIO-SAM 以 LiDAR 里程計的結果回饋估計 IMU 偏差(Shan et al., 2020);Super Odometry 以 IMU 為中心,由視覺慣性與光達慣性子系統回傳的相對位姿約束 IMU 偏差(Zhao et al., 2021)。這些方法的差異見 F-03。
修正一旦中斷或變弱,誤差就可能快速累積,文獻中有兩個例子。Lupton 與 Sukkarieh 的視覺慣性步行資料在影像特徵少的樓梯間漂移變大(Lupton & Sukkarieh, 2012, Sec. VIII-F);Zebedee 的作者則報告,在不使用固定視角面元的設定下,樓梯上一段 6 s 的晃動停止就造成約 5 m 的垂直誤差(Bosse et al., 2012, Sec. III-F, IV-D)。
IMU 預測、LiDAR 修正
緊耦合的 LiDAR 慣性里程計常見的作法是把兩者的時間尺度分開:IMU 以其取樣率(通常每秒上百次)預測位姿並推估不確定度,LiDAR 每完成一次掃描就以掃描配準修正狀態;前述三個工地資料集與平台所用的旋轉式 LiDAR 都約為每秒 10 次(Helmberger et al., 2022, Sec. III-B)(Trzeciak et al., 2023, Sensors and devices)(Feng et al., 2025, Sec. 3.1(3))。Solà 引述 Madyastha 等的整理指出,誤差狀態濾波把大信號的動態留在名目狀態中積分,誤差狀態變化緩慢,因此修正可以用比預測低的頻率進行(Solà, 2017, Sec. 5.1)。FAST-LIO2 以流形上的迭代卡爾曼濾波實作這種架構,狀態共 24 維,含 LiDAR 與 IMU 之間的外參(Xu et al., 2022);方法細節見 方法頁。
掃描配準能修正多少,取決於看到的面。點對平面配準只能沿著面的法向量約束位移;兩道平行牆與地板構成的長走廊,只約束橫向與垂直方向,沿走廊方向沒有資訊,稱為幾何退化(degeneracy)。Zhang 等以系統矩陣的特徵值判定退化方向,並在退化方向保留預測值、只更新條件良好的方向(Zhang et al., 2016, Sec. IV, Algorithm 1);在 LiDAR 慣性系統中,這個「預測值」通常來自 IMU 的推算。
三維教學模擬:手持掃描器沿一條長走廊行走,LiDAR 在牆面與地面留下點雲。掃描器周圍的橘色橢球是位置不確定度的 3σ 範圍:兩次掃描之間隨 IMU 推算變大,每次掃描配準後在橫向與垂直方向縮小,沿走廊方向則持續拉長,直到走近另一端的端牆才收縮;紫色雙箭頭標示 LiDAR 無法約束的方向。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
看什麼:(1)「長走廊」中段:兩道平行牆、地板與天花板只提供橫向與垂直方向的約束,每次 LiDAR 修正後橢球在這兩個方向縮小,沿走廊方向卻幾乎沒有資訊(門洞側邊的少量法向量低於退化門檻),只能保留 IMU 的推算,所以橢球越拉越長(紫色雙箭頭);左上角曲線中,橫向與垂直的標準差呈鋸齒狀,沿行進方向的則一路上升。(2)起點靠近一端的端牆,三個方向都受約束;離開約 2 m 後進入退化段。走到距另一端端牆約 4 m 內時,端牆在掃描中的比重超過門檻,沿走廊方向重新受到約束,橢球隨即收縮。每走完一趟,模擬從起點重新開始,橢球也重設為初始大小。(3)改成「開闊樓層」:柱、牆與樓梯核提供各方向的法向量,橢球維持小尺寸、各方向大小相近,不會沿某一方向持續拉長。(4)提高修正頻率會降低鋸齒的峰值;IMU 品質變差則使每段推算的成長變快,在退化方向上影響最明顯。
模型:狀態為位置與速度,IMU 以 100 Hz 做預測(把積分後殘留的誤差視為白色加速度雜訊);每次掃描以相同場景的射線投射求得命中面的法向量 n(沿路線每 0.25 m 預先計算一次,取最近的一筆),取平均 nnᵀ 描述牆面約束哪些方向。平均值中特徵值低於門檻的方向視為退化,不使用該方向的資訊,只在其餘方向以資訊形式修正。這個作法與 Zhang 等以特徵值門檻判定退化方向、在退化方向保留預測值的概念相同(Zhang et al., 2016, Sec. IV, Algorithm 1),但本圖只處理平移、不處理旋轉。
簡化條件:LiDAR 量測範圍 15 m、垂直視野 ±30°、每次配準的等效不確定度 0.1 m、退化門檻與三種 IMU 品質的雜訊強度,都是示意參數;配準本身假設收斂到正確位置,只改變不確定度。走廊與樓層沒有動態物體、粉塵與玻璃。掃描器是通用外型,操作者未繪出。
教學視覺化:雷射光束、點的顏色(依高度)、橢球與箭頭都是教學視覺化,近紅外雷射在真實環境中人眼看不見;場景是模擬,不是實測資料。為了從上方看進走廊,高於 2.35 m 的天花板點不顯示,天花板面只從下方可見。
文獻中面對退化場景的作法有幾種,IMU 在其中的角色各不相同。LION 以點對平面 ICP 的條件數監測可觀性,無特徵的走廊中條件數升到 13 以上;改用輪式慣性里程計後,回到起點時的誤差由約 9 m 降到約 1 m(Tagliabue et al., 2021, Sec. 3.2; Fig. 10)。MA-LIO 以量測法向量的奇異值比計算定位權重,在隧道或狹窄走廊等退化場景中提高 IMU 先驗的比重(Jung et al., 2023);在含 400 m 隧道的自有序列 City02 中,作者報告其 ATE 為 6.707 m,FAST-LIO2 為 35.308 m(Jung et al., 2023, Table IV);不過 MA-LIO 同時融合多顆 LiDAR 並加入逐點不確定度,作者的消融也以逐點不確定度的影響最大(Jung et al., 2023, Table V),這個差距不能只歸因於退化處理(推論)。AdaLIO 則不改變 IMU 的角色,而是在 HILTI-Oxford 資料的狹窄螺旋梯中縮小體素與搜尋半徑以維持足夠的對應,通過了 Faster-LIO 發散的路段(Lim et al., 2023, Sec. IV-B)。
工地上的直接證據較少且多為定性。X-ICP 的作者在一處營建工地觀察到開闊平坦的區域使沿地面的平移與偏航缺乏約束,X-ICP 建出一致的地圖,比較方法則出現變形或退化偵測不佳,但該工地沒有真值或量化誤差(Tuna et al., 2024, Sec. VII-E, Fig. 13)。Feng 等在施工中醫院大樓的比較中,所有方法的誤差都在長走廊轉角與大跨度空間出現峰值(Feng et al., 2025, Sec. 5.3, Fig. 15),LiDAR 與 IMU 緊耦合的方法則較能抑制純 LiDAR 方法的 z 軸漂移(Feng et al., 2025, Sec. 5.2 至 5.3);但實際工地的參考軌跡來源,論文沒有說明(Feng et al., 2025, Sec. 5.3, Table 4)。
取樣時間軸:每個點用哪一刻的位姿
一台手持掃描器同時產生幾條取樣頻率不同的資料流:IMU 以固定間隔取樣,前述工地資料集與平台報告的 IMU 取樣率介於 100 至 800 Hz(Helmberger et al., 2022; Trzeciak et al., 2023; Feng et al., 2025);LiDAR 的每個點在不同時刻量得;相機則在曝光期間取像。Le Gentil 等強調 LiDAR 點是逐點取樣而非快照,並以高斯過程對 IMU 讀數上取樣,為每個點計算預積分量(Le Gentil et al., 2018)。Le Gentil 等後續的 IN2LAAMA 在模擬中報告,在 LiDAR 點的時刻上,各種上取樣預積分都比一般預積分至少準一個數量級(Le Gentil et al., 2021, Sec. VII-A, Fig. 9)。
若 LiDAR 與 IMU 的時鐘之間有固定偏移 ,每個點都會用錯時刻的位姿。平台以角速度 轉動時,點繞感測器轉過的角度與距離 處的位移約為(幾何推導):
例如以 75°/s 轉身、 = 20 ms 時,轉角誤差約 1.5°,7 m 外的牆面位移約 18 cm。Faizullin 等在引言中的算例是 5 rad/s、10 ms 時 10 m 處約 50 cm(Faizullin et al., 2022, Sec. I);Zebedee 的作者則指出,在 600°/s 的轉速下每 1 ms 的延遲誤差約造成 10 m 處 10 cm 的點位誤差,並觀察到約每分鐘 1 ms 的延遲漂移(Bosse et al., 2012, Sec. II-B, IV-B)。
三維教學模擬:手持掃描器站在施工樓層上原地左右轉動,旋轉式 LiDAR 掃描周圍的柱、牆與模板。白色點以正確的時間戳記內插 IMU 位姿後放上地圖,橘色點使用帶固定偏移的時間戳記,因此在轉動時偏離牆面與柱面,形成重影。左上角的時間軸顯示 IMU 取樣、LiDAR 逐點時間戳記與相機曝光。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
看什麼:(1)時間軸:IMU(藍)以固定間隔取樣;LiDAR(橘)每一行雷射都有自己的時間戳記,幾乎連續,虛線是每一圈的起點;相機(青)只在短暫的曝光時間取像。貫穿三條時間軸的實線是此刻量測的點;要把它放上地圖,系統依它的時間戳記(紅色虛線,比實際量測時刻晚 δ),用紅色括號標出的前後兩個 IMU 取樣內插出那一刻的位姿。(2)δ = 0 時紅色虛線與實線重合,橘點與白點也幾乎重合,只剩線性內插本身的微小誤差。改成 20 ms 或 50 ms:掃描器轉動時,每個點都用了錯誤時刻的位姿,於是繞掃描器轉了約 ωδ 的角度,柱面與牆面出現兩層;向左與向右掃時偏向相反,所以重影成對出現。(3)掃描器在轉向兩端暫停轉動的瞬間(ω ≈ 0),同一個 δ 幾乎不造成偏移:時間偏移的影響與角速度成正比,也與距離成正比,遠處的牆比近處的柱偏得多。(4)把 IMU 取樣率降到 20 Hz 並用 1/20 倍速播放,可看清內插括號在兩個取樣之間移動;在本圖的平滑轉動下,線性內插本身的誤差遠小於時間偏移造成的誤差。
簡化條件:只有偏航轉動(最大角速度約 75°/s,示意),位置不動;同一行的 16 個點共用一個時間戳記;IMU 位姿本身沒有誤差,只比較時間戳記的影響;時間偏移為常數。LiDAR 每秒 10 圈、每圈 120 行、相機 20 Hz 與曝光 4 ms 都是示意參數。
教學視覺化:雷射光束、點的顏色與時間軸是教學視覺化,近紅外雷射在真實環境中人眼看不見;場景是模擬,不是實測資料。模型上 LiDAR 頭的轉速為了可讀性畫得比模擬的每秒 10 圈慢。
工地資料集的同步品質並不一致。ConSLAM 的資料以軟體時間同步,誤差略大於 10 ms(Trzeciak et al., 2023, Data collection system);Hilti 2021 的感測桿以 FPGA 把相機與 IMU 的時間同步到 1 ms 以內,動作捕捉系統的時鐘則未與記錄器硬體同步,相差 1 至 3 ms(Helmberger et al., 2022, Sec. III-A, III-E; Sec. VI)。硬體同步、被動同步與把時間偏移當作未知數估計的方法,以及它們的驗證限制,整理在 F-01 的時間同步一節。
本站證據:IMU 如何被報告
本站的設備紀錄把文獻實驗與資料集中出現的每個感測器依原文記下。IMU 類共有 182 個條目,其中 107 個寫出特定型號,其餘 75 個在設備紀錄中標為未具名,多為「IMU」「九軸 IMU」或「LiDAR 內建 IMU」一類的描述;這些條目在 183 篇文獻中合計出現 282 次。282 筆使用紀錄中,142 筆寫出取樣率;17 筆寫出雜訊或偏差的數值,另有 15 筆只提到雜訊、偏差或以 Allan 變異標定而未列數值;31 筆寫出 MEMS、消費級、工業級或戰術級等等級或技術字樣;47 筆說明 IMU 內建於 LiDAR、相機或其他裝置;另有 53 筆沒有報告任何規格。這些分類以關鍵字比對規格文字與條目名稱,是對原文報告方式的近似統計,未逐筆人工判讀。完整清單見 設備與感測器頁的 IMU 類。
設備紀錄中 IMU 的取樣率
142 筆寫出取樣率的 IMU 使用紀錄,依規格文字中第一個以 Hz 標示的數值分組;同一型號在不同文獻中各算一筆。少數紀錄的第一個 Hz 值不是 IMU 本身的取樣率(例如里程計輸出或同步後的資料率),本圖未逐筆排除。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
資料來源本站設備紀錄(equipment-models.json)的 IMU 類,逐筆取自已查證文獻的規格欄位
出現在最多篇文獻中的具名 IMU 型號(依文獻數排序;點選可在設備頁查看每筆原文位置與規格):
- ADIS164489 篇
- VectorNav VN1008 篇
- Bosch BMI0856 篇
- Xsens MTi-1006 篇
- Xsens MTi-3006 篇
- Xsens MTi-105 篇
- Xsens MTi-305 篇
- MicroStrain 3DM-GX5-254 篇
這些數字只描述本站已查證文獻的報告方式,不代表市場占有率或設備優劣;型號名稱依原文寫法,品牌只作為識別資料,本頁的三維模型都不是這些產品的外型。
相關方法頁:FAST-LIO2、LIO-SAM、Super Odometry、LION、MA-LIO、IN2LAAMA、AdaLIO、Zebedee。
下一步:IMU 裝在什麼平台上、平台如何移動,會決定上述運動激勵與轉身速度,見 D-06 攜帶平台與作業方式。