測距原理
LiDAR 的每一個點都從一次距離量測開始:發出雷射,接收表面散射回來的微弱光,再由往返時間、相位差或拍頻換算距離。本頁以三組三維互動圖說明脈衝飛行時間、多重回波與混合像元,以及相位式與頻率調變連續波三種原理,並對照本站已查證的文獻,說明表面材質、入射角、玻璃與粉塵如何改變一個點的位置與可信度。
本頁內容
從時間到距離
光在空氣中每奈秒約前進 0.3 m。LiDAR 量到的是光從發射到回到接收器的往返時間(round-trip time) ,距離是光程的一半:
以 10 m 為例,往返約 66.7 ns;要把距離分辨到 1 mm,時間就要分辨到約 6.7 ps。這是物理原理推導,不是特定文獻的結果。常見的量測方式有三種:脈衝飛行時間(pulsed time of flight)直接量一個短脈衝的往返時間;調幅連續波(amplitude-modulated continuous wave, AMCW)連續發光並調變強度,由回波調變與發射調變的相位差推算延遲;頻率調變連續波(frequency-modulated continuous wave, FMCW)連續掃頻,把回波與仍在發射的光混頻,由兩者的頻率差(拍頻)推算延遲。Puente 等回顧行動測繪系統時,介紹了飛行時間與相位差兩種雷射測距方式(Puente et al., 2013, Sec. 2.2)。
一次距離量測只是點形成的第一步:距離還要結合光束方向、外參與軌跡,才會成為地圖上的點,見 F-01 一個點如何落到地圖上;測距誤差在整條誤差鏈中的位置,見 Q-01 誤差從哪裡來。設備的整體外型與分類見 D-01 設備總覽。
脈衝飛行時間:回波多強、何時觸發
回波強度的簡化模型
脈衝打到比光束足跡大的粗糙表面時,光向各方向散射,只有極小一部分回到接收鏡頭。以雷達距離方程式簡化,回波振幅大致與表面反射率(reflectance) 、入射角(incidence angle) 的餘弦成正比,與距離平方成反比:
包含發射功率、接收孔徑與光學效率, 是目標占光束足跡的比例(牆面為 1,細鋼筋小於 1)。這是忽略大氣衰減與鏡面反射的物理原理推導,不是特定文獻的結果;下圖以雜訊標準差為單位表示振幅,所有常數都是示意參數。Soudarissanane 等也由簡化的雷達距離方程式推導,指出訊噪比隨入射角餘弦與距離平方下降(Soudarissanane et al., 2011, Sec. 2.2);他們以可水平旋轉的白色合板量測入射角與距離的影響(Soudarissanane et al., 2011, Sec. 4),下圖可旋轉的試驗牆板借用同一種安排,尺寸與材質則是示意。
固定門檻觸發的走時與抖動
最簡單的計時方式是固定門檻前緣觸發(fixed-threshold leading-edge detection):回波訊號第一次超過門檻 的時刻就是停止計時的時刻,距離則由這個時刻加上一個固定常數換算,常數在某一回波強度下校正為零偏差。對寬度為 的高斯脈衝,觸發時刻比峰值早,且提前量取決於振幅 ;雜訊 則透過觸發點的斜率轉成時間抖動:
因此同一面牆,強回波量得偏短、弱回波量得偏長,這種隨振幅改變的偏差稱為走時誤差(range walk);接近門檻的弱回波斜率小,抖動也最大,再弱就完全漏失。接收器飽和時,波形頂端被削平,但前緣越過門檻的時刻不受影響。改用波形的峰值(peak)(下圖取半高寬中點)計時,對稱脈衝不會有隨振幅改變的偏差,但需要數位化整段波形。以上都是物理原理推導,不是特定文獻的結果。
三維教學模擬:三腳架上的 LiDAR 對可旋轉的試驗牆板發射脈衝,脈衝在慢動作中飛出、在牆面散射、再以較弱的回波返回,同時以示波器顯示發射與回波波形、偵測門檻與往返時間,牆上逐漸累積帶有雜訊的量測點。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
看什麼:先在「全景」看一發脈衝(橘色光團)飛向牆板、在牆面散射成向外擴張的半球殼,只有沿原路返回的一小部分(青色光團)被接收;示波器的游標與光團同步前進,回波出現時的時間差就是 Δt;固定門檻計時時,Δt 是觸發時刻加上一個固定校正常數(示意參數中,回波峰值為雜訊 300 倍時偏差為零)。接著拉遠距離、加大入射角或改成潮濕深色混凝土:回波峰值下降,固定門檻的觸發點相對峰值變晚,「平均偏差」變正、「距離雜訊」變大,最後出現漏失。改用「峰值」計時,平均偏差回到零附近。
牆上的點依「量測距離減真值」著色(藍色偏短、紅色偏長),並以不受牆面遮擋的方式繪製,落在牆面後方的點也看得到;放大視窗中的點狀直線是真實往返時間。點雲以每秒 30 發的示意速率累積,時間不按比例;慢動作只套用在標示的那一發。
可見的雷射光束、脈衝、散射殼與顏色是教學視覺化:近紅外線雷射光人眼不可見。設備是通用外型,不是特定產品;場景為模擬,所有數值是示意參數,不是實測資料。
文獻怎麼說:入射角、材質與雜訊下限
在 Soudarissanane 等以兩站掃描空房間的實驗中,約 20% 的量測雜訊來自非零入射角(Soudarissanane et al., 2011, Sec. 5.2.3);作者也提醒近乎垂直入射的回波可能使偵測器飽和(Soudarissanane et al., 2011, Sec. 5.2, 5.2.2),而該文只處理雜訊,不處理偏差(Soudarissanane et al., 2011, Sec. 3.2)。Lichti 對調幅連續波掃描儀自率定時,入射角大於約 65° 後距離殘差明顯增大,因此事先剔除斜射點(Lichti, 2007, Sec. 4.4, Fig. 12);Glennie 以車載資料校正多光束 LiDAR 時,剔除入射角大於 70° 的回波可使平面閉合差 RMSE 由 0.030 m 降至 0.022 m(Glennie, 2012, Comparison section)。Laconte 等則從回波波形出發,解釋受測 LiDAR 與入射角及距離相關的測距偏差,並量得 10 m 內高入射角時偏差可達 20 cm(Laconte et al., 2019, abstract; Sec. VI)(方法見方法頁)。
材質方面,Hawley 與 Gräbe 在實驗室發現同一混凝土靶含水飽和時,回波強度比乾燥時低 70% 至 80%(Hawley & Gräbe, 2022, Sec. 4.4, 7);非黑色 MDF 靶在 6 m 內的測距標準差為 9.2 至 13.0 mm,黑色靶可達 26.9 mm(Hawley & Gräbe, 2022, Table 1)。圖中「潮濕深色混凝土」的反射率取乾燥混凝土的約四分之一,只是與這個量級一致的示意值;掃描儀輸出的強度值不一定與反射率成正比。Glennie 等在近距離、白色平面靶與接近垂直入射的理想條件下量得測距標準差約 5 至 18 mm,作者指出這代表雜訊下限(Glennie et al., 2016, Sec. 4.1, 4.3)。
多重回波與混合像元
雷射光束不是一條線,而是逐漸擴大的圓錐。光束在距離 處的足跡(footprint)直徑約為出射直徑 加上 乘以全發散角 ;而一個持續 的脈衝在空間中長約 ,兩個深度差小於約 的回波會合成一個峰:
這是物理原理推導,不是特定文獻的結果。以已查證紀錄中的規格為例,Glennie 研究的多光束 LiDAR,該研究報告的規格包括 5 ns 脈衝與 2.0 mrad 光束發散角(Glennie, 2012, Introduction; Table 1; Table 6),並與發散角 2.7 mrad 及 0.3 mrad 的兩台掃描儀比較(Glennie, 2012, Table 6; Table 7);依上式,2 mrad 在 20 m 處使足跡直徑增加約 4 cm,5 ns 脈衝的可分辨深度差約 0.75 m。下圖的 30 mrad 是刻意放大的示意值,讓足跡在畫面中看得見。
當足跡同時落在兩個深度(柱角與後方牆面、鋼筋與其後的牆、玻璃與其後的物體、空氣中的粉塵與後方表面),回波會變成兩個峰或一個變寬的合併峰。接收器可以回報第一回波(first return)、最後回波(last return)、最強回波(strongest return)或全部回波;深度差小於脈衝可分辨範圍時,合併峰落在兩個表面之間,點就懸在不存在任何物體的空中,這就是混合像元(mixed pixel),在深度不連續處排成邊緣拖尾(edge trail)。
三維教學模擬:三腳架上的 LiDAR 以隨距離擴大的光束足跡掃過柱角、鋼筋網、玻璃或粉塵,波形圖顯示各表面的回波與合併後的接收波形,足跡跨越兩個深度時,點落在兩個表面之間形成混合像元。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
看什麼:在「柱角」用 5 ns 脈衝,足跡掃過柱的前緣時,柱面與後方牆面的回波合成一個峰,點落在兩者之間的空中(環形點,混合像元),沿柱緣排成拖尾(切到「細部」視角可近看柱面與牆面之間的空隙);改成 2 ns,兩個峰分開,拖尾消失,同一發出現第一與最後兩個回波。「玻璃」只有接近垂直入射時玻璃本身才有強回波,其餘位置大多只看到後方牆面;「粉塵」會不定時產生懸空的第一回波,改回報「最後」回波就只留牆面。
點的形狀與顏色表示回波類別:實心圓(青綠)為單一回波,菱形(橘)為第一回波,方形(藍)為最後回波,圓環(洋紅)為混合像元;混合像元是模擬依真值標記的類別,實際接收器無法直接得知。足跡上的小點標出光束各部分落在哪裡:足跡跨越兩個深度時黃色為較近的表面、藍色為較遠的表面(沒有深度差時全為藍色),淺藍為玻璃、米色為粉塵。波形圖橫軸已由時間換算為距離,虛線是各表面單獨的回波。
可見的雷射光束、足跡圓錐與顏色是教學視覺化:近紅外線雷射光人眼不可見。設備是通用外型;場景為模擬,發散角等數值是示意參數,不是實測資料。
文獻怎麼說:混合像元、玻璃與粉塵
混合像元不只出現在移動掃描。Tang 等以 TLS 偵測混凝土平整度缺陷的受控試驗(水平試驗平板上的黏土模擬缺陷)中,超過 6 m 後的淺入射角會在 5 mm 以上厚度的缺陷後方造成遮蔽與混合像元,使偵測到的缺陷被拉長(Tang et al., 2011, Discussion)。
玻璃同時反射與透射雷射光。Yun 等指出玻璃會在大型點雲中造成反射形成的虛像點(Yun & Sim, 2018, abstract),並利用多回波掃描儀的回波數辨識玻璃區域、再移除玻璃後方的虛像點(Yun & Sim, 2018)(方法見方法頁);Dong 等釋出的 WHU-TLS 基準中,地鐵站資料含鏡面反射造成的虛點與行人(Dong et al., 2020, Sec. 4.1)。ISPRS 室內建模基準的結果指出玻璃牆常被遺漏,因為 LiDAR 難以擷取透明表面(Khoshelham et al., 2021, Sec. 6);Thomson 等在比較室內行動掃描與 TLS 之前,以人工移除人員與玻璃造成的假影(Thomson et al., 2013, Sec. 4.1.1);Lee 等的 LiDAR 里程計綜述也指出,部分反射或透射雷射脈衝的玻璃會造成掃描匹配的模糊,目前缺乏完整處理的演算法(Lee et al., 2024b, Sec. 7.4)。
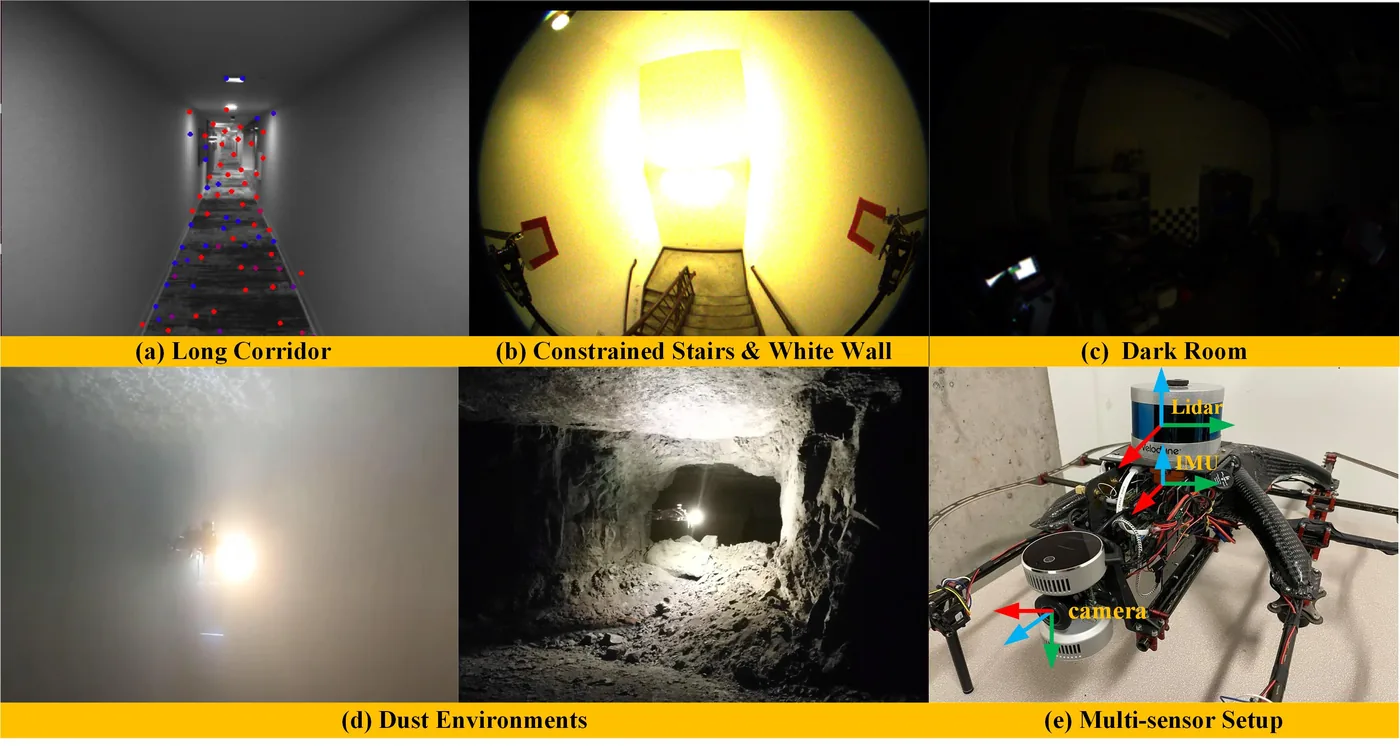
粉塵、霧與煙等懸浮物會干擾 LiDAR,這是 DARPA 地下挑戰賽綜述列出的挑戰之一(Ebadi et al., 2024, Sec. I-B);Super Odometry 依鄰近點是否符合預期分布為每個對應加權,使粉塵中的雜訊回波被降權或剔除(Zhao et al., 2021, Sec. IV-B)(方法見 方法頁)。Rao 等的工地即時監測綜述則指出,多數研究在實驗室或受控環境驗證,而實際工地有粉塵、雨、高溫、擁擠與視線遮擋等問題(Rao et al., 2022, Sec. 5.1)。
相位式與頻率調變連續波
調幅連續波:由相位差推距離
調幅連續波掃描儀以頻率 調變雷射強度。回波的調變比發射的調變落後一個相位 ,由相位可以推得距離,但只能確定到一個模糊區間(ambiguity interval) 之內,整數 需要另外決定:
相位雜訊 (大致與訊噪比成反比)換算成距離雜訊時要乘上 :
因此高頻調變精度高但模糊區間短,低頻調變模糊區間長但精度低;常見作法是以數個頻率由粗到細逐步決定 。訊噪比太低時,粗頻率的誤差可能讓 選錯一格,點就整格跳到別的距離。以上是物理原理推導,不是特定文獻的結果。Lichti 研究的調幅連續波地面掃描儀,該研究報告的規格是名義單位長度 1.2、9.6 與 76.8 m 的相位差測距(Lichti, 2007, Sec. 1.1, 3.1, 3.2),三個單位長度對應由細到粗的多個調變頻率(推論);其自率定模型包含週期誤差項,作者說明脈衝式測距儀可省略這些項(Lichti, 2007, Sec. 2.3),而多數附加參數在數小時到 13 個月之間有顯著變動(Lichti, 2007, Sec. 4.3, Table 3, Sec. 5)。
Tang 等以一台調幅連續波與兩台脈衝式地面掃描儀,在 3 至 20 m 比較混凝土平整度缺陷的偵測,作者報告距離增加時偵測表現下降,且調幅連續波下降較快(Tang et al., 2011)。這是特定儀器與演算法的比較,不宜推論為兩種原理的一般優劣(推論)。
頻率調變連續波:由拍頻推距離
頻率調變連續波在時間 內把光頻掃過頻寬 。回波晚了 ,它的頻率與此刻仍在發射的光相差一個固定的拍頻(beat frequency) ,拍頻與距離成正比;距離解析度只由頻寬決定:
目標若沿光束方向以速度 接近,回波還會多一個都卜勒頻移(Doppler shift) ;以上掃與下掃的三角調頻量測,兩段的拍頻分別減去與加上 ,平均得距離、相減得徑向速度:
上式假設 小於 :若接收器只量得拍頻的大小,標靶很近又移動較快時,其中一段拍頻(接近時為上掃的 )變成負值而無法與正值區分,兩段拍頻的角色對調,距離與速度都會解錯。以上是物理原理推導,不是特定文獻的結果;下圖的 1 GHz 頻寬、10 µs 掃頻與 1550 nm 波長都是示意參數,在此設定下 1 m 外的標靶以 3 m/s 移動時就會發生這種情形。這表示頻率調變連續波的每個點除了距離,原理上還能帶有徑向速度,可協助分辨工地上移動的人員與機具;但本站已查證的紀錄中沒有相關的營建研究(推論,見下方證據缺口)。
三維教學模擬:走廊中的連續波測距儀量測遠處的標靶板,光束上的明暗條紋表示強度調變或頻率掃描,訊號圖顯示相位比較與候選距離,或頻率對時間與拍頻頻譜。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
看什麼:在「調幅連續波」選「單頻」並把標靶推到 1.5 m 以外,量測點(圓環)折返到標靶前方的空中,因為相位只能決定 1.5 m 以內的位置;「雙頻」在 12 m 內可以選對整數,超過 12 m 又會折返;「三頻」可到走廊盡頭。改成深色塗裝鋼板並拉遠,訊噪比下降,偶爾會選錯整數而整格跳動。切到「頻率調變連續波」,拉遠標靶時拍頻線性增加;加入徑向速度,上掃與下掃的拍頻分成兩個峰。
光束上的明暗條紋與顏色變化是強度調變或頻率掃描的教學視覺化,並以每秒約 6 ns 的慢動作前進;實際的光頻與調變都無法以肉眼看見,近紅外線雷射光本身也不可見。實心圓為正確量測;圓環在調幅連續波中是整數判斷錯誤的量測,在頻率調變連續波中是標靶很近又移動較快、都卜勒頻移大於拍頻而使上下掃配錯的量測。設備是通用外型;場景為模擬,所有頻率與訊噪比都是示意參數,不是實測資料。
本站證據庫對測距原理的涵蓋
下圖統計本站設備紀錄中,LiDAR、地面雷射掃描儀與行動掃描設備的每一筆使用紀錄,其「文獻報告的規格」是否寫出測距原理或相關光學參數。這類設備共有 815 筆使用紀錄、來自 319 篇文獻;其中明確寫出脈衝飛行時間、相位式或頻率調變連續波的只有 13 筆。規格欄以文字比對,只能反映作者是否寫出這些資訊,不代表未寫出的設備採用哪種原理。
設備紀錄中寫出測距原理與光學參數的筆數
每一列是一種在規格文字中出現的原理或參數;長條分別是符合的設備使用紀錄筆數與不重複的文獻篇數。
按下圖例項目只顯示該系列,再按一次恢復全部系列。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
資料來源設備紀錄(equipment-models.json)中 LiDAR、地面雷射掃描儀與行動掃描設備的報告規格
寫出相位式測距的紀錄來自:(Lichti, 2007; Magnusson et al., 2007; Puente et al., 2013; Tang et al., 2011; Thomson et al., 2013);寫出脈衝飛行時間的紀錄來自:(Glennie, 2012; Puente et al., 2013; Sammartano & Spanò, 2018; Tang et al., 2011; Bosse et al., 2012)。可在設備與感測器頁以關鍵字查看原始規格文字,例如 phase、divergence或echo。
論文圖:工地積水、玻璃造成的地圖誤差與粉塵環境
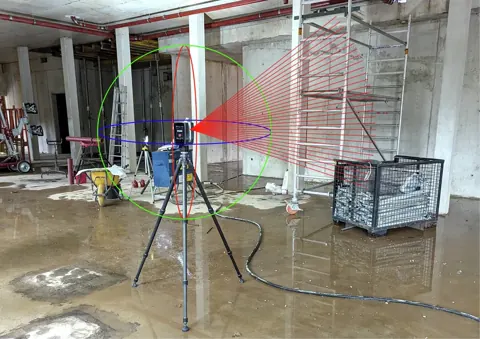
工地現場架設的地面雷射掃描儀與雜亂、積水的結構體施工場景
出處Rauch & Braml, 2025Fig. 2
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
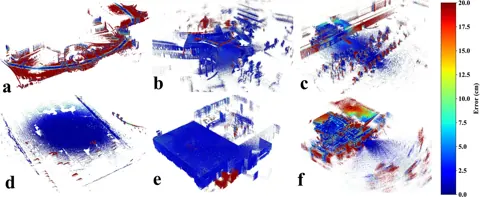
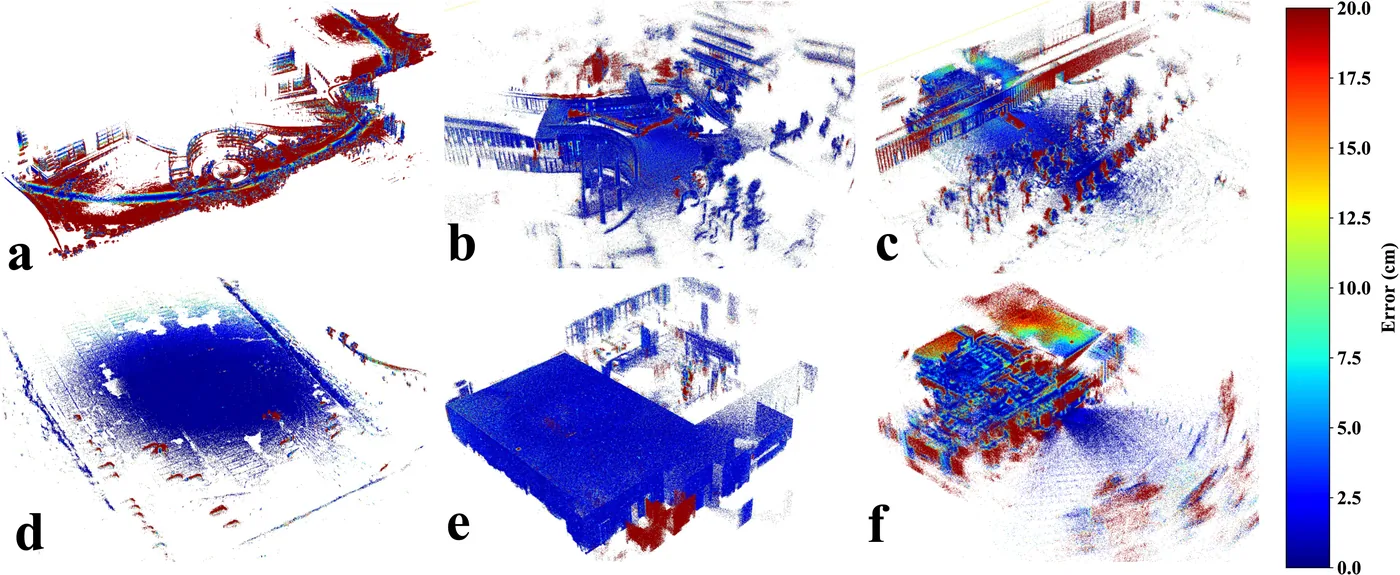
FAST-LIO2 在六段序列的地圖誤差著色(藍色 0 至紅色 20 cm),顯示戶外 z 軸漂移與植被、玻璃造成的誤差
出處Wei et al., 2025aFig. 15
授權CC BY-NC 4.0 (IJRR version of record, SAGE open access)(授權條款,另開新視窗)
原始圖檔開啟原始來源(另開新視窗)
本站修改縮小至寬度不超過 1400 px,並轉換為 WebP 格式
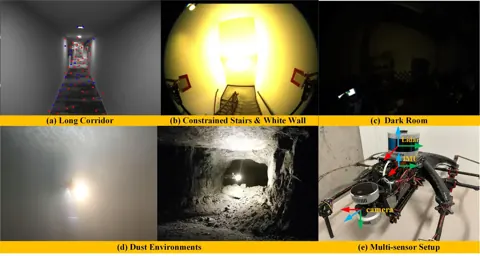
資料蒐集的困難環境(長走廊、白牆與樓梯井、暗室、粉塵洞穴)與無人機上的多感測器配置
出處Zhao et al., 2021Fig. 4
授權CC BY-NC-SA 4.0 (arXiv v2)(授權條款,另開新視窗)
原始圖檔開啟原始來源(另開新視窗)
本站修改縮小至寬度不超過 1400 px,並轉換為 WebP 格式
下一步:測距只給出沿光束的距離,光束方向由掃描機構決定,見 D-03 掃描機構與掃描樣式。