掃描機構與掃描樣式
LiDAR 每一筆量測都是「某一時刻、某一方向」上的距離。掃描機構決定光束在每個時刻指向哪裡;這個方向序列稱為掃描樣式,它和平台運動一起決定點雲在空間中的分布、密度與重複性。本頁以三維剖面動畫說明六類掃描機構,以模擬的覆蓋率曲線比較重複與非重複樣式,並整理本站已查證文獻對這些機構的描述與證據缺口。
本頁內容
掃描樣式:方向是時間的函數
F-01 說明了一個點如何經過外參、時間戳記與軌跡落到地圖上。把其中的光束方向寫成時間的函數,就得到本頁的主角:第 筆量測在時刻 以距離 沿方向 取得,
其中 以感測器座標表示,由掃描機構決定,稱為掃描樣式(scan pattern)。它有三個常用的描述量:光束方向可能涵蓋的範圍稱為視野(field of view, FoV);相鄰方向的角距離稱為角解析度(angular resolution);若同一組方向每隔固定時間重複出現,稱為重複式掃描(repetitive scanning),否則稱為非重複式掃描(non-repetitive scanning)。靜止的感測器只能在樣式涵蓋的方向上得到點;平台運動會改變每個時刻的 ,把同一組感測器方向攤到世界座標中的不同位置。這一節的關係是幾何定義,不是特定文獻的結果。
下方 D-03a 把六類機構逐一放在同一個施工中樓層上(地面雷射掃描儀立在三腳架上,其餘放在儀器架上)。每一類的內部零件依同一個樣式產生器轉動或擺動,光束方向、點雲與右下角的方向分布小圖都來自同一個函數,因此三者在每個時刻都一致。
顯示選項:顏色、外殼、標籤、時間尺度
三維教學模擬:六種掃描機構一次顯示一種,剖面模型放在施工中樓層的儀器架上(地面雷射掃描儀立在三腳架上),內部零件轉動,光束落在牆、柱、模板與樓板上累積成點雲,右下角小圖畫出同一掃描樣式的方向分布。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
看什麼:一列發射器與接收器裝在轉子上一起旋轉。每個通道的仰角固定,所以轉一圈後回到同一組方向:小圖中是 16 條水平線;朝下的通道在樓板上留下同心圓環,其餘通道在牆、柱與模板上留下環線,線與線之間的空隙不會隨時間填滿。
右下角小圖以感測器座標畫出所有已發射的方向(橫軸為水平角,向右為正;縱軸為仰角),虛線是名目視野,圓圈是最新的光束;讀數中的「視野覆蓋」是被至少一個方向打中的 1 度格所占比例。
可見的雷射光束、脈衝、波前與顏色都是教學視覺化:這類設備多使用近紅外線雷射,人眼看不見。場景、設備外型與轉速都是模擬的示意參數;機構刻意放慢,遠低於實際設備的轉速。這些不是任何產品的規格,也不是實測資料。
六類掃描機構
機械旋轉式多線
機械旋轉式多線 LiDAR(spinning multi-beam LiDAR)把多組雷射發射器與接收器沿垂直方向排成一列,裝在繞垂直軸旋轉的轉子上。每一欄發射全部通道(本頁模型把同一欄的通道簡化為同時發射):通道 的仰角 固定,方位角 由轉子角度決定。若每轉發射 欄,方向為
轉一圈後 回到同一組值,所以樣式每一圈完全重複;垂直方向的角間距由通道間距決定,水平方向的角間距是 360° 除以每轉欄數,兩者乘上距離約等於該處的點距(物理原理推導,不是特定文獻的結果)。
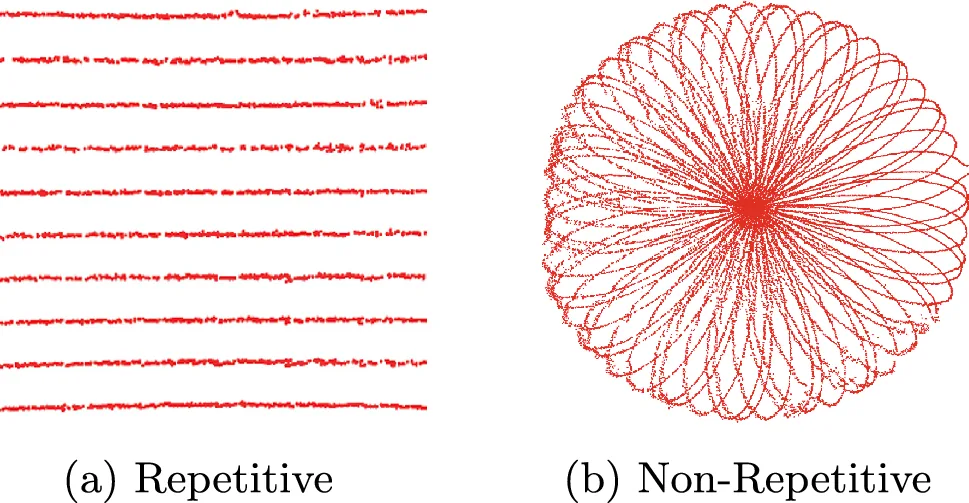
本站已查證的紀錄提供了這類設備的實際參數。Glennie 等測試的三台 VLP-16,該研究報告的規格為 16 個雷射以 2° 間距分布在 −15° 至 +15°、視野 360° 乘 30°、水平編碼器解析度 0.09°、每秒 5 至 20 轉、每秒 30 萬筆量測(Glennie et al., 2016, Sec. 1-3, Table 1, Sec. 4.1);Glennie 2012 研究的 HDL-64E S2,該研究報告的規格則為 64 個雷射、視野 360° 乘 26.8°、方位解析度 0.09°、每秒 1,333,333 筆量測(Glennie, 2012, Introduction; Table 1; Table 6)。每個通道都是獨立的發射與接收組:三台 VLP-16 最朝下的第 1、3、5 號雷射一致較差,原因不明(Glennie et al., 2016, Sec. 4.2, Sec. 5);HDL-64E 各雷射的水平旋轉修正與航向視準角幾乎完全相關,無法從動態資料估計(Glennie, 2012, Observability section)。Lee 等的綜述以圖示對照 VLP-16 的重複式垂直通道樣式與採 Risley 稜鏡的 Mid-70 花瓣狀非重複樣式(Lee et al., 2024b, Fig. 2),該圖收錄於本頁後段的圖庫。
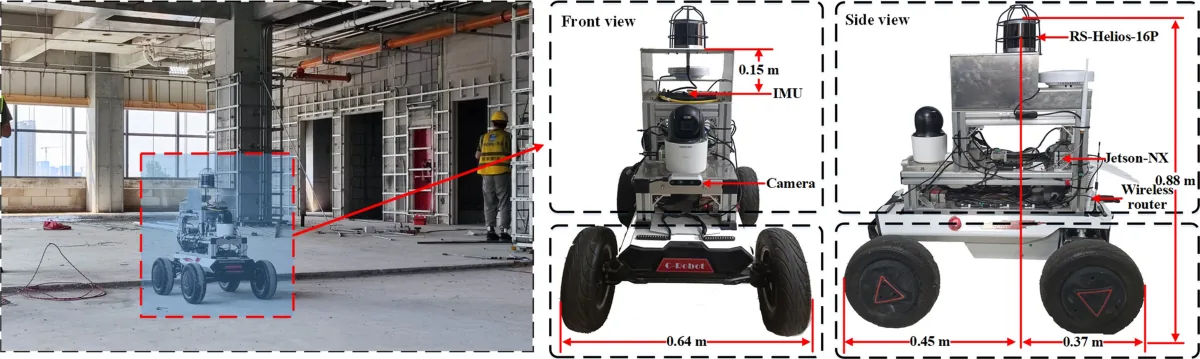
在施工現場,Feng 等把 16 線 LiDAR 水平裝在施工機器人 0.88 m 高處,該研究報告的規格為視野 360° 乘 30°、水平與垂直解析度 0.4° 與 2°、10 Hz(Feng et al., 2025, Sec. 3.1(3)),並在主體封頂、機電與裝修並行的醫院門診大樓中比較多種 SLAM;作者報告只用 LiDAR 的方法普遍出現 z 軸漂移與地圖翹曲,LiDAR 與 IMU 緊耦合的方法可減輕(Feng et al., 2025, Sec. 5.2-5.3)。
雙稜鏡(Risley)
Risley 稜鏡對(Risley prism pair)由兩片楔形稜鏡組成。薄稜鏡把光束往自己最厚的一側偏折約 ( 為折射率, 為楔角);兩片以頻率 、 旋轉時,小角度下出射方向的偏折向量是兩個旋轉向量之和:
兩片同向對齊時偏折最大(),相差半圈時近乎抵銷,所以樣式落在一個圓錐視野內。它何時重複取決於轉速比:
比值越接近簡單分數,花瓣越早閉合;分母很大或不是有理數時,樣式在任何實用的時間內都不重複,新的方向持續填入視野(物理原理推導)。D-03a 的模型以兩片折射率 1.5、楔角 18° 的稜鏡逐面追跡折射;單片的精確偏折約 9.6°,薄稜鏡近似為 9°,對齊時總偏折約 20.3°。
本站紀錄中,Lee 等把 Livox Mid-70 描述為採 Risley 稜鏡、花瓣狀非重複樣式(Lee et al., 2024b, Fig. 2);Traj-LO 論文中,該研究報告的 MID70 規格為 70° 圓形視野、非重複 Risley 稜鏡掃描、10 Hz(Zheng & Zhu, 2024, Sec. IV-A; Sec. IV-D);ImMesh 論文的表 I 中,該研究報告的 Livox Avia 規格為 Risley 稜鏡、視野 70.4° 乘 77.2°、單回波每秒 24 萬點(Lin et al., 2023, Sec. VIII-A1, Table I, Fig. 6)。Loam_livox 針對視野 38.4° 的 Mid-40 設計,作者描述其為花瓣狀非重複掃描、每幀 20 ms(Lin & Zhang, 2020, Sec. I, III-A; Figs. 3-4),並指出小視野使特徵少、容易退化,也容易受移動物體干擾(Lin & Zhang, 2020, Sec. I)。
非重複樣式也改變了演算法的前處理。LiLi-OM 的作者指出,LOAM 以掃描線為單位計算平滑度的特徵擷取不能用在 Livox Horizon 的不規則樣式,因此另外設計兩階段特徵擷取;該研究報告 Horizon 以六顆垂直排列的雷射二極體非重複掃描,在 100 ms 的一幀內達到 0.2° 至 0.4° 的角解析度(Li et al., 2021b, Sec. 1; Sec. 3.1; Fig. 3)。FAST-LIO2 則取消特徵擷取,作者指出這使系統能適用於不同掃描樣式的 LiDAR(Xu et al., 2022, abstract; Sec. VIII)。
MEMS 微鏡
MEMS 微鏡(MEMS micro-mirror)以微機電製程做出可兩軸擺動的小鏡面:外框繞一軸擺動,鏡面在外框內繞另一軸傾斜,固定的雷射打在鏡面上反射出去。反射方向為
( 為入射方向, 為鏡面法向量)。鏡面繞垂直軸轉動 時,反射光的方位角剛好轉動 ;在 45° 入射下,鏡面傾斜 使仰角約改變 ,兩軸還會互相耦合,使樣式不是完美的矩形。兩軸在共振頻率附近以正弦擺動時畫出李沙育圖形(Lissajous figure),重複週期同樣由頻率比決定(物理原理推導,本頁單元測試逐項核對)。
單線掃描儀:馬達旋轉或彈簧擺動
單線掃描儀(2D line scanner)內部的反射鏡旋轉,使光束在一個平面內掃出扇形;要得到三維點雲,必須讓這個平面本身轉動。若馬達讓掃描面繞前方的中心光束旋轉,掃描儀內的角度 與掃描面轉角 給出
轉半圈就涵蓋 270° 扇形所及的全部方向,只剩背後一個圓錐(物理原理推導)。Bosse 與 Zlot 讓一台 SICK LMS291 繞中心掃描線以 0.5 Hz 旋轉,該研究報告的設定為每秒 75 條掃描線、1° 解析度、每轉 150 條線、每半轉 13,500 點,形成半球形視野(Bosse & Zlot, 2009, Sec. II; Fig. 1);其後的地下礦坑研究把旋轉軸從水平面上仰 65°,每 2 s 轉一圈,並校正掃描儀內部鏡面與編碼器的擺動(Zlot & Bosse, 2014, Sec. 3.1, 3.2, Fig. 1)。同樣的思路也用在多線 LiDAR:Wildcat 論文的感測套件把 VLP-16 斜裝在伺服馬達上以 0.5 Hz 旋轉,得到 120° 的垂直視野(Ramezani et al., 2022, Sec. VI-A1, VI-A3; Table I)。
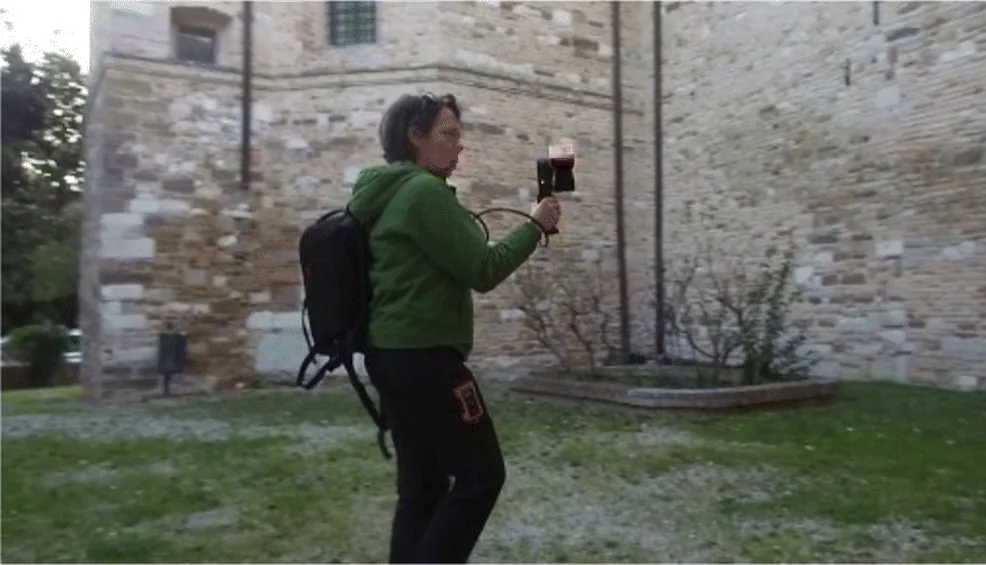
另一種作法不用馬達。Zebedee 把 2D 雷射(270° 視野、每秒 40 條線)與 IMU 剛性結合,再以彈簧安裝,靠平台運動的加速度與振動讓掃描頭不規則擺動,把視野延伸到掃描平面之外(Bosse et al., 2012, abstract; Sec. II);論文的 SLAM 實驗都以手持或背負方式進行,車載的雙彈簧架只用於量測彈簧特性(Bosse et al., 2012, Sec. II-A, IV, IV-D; Figs. 1-2)。代價是估計對象變成擺動中的感測頭,而且需要持續的擺動激勵(Bosse et al., 2012, Sec. V-A):在不使用固定視角約束時,樓梯間 6 s 的擺動停止造成約 5 m 的垂直誤差(Bosse et al., 2012, Sec. III-F, IV-D);雷射與 IMU 的時間同步也極為敏感,以 600°/s 擺動時,每 1 ms 延遲誤差在 10 m 處約造成 10 cm 的點誤差(Bosse et al., 2012, Sec. II-B, IV-B)。ZEB1 是這套系統的商用名稱,同樣以彈簧支撐掃描頭(Makkonen et al., 2017, Sec. 2, Fig. 1);ZEB-REVO 則改為自動旋轉的掃描頭(Sammartano & Spanò, 2018, Table 1, Fig. 1)。Sammartano 與 Spanò 在城堡中庭把 ZEB1 點雲與地面雷射掃描比較,報告偏差隨牆面高度增加,並歸因於彈簧帶動的光束分布(Sammartano & Spanò, 2018, Sec. courtyard (C)),這是掃描樣式直接影響點雲幾何的一個例子,但場址是文化資產,不是施工中工地。
營建機器人也用過旋轉的單線掃描儀。Kim 等的 GRoMI 機器人在旋轉架上垂直裝了四台 SICK 2D 掃描儀,每台的量測範圍為 −95° 至 95°、角度間隔 0.3333°(Kim et al., 2018b, Sec. 4.1; Sec. 4.2; Table 2);作者指出行進中堆疊得到的點雲雜訊較高、解析度較低,最終成果改用停站靜態掃描,且在施工中工地的驗證留待後續(Kim et al., 2018b, Sec. 6)。
地面雷射掃描儀
地面雷射掃描儀(terrestrial laser scanner, TLS)的典型架構是一面快速旋轉的鏡子掃出垂直方向的剖面,儀器頭再緩慢水平轉動;由於鏡子每轉一圈同時掃到前後兩側,儀器頭只要轉半圈就完成一站,只有三腳架下方的圓錐看不到(示意架構,不是特定產品的設計)。文獻中的例子如 Magnusson 等在礦坑中使用的原型三維掃描儀,把調變紅外線雷射投射到旋轉鏡上、以相位差測距(Magnusson et al., 2007, Sec. 5.1; Fig. 9);本站紀錄沒有記載它的儀器頭如何轉動。
站點式掃描的樣式是規則的經緯網格,點極密,但每一站都要停下並與其他站配準。本站紀錄中,WHU-TLS 基準中森林資料使用的 Leica HDS6100,該研究報告的規格為視野 360° 乘 310°、25 m 處 ±2 mm、高密度模式在 25 m 處點距 15.7 mm(Dong et al., 2020, Sec. 4.4);GEODE 資料集以 Leica RTC360 建立樓梯場景的地圖真值,該研究報告的規格為垂直視野 300°、水平視野 360°、精度 1 mm(Chen et al., 2025b, Table 2, Sec. 4.4.1-4.4.2)。在本站設備紀錄的 94 筆地面雷射掃描儀使用紀錄中,有 60 筆的角色是參考或真值量測,也就是用來評估其他點雲(包括 SLAM 點雲)的基準,評估方法見 Q-02。D-03a 中柱子與儀器架後方的空白,就是站點式掃描的遮蔽。
快閃
快閃 LiDAR(flash LiDAR)沒有掃描用的運動零件:一個脈衝經擴散片照亮整個視野,接收鏡頭把場景成像在感測陣列上,每個像素各自量測回波時間。樣式就是像素網格,每一幀完全相同,屬重複式。因為一個脈衝的能量分給整個視野,在相同脈衝能量下每個像素收到的能量遠少於只照一個方向的掃描式光束,量測距離通常因此受限(物理原理推導,不是特定文獻的結果)。每幀同時量測也表示同一幀內沒有逐點的運動畸變,但幀與幀之間仍需要位姿。
覆蓋率隨積分時間
把一段時間內量到的方向全部疊起來,就是這段積分時間(integration time)內的覆蓋。下方 D-03b 以相同的每秒量測數比較四種樣式:把各自的名目視野切成邊長相同的方位角與仰角格,計算至少被一個方向打中的格子比例。重複式樣式在一個週期後就停止增加,上限取決於格子大小;非重複樣式則隨時間持續增加。改成手持晃動後,重複式樣式的掃描線被姿態變化錯開,也開始填入新的格子。
被打中的視野格比例
四種樣式都以每秒 100,000 筆量測、各自的名目視野計算;橫軸為積分時間(秒),縱軸為至少被一個方向打中的視野格所占百分比。
按下圖例項目只顯示該系列,再按一次恢復全部系列。
按 Tab 進入圖表後,用左右方向鍵沿橫軸移動,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
樣式參數: 旋轉式多線:16 線、垂直視野 30°、每秒 10 轉、每轉 625 欄;雙稜鏡花瓣:兩稜鏡各偏折 17.5°(圓錐視野 70°),轉速每秒 120 轉與反向約 79 轉;微鏡李沙育:視野 60° 乘 30°,兩軸頻率 530 Hz 與 520 Hz(每 0.1 s 重複);快閃面陣:160 乘 120 像素、水平視野 60°,每幀全部像素同時量測 。雙稜鏡以兩個偏折向量相加的小角度模型計算,微鏡以角度空間的李沙育曲線計算。
資料來源本頁樣式產生器的模擬結果(示意參數)
看什麼:重複式樣式在一個週期後就停在固定值:旋轉式多線 0.1 s 轉完一圈、微鏡樣式 0.1 s 重複一次、快閃每一幀的像素方向都相同,之後再積分也不會打到新的格子。非重複的雙稜鏡樣式在同樣的量測率下持續填入新的格子。把格子調細到 0.2°,三種重複式樣式的上限都明顯下降。改成「手持晃動」,晃動讓重複樣式的線條錯開,覆蓋率隨時間上升;雙稜鏡樣式在晃動下反而較低,因為在本頁的晃動參數下,約一成方向晃出了固定在世界座標的視野格。錯開的方向要正確落到世界座標,必須知道每個點量測時刻的位姿,這是移動平台需要逐點位姿的原因之一。
曲線由本頁的掃描樣式產生器計算,是模擬結果,不是任何設備的實測資料;轉速、頻率、視野與量測率都是示意參數。覆蓋率只描述方向,不含距離、遮蔽、回波強度與雜訊。
文獻中可以看到這個差別被直接利用。Yuan 等以 Livox Avia 的非重複掃描,在每個場景靜止累積 20 s 的點雲後才做 LiDAR 與相機的外參校正(Yuan et al., 2021, Fig. 10; Sec. IV, IV-B);作者說明這個方法是為高解析度 LiDAR 設計,稀疏的旋轉式 LiDAR 需要輕微移動並以 LiDAR 慣性里程計累積多次掃描(Yuan et al., 2021, Sec. IV-C),而只錄了 4 s 的比較資料則需要合併三段點雲(Yuan et al., 2021, Sec. IV, IV-B)。FF-LINS 把兩個關鍵幀之間所有非重複掃描的幀累積成較稠密的關鍵幀點雲地圖,再做點到平面的關聯(Tang et al., 2023, Sec. III-A-3)。
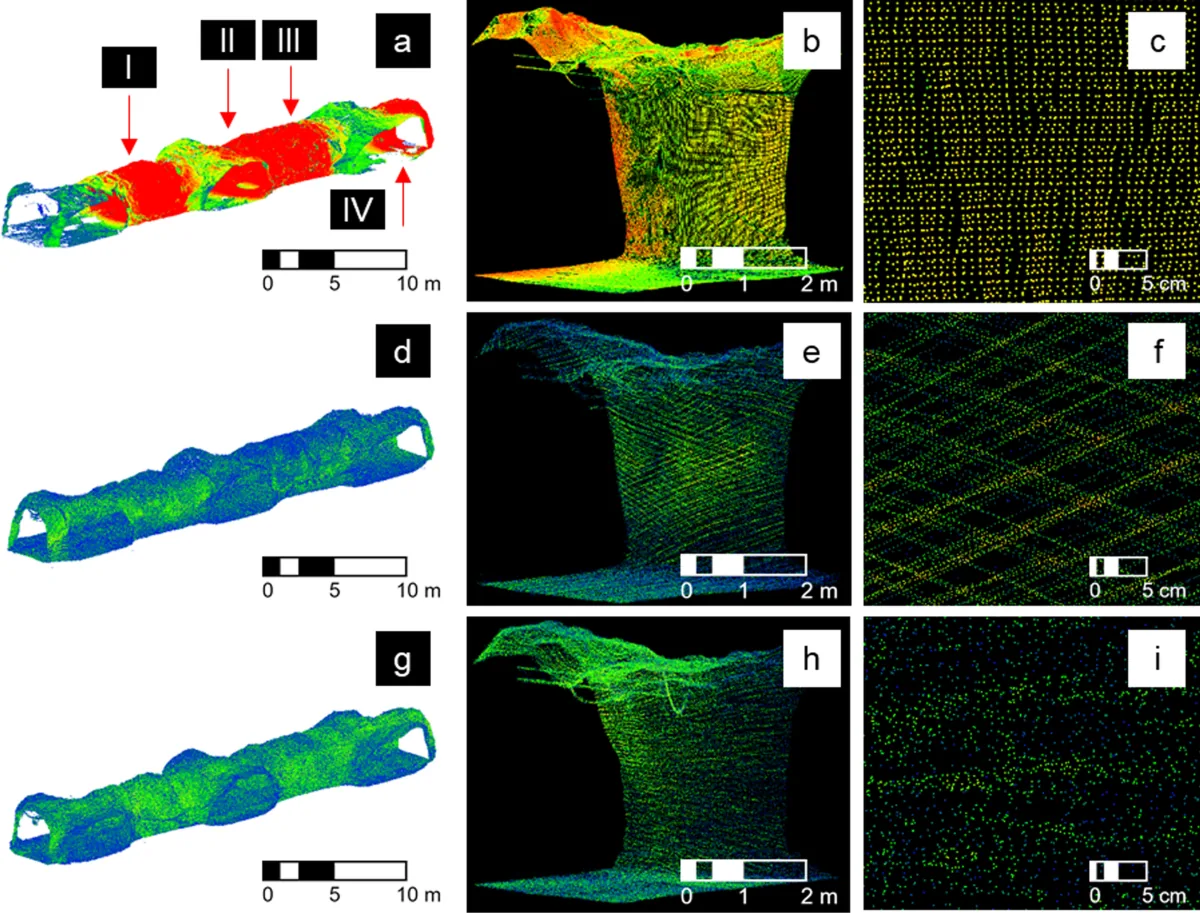
移動本身也會改變點的分布。Fahle 等在礦場比較固定式 VLP-16 設備、以 0.5 Hz 旋轉 VLP-16 的設備與靜態掃描(Fahle et al., 2022, Sec. 3.2, Table 2),報告行動掃描在時速 10 km 時牆面密度約每平方公尺 8,000 至 10,000 點,而且比靜態掃描的覆蓋更均勻(Fahle et al., 2022, Sec. 4.3)。
動手試:互動 E-01 掃描樣式模擬器
E-01 在一個 20 m 乘 12 m 的施工中樓層上,以七種通用原型逐條光束做射線追蹤,可以調整參數、平台運動與累積時間窗。建議依序試:
- 選「旋轉式多線 LiDAR」、平台「靜止」、累積時間窗「不清除」:點停在固定的圓環上,再久也不會變密;改成「手持步行」,圓環被攤開成面。
- 選「非重複掃描 LiDAR」並保持靜止,比較累積時間窗 0.1 秒與「不清除」:同一台設備,前者稀疏,後者逐漸填滿圓形視野,對應 D-03b 的雙稜鏡曲線。
- 選「固態前視 LiDAR」,在「光柵式」與「MEMS 共振式」之間切換:後者每列兩端的點較密,對應正弦擺動在轉折處停留較久。
- 選「單線 LiDAR 擺動或旋轉」,比較「連續旋轉」與「往復擺動」,再調整馬達頻率:擺動時掃描面在轉折處停留較久,那裡的點較密;連續旋轉時掃描面的角度分布均勻,但每條掃描線都通過前後的旋轉軸方向,軸附近的點最密。
- 選「地面雷射掃描儀」:點最密,但柱子與材料堆後方留下的空白,要靠另一站補足。
互動 E-01 三維掃描模擬會在捲動到此處時載入…
論文中的掃描設備與樣式
以下是以開放授權發布、內容為掃描設備或掃描樣式的論文圖,每張都附出處、圖號、授權、原始來源與本站所做的修改。更多設備條目可在設備總表中查詢,例如 Livox、 VLP-16、 ZEB或 SICK。
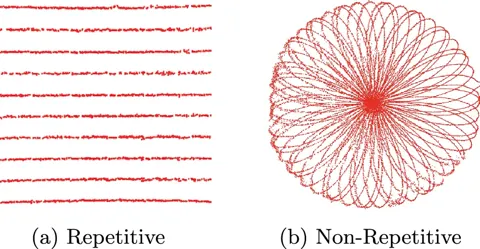
掃描樣式比較:(a) 機械式 Velodyne VLP-16 的重複式垂直通道樣式,(b) 採 Risley 稜鏡的 Livox Mid-70 非重複花瓣狀樣式
出處Lee et al., 2024bFig. 2
授權CC BY 4.0 (Springer open access, licence statement in the article)(授權條款,另開新視窗)
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
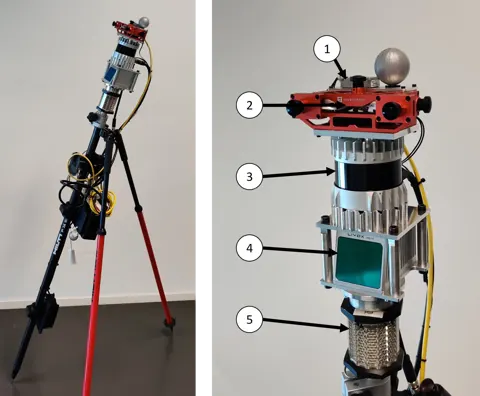
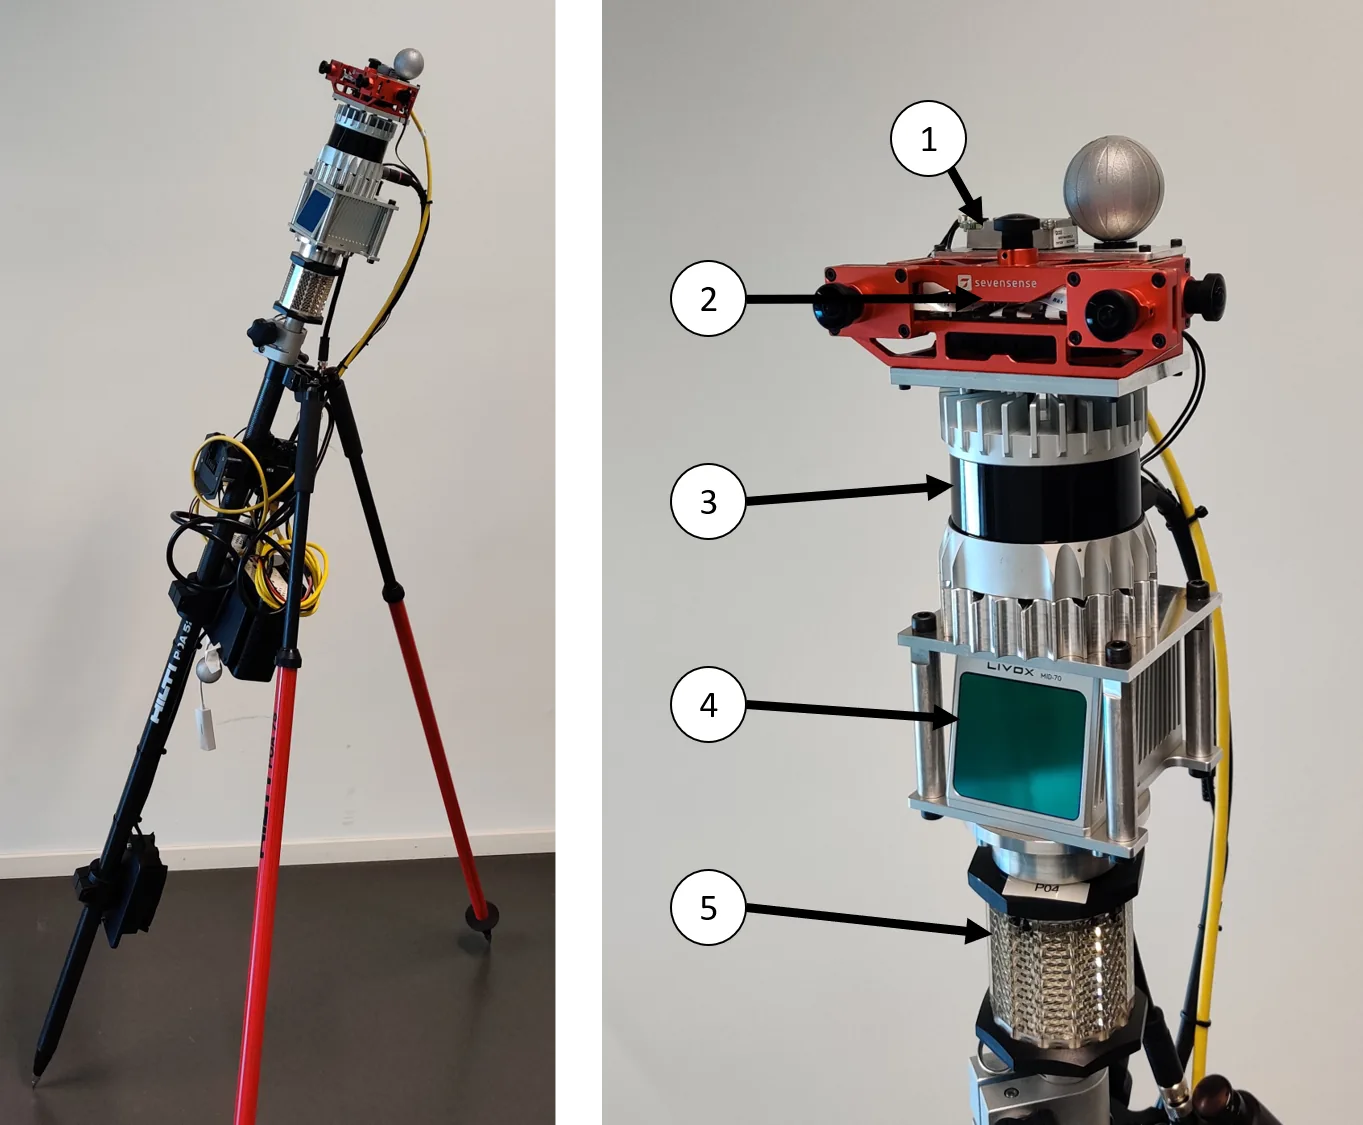
Phasma 手持感測桿全貌與感測器配置:ADIS16445 IMU、AlphaSense 五相機模組、Ouster OS0-64、Livox MID70 與全測站稜鏡
出處Helmberger et al., 2022Fig. 1
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
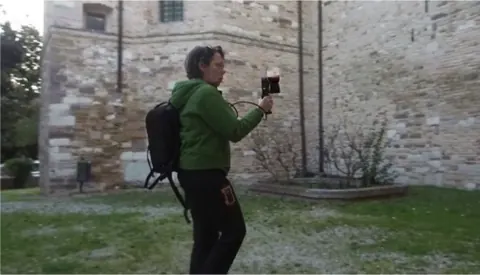
ZEB-REVO 手持系統與旋轉測距頭(作者團隊 2017 年測試照片)
出處Sammartano & Spanò, 2018Fig. 1
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
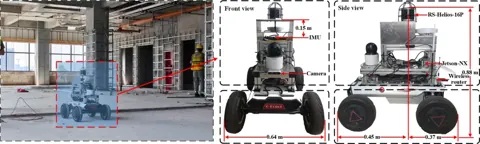
施工機器人實驗平台的現場照片與前視、側視圖,標示 RS-Helios-16P、IMU、相機、Jetson NX、無線路由器位置及主要尺寸
出處Feng et al., 2025Fig. 3
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
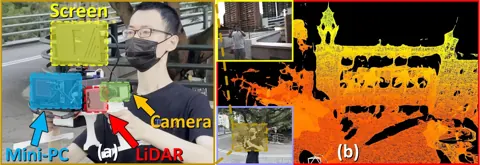
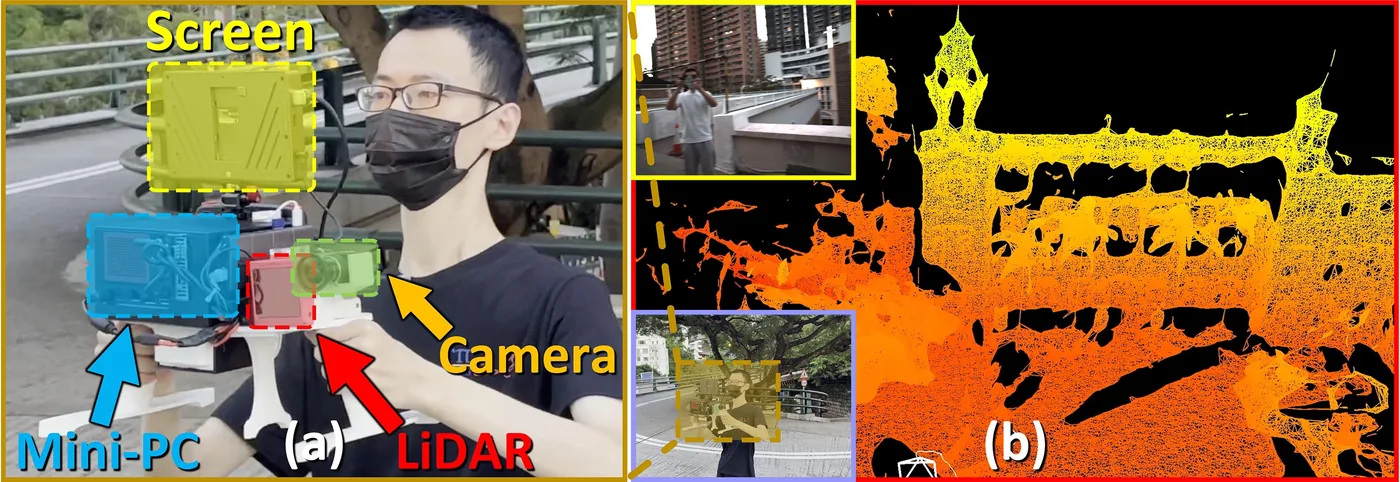
手持資料收集裝置(迷你電腦、Livox Avia 光達、預覽相機)與實驗影片畫面
出處Lin et al., 2023Fig. 6
授權CC BY 4.0 (arXiv v3)(授權條款,另開新視窗)
原始圖檔開啟原始來源(另開新視窗)
本站修改縮小至寬度不超過 1400 px,並轉換為 WebP 格式
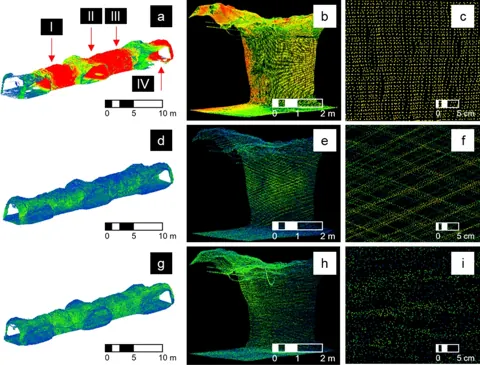
靜態掃描、Stencil 2 與 Hovermap 點雲的密度與覆蓋比較(顏色表示點密度)
出處Fahle et al., 2022Fig. 4
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
本站證據顯示了什麼
下表把本站設備紀錄(228 個 LiDAR 條目,另含行動掃描設備與地面雷射掃描儀)依掃描機構歸類,數字在頁面產生時由資料計算。歸類依序套用三層規則:先看設備類別;再看型號名稱所屬的系列與各研究規格文字中明確的描述,例如型號屬地面掃描儀或單線掃描儀系列、寫明通道數、寫明 2D 掃描儀;最後才用較寬鬆的關鍵詞。規則只讀本站紀錄的文字,沒有另外查核各型號的實際機構,同一型號仍可能因文獻寫法不同而漏列或誤列,點開各列可檢查歸入的條目;方法細節可從 Loam_livox、LiLi-OM、Zebedee與 Bosse 與 Zlot等方法頁查看。
| 類別 | 條目 | 文獻 | 比對規則與比對到的條目 |
|---|---|---|---|
| 非重複掃描、花瓣或 Risley 稜鏡式 LiDAR | 7 | 52 | LiDAR 類,名稱或規格文字寫明 non-repetitive、non-repeating、rosette、Risley、lotus 或 incommensurable(已判定為地面式三維掃描儀者除外)比對到的 7 個條目Livox Avia; Livox Horizon; Livox MID-360; Livox MID70; Livox MID40; Livox Hap; solid-state LiDAR of ref. [26] (retina-like, incommensurable scanning; model not named) |
| 寫明 4 個以上通道、雷射或掃描線的多線 LiDAR | 78 | 171 | LiDAR 類,型號屬多線 LiDAR 系列且型號尾碼標示通道數(如 OS1-64、VLP-16、HDL-64E、Pandar64、XT32),或規格文字寫出 4 以上的通道、光束、雷射、射線或掃描線數;每秒或每轉的掃描線數、以及紀錄註明線數未載明者不計。不含上一列、地面式三維掃描儀與單線掃描儀比對到的 78 個條目Velodyne VLP-16; Velodyne HDL-64E; Velodyne HDL-32E; Ouster OS0-128; Ouster OS1-64; Ouster OS0-64; Ouster OS1-128; Ouster OS1-16; Ouster OS1; Velodyne VLP-32C; Hesai PandarXT-32; Hesai XT-32; Ouster OS0; 16-channel OS1 gen1; 64-beam LiDAR (model not named); 64-beam LiDAR (simulated, noise-free); Hesai QT64; Ouster OS0-32; Ouster OS2-128; RS-Helios-16P; Robosense Bpearl; 128-channel LiDAR (model not reported); 16 scan-line LiDAR (model not reported); 16-beam LiDAR; 16-beam LiDAR (YQ and Vicon Room rig); 16-beam Ouster (two units); 16-channel LiDAR (model not named); 16-channel Velodyne (two units); 16-channel lidar (simulated); 16-line Velodyne LiDAR; 2 x OS1-16 (Table 1); text names two Velodyne VLP-16; 32-beam LiDAR (model not named); 32-beam Velodyne LiDAR scanner (model not named); 64-beam Ouster sensor (model not named); 64-beam Ouster with internal IMU; 64-beam rotating Velodyne LiDAR (exact model not named); 64-channel LiDAR sensor (model not named in the paper); 64-channel Ouster; Bpearl; Hesai 128-line LiDAR; Hesai LiDAR XT32; Hesai Pandar128; Hesai Pandar64; Hesai PandarXT (32 beams); Hesai QT64 (64 beams); Hesai XT32 (L1); Hesai XT32, QT32 and QT64 (different sessions); Hilti-Oxford 32-channel LiDAR (model not reported); OS1 gen1 (16-channel); Ouster 64-beam LiDAR (model not stated); Ouster 64-channel LiDAR; Ouster 64-channel LiDAR (model not stated); Ouster OS-0 (128 beams); Ouster OS-1 (128 beams); Ouster OS-1 (64 beams); Ouster OS-2 (128 beams); Ouster OS1 (64-beam); Ouster OS1-32; Ouster OS2-64; Ouster-16; Quanergy M8; RS-LiDAR-16; RoboSense 16-line LiDAR (model not stated); Robosense RS-LiDAR-16; Velodyne 64-beam LiDAR (model not stated); Velodyne 64E; Velodyne Alpha-Prime 128-beam; Velodyne-32; Velodyne-64 LiDAR; a different version of the Velodyne HDL-64E; not reported (32-ray LiDAR); not reported (KITTI LiDAR, 64 rays, 27 deg vertical FOV); simulated 64-channel LiDAR; two 16-channel Ouster LiDARs (horizontal and vertical OS1-16); two 16-line Velodyne LiDARs (inclined); virtual 320-beam LiDAR sensor model (Mai City ground truth); virtual 64-beam LiDAR sensor model (Mai City scans); virtual Velodyne HDL-64 LiDAR |
| 單線掃描儀,並記載旋轉、擺動或俯仰 | 20 | 28 | LiDAR 類中型號屬單線掃描儀系列(如 SICK、Hokuyo、RPLIDAR),或文字寫明為 2D、單線掃描儀者(名稱寫明三維測距儀者不算);且該筆使用紀錄或條目名稱記載旋轉、伺服、傾斜、擺動、彈簧、雲台或滑環(「旋轉停用」等否定寫法不計)。文獻數只計這些使用紀錄比對到的 20 個條目Hokuyo UTM-30LX; SICK LMS; SICK LMS-151; SICK LMS291; SICK LMS 200; SICK scanner; 2D laser scanner rolling about a horizontal axis (model not stated); 3D laser range finder built from a SICK 2D laser range finder on a servo-driven pitch mount (SICK model not stated); Hokuyo laser scanner; SICK 2D laser scanners, 4 vertical (model not reported); SICK LMS 200 (tiltable, servo-pitched); SICK LMS 291 (rotating); SICK LMS-151 (rotating 2D); SICK LMS291 (spinning); SICK lidar on a Schunk PowerCube via slip-ring contacts (with a digital camera); SICK lidar on continuously rotating motor with slip-ring contacts (Alfred); SICK lidar on pan/tilt unit (model not named for Tjorven); SICK scanner mounted on a pan-tilt unit (3D); rotating SICK laser; tiltable SICK laser scanner (Kurt3D) |
| 記在 LiDAR 類下的地面式三維掃描儀 | 3 | 3 | LiDAR 類,型號也列在地面雷射掃描儀類別,或屬 FARO、Riegl VZ、Leica、Z+F、Trimble 的地面掃描儀系列,或規格文字寫明以相位差測距的三維掃描儀;不計入上面三種 LiDAR 掃描機構比對到的 3 個條目FARO PHOTON 120; Optab prototype 3D laser range finder; Riegl VZ-400 |
| 行動掃描設備:彈簧式掃描頭 | 4 | 7 | 行動掃描設備類,名稱或規格文字含 spring比對到的 4 個條目ZEB1; Zebedee (Zeb1) spring-mounted hand-held scanner; Zebedee handheld, first generation; Zebedee handheld, second generation |
| 行動掃描設備:旋轉掃描頭 | 12 | 17 | 行動掃描設備類,名稱或規格文字含 rotat、spun 或 spinning(不含上一列)比對到的 12 個條目ZEB-REVO; Emesent Hovermap; Zeb Revo RT; Geo-SLAM ZEB-Revo; CatPack; Contour; OmniSLAM R6; SLAM-K120; SpinningPack (CSIRO perception pack); experimental handheld 3D spinning LiDAR (as written; builder not stated); hand-held scanner (perception module, rotation platform, computing module); hand-held single-beam 3D spinning LiDAR device |
| MEMS 微鏡掃描的 LiDAR 或掃描設備 | 0 | 0 | LiDAR、行動掃描設備或深度相機類,名稱或規格文字含 MEMS 或 micro-mirror(MEMS IMU 不計)無 |
| 快閃(flash)LiDAR | 1 | 1 | LiDAR、行動掃描設備或深度相機類,名稱或規格文字含 flash比對到的 1 個條目iPhone 15 Pro flash LiDAR with Pix4D Capture app (analysed in Pix4D Catch) |
| 地面雷射掃描儀 | 60 | 73 | 設備類別為地面雷射掃描儀比對到的 60 個條目Leica RTC360; Leica BLK360; Leica ScanStation P40; Riegl VZ-400; FARO Focus 3D; FARO Focus; FARO Focus 3D X 330; FARO Focus M70; FARO Focus S70; RIEGL VZ-400i; Trimble X7; Trimble X9; FARO Focus 3D S120; FARO Focus 3D X120; FARO Focus 3D X330 HDR; FARO Focus Premium 70; FARO LS880 HE; Faro 880; Faro Focus M; Faro time-of-flight laser scanner (model not reported); Imager 5016; Leica C10; Leica C10 (written 'TLS Leica C10'); Leica HDS6000; Leica HDS6100; Leica Nova MS60 MultiStation; Leica ScanStation C5; Leica Scanstation 2; RIEGL VZ-600i; Riegl VZ series et al.; Rigel VZ-1000; TLS (Terrestrial Laser Scanner), model not reported; TLS (instrument not named); TLS (model not named); TLS (model not stated in this paper); TRIMBLE GS200; Trimble GX 3D (identified via ref. [44] cited for the scanner used in this research); Z + F IMAGER 5010C; Z + F Imager 5006i; Z+F Imager 5016; commercial terrestrial laser scanner (model not reported); geo-referenced terrestrial laser scanner (model not named); geo-referenced terrestrial laser scans (scanner model not named); laser scanner map with ICP (scanner models not reported); not reported (Scanner 1, AMCW); not reported (Scanner 2, TOF); not reported (Scanner 3, TOF); not reported (TLS point clouds supplied with ConSLAM); not reported (stationary laser scanner); statically mounted 3D laser scanner (model not reported); survey-grade LiDAR; survey-grade TLS point cloud map (scanner model not named); survey-grade laser scanner (model not stated); survey-grade lidar scanners (models not reported); survey-quality scanners (models not reported); terrestrial laser scanner (model not reported); terrestrial laser scanner from Zhai et al. 2024 (model not reported here); terrestrial laser scanner survey-grade map (model not named); terrestrial laser-scanning map (scanner model not reported); terrestrial scanner (model not stated in the paper) |
「文獻」為使用這些條目的不重複研究數;單線掃描儀一列只計使用紀錄本身或條目名稱記載旋轉、擺動等機構的研究,同一型號固定使用的研究不計。條目數為 0 指本站已查證的紀錄中未見,不代表這類設備不存在或未被研究。