設備總覽
SLAM 點雲由移動中的感測器產生:LiDAR 以雷射測距,相機由影像取得方向、以三角測量或深度感測求深度,IMU 量測運動,全測站與 GNSS 則提供參考位置。本頁以三維教學模擬展示各類設備的通用外型、內部機構與量測原理,跟著一次量測走到地圖上的一個點,並依本站已查證的設備紀錄,整理各類設備在文獻中扮演的角色。
本頁內容
設備分成四類
本頁依設備在「點的形成」中扮演的角色,把產生 SLAM 點雲的設備分成四類。這是為了說明而做的編排,不是標準分類。
- 主動測距:光達(LiDAR)自己發射雷射並量測回波,直接得到距離與方向。本頁依掃描機構分為旋轉式多線、非重複掃描稜鏡式、固態與 MEMS、單線旋轉或擺動四種;地面雷射掃描儀(terrestrial laser scanner, TLS)也屬主動測距,但架在三腳架上靜止量測。
- 影像:相機接收光線,以三角測量(triangulation)求深度。立體相機比對兩台相機的影像,RGB-D 相機另有深度感測,單眼相機只有方向,需要移動與額外的尺度資訊。展示間另有一項 LiDAR 加相機的設備:LiDAR 給出點的位置,相機為點上色。
- 運動:慣性量測單元(inertial measurement unit, IMU)量測角速度與比力。它不產生點,但提供每個點量測當下的姿態與運動。
- 參考:全測站與 GNSS 提供獨立的位置,用來建立控制點、評估軌跡,或把地圖對到測量座標。
選擇設備(方向鍵切換)
已回到展示間全景。
三維教學模擬:施工中樓層上的設備展示間,展示旋轉式多線、非重複掃描、MEMS 與單線擺動 LiDAR,地面雷射掃描儀,RGB-D、立體與單眼相機,IMU,LiDAR 加相機的手持設備,全測站與 GNSS 天線的通用外型模型,並以光束與點雲示範各自的量測原理;LiDAR 加相機的點取相機影像中的顏色。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
12 類設備的優點、缺點與適用演算法
下表每列列出前 3 項優點與前 3 項缺點的重點,以及全部代表演算法;按「在展示間查看」會在上方三維畫面選取該設備,並在這裡列出完整清單、依據與引用。
| 設備 | 優點 | 缺點 | 適用的 SLAM 演算法 |
|---|---|---|---|
| 旋轉式多線 LiDARspinning multi-beam LiDAR |
另有 2 項 |
另有 2 項 | |
| 非重複掃描稜鏡式 LiDARRisley prism (non-repetitive) LiDAR |
另有 2 項 |
另有 2 項 | |
| 固態與 MEMS LiDARsolid-state and MEMS LiDAR |
另有 2 項 |
另有 2 項 | |
| 單線旋轉或擺動 LiDARrotating or nodding 2D LiDAR |
另有 2 項 |
另有 2 項 | |
| 地面雷射掃描儀terrestrial laser scanner |
另有 2 項 |
另有 2 項 | |
| RGB-D 相機RGB-D camera |
另有 2 項 |
另有 2 項 | |
| 立體相機stereo camera |
另有 2 項 |
另有 2 項 | |
| 單眼相機monocular camera |
另有 2 項 |
另有 2 項 | |
| 慣性量測單元 IMUinertial measurement unit |
另有 2 項 |
另有 2 項 | |
| LiDAR 加相機(彩色點雲)LiDAR with camera (colour point cloud) |
另有 1 項 |
另有 2 項 | |
| 全測站total station |
另有 2 項 |
另有 2 項 | |
| GNSS 接收天線GNSS antenna |
另有 2 項 |
另有 2 項 |
營建現場證據摘錄
展開閱讀
在營建相關的應用中,Yarovoi 與 Cho 整理出幾項現場條件:鋼材與運轉中的引擎干擾磁力計、無紋理的乾式牆、室內外交界的光線劇變,以及狹窄空間中 LiDAR 垂直視野有限(Yarovoi & Cho, 2024, Sec. 2, 3.2, 3.4)。Lee 等的綜述另指出,玻璃會部分反射或透射雷射脈衝,造成掃描匹配的模糊,完整處理的研究仍然不足(Lee et al., 2024b, Sec. 7.4)。選擇一項設備可看各類設備的已查證證據。
選擇一項設備,這裡會列出本站設備紀錄中這類設備的出現次數、最常見的型號與方法卡片數。
看什麼:選一項設備,比較它的點怎麼出現:旋轉式 LiDAR 一圈一圈、稜鏡式沿花瓣軌跡越掃越密、MEMS 微鏡重複同一個李沙育圖形、單線掃描器靠擺動才有第三個維度、地面掃描儀一條條垂直剖面;深度相機一次給一整幀,立體相機只在有紋理處有點,單眼相機只有方向;LiDAR 加相機的點取相機影像的顏色,只有相機看得到的點才有顏色。IMU、全測站與 GNSS 不產生點,而是提供姿態與參考位置。
可見的雷射光束、脈衝、投射光點與顏色都是教學視覺化:近紅外線雷射光人眼不可見。場景為模擬,不是實測資料;設備是通用外型,不是任何產品的複製品,轉速與掃描速度都放慢到可以看清楚,所有數值皆為示意參數,除非文字註明為某研究報告的規格並附引用。
從一次量測到地圖上的一個點
不論感測器是哪一種,一個點都要走過同一條轉換鏈。以 LiDAR 為例,一次量測先得到距離 與光束的單位方向 ,也就是感測器座標系(sensor frame)中的點 ;再以外參(extrinsic parameters) 搬到機體座標系,最後以量測時刻 的位姿(pose) 搬到地圖座標系:
這是剛體轉換的一般關係,推導與誤差傳遞見 F-01 一個點如何落到地圖上。相機的差別只在前段:以立體相機為例,深度來自左右影像的視差,方向來自像素位置。下方動畫把這條鏈拆成八步;圖中的地圖座標系以建圖起點為原點,這是 SLAM 地圖常見的作法,它不一定是工地的測量座標系。
三維教學模擬:操作者在施工中樓層持手持掃描設備行走,畫面依序示範一次量測如何成為地圖上的一個點:發射、回波、距離與方向、感測器座標、時間戳記、位姿、地圖座標,以及累積與降採樣。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
第 1 步 發射脈衝
旋轉頭上的雷射發出一個極短的近紅外線脈衝,同時開始計時。此刻光學頭的方位角與這個通道的仰角,決定了光束的方向。
詳細說明:D-02 測距原理
看什麼:前四步把時間凍結在同一次量測上(第 1 至 3 步因感測器而不同);第 5 步以慢動作重播一圈,看同一圈的點各有自己的時刻;第 6 與第 7 步說明位姿與座標轉換;第 8 步重播前 8 秒的行走,看點雲如何累積,以及體素降採樣後每個體素只剩一個代表點。
可見的雷射光束、脈衝與顏色是教學視覺化:近紅外線雷射光人眼不可見,光速也被放慢到可以看清楚。場景為模擬,不是實測資料;設備為通用外型,旋轉速度、體素大小與取樣頻率都是示意參數。
文獻中各類設備的角色
本站的設備紀錄共有 1,976 個條目、2,734 筆使用紀錄,出自 451 篇已查證文獻。下圖比較各類設備被當作方法輸入、資料集感測器,以及參考或真值量測的文獻篇數。
各類設備在文獻中作為方法輸入、資料集感測器或參考量測的篇數
每一類設備有三條長條:把它當作方法輸入、當作資料集感測器、當作參考或真值量測的文獻篇數;一篇文獻在同一角色下只算一次。
按下圖例項目只顯示該系列,再按一次恢復全部系列。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
數字是出現次數,不是品質或精度評價:一篇文獻若同時以一類設備當方法輸入與參考量測,會在兩個角色各算一次。「方法輸入」指論文提出或測試的方法實際使用的設備;「資料集感測器」指所用或發布的資料集中擷取資料的設備;「參考或真值量測」指產生參考軌跡、參考點雲或控制點的設備。
圖中未列的感測器類別:輪式或腿式里程計(39 篇)、熱像儀(10 篇)、雷達(6 篇)、超寬頻定位(UWB)(5 篇)、事件相機(2 篇),詳見 M-03 設備與感測器。
另有 118 篇文獻以歸在「其他」類別的設備(例如動作捕捉系統)作為參考或真值量測,這一類不是單一種感測器,圖中未列。
資料來源設備紀錄(equipment-models.json),依本站已查證文獻
LiDAR 被當作方法輸入的文獻有 189 篇,當作參考或真值量測的有 9 篇。地面雷射掃描儀、全測站與 GNSS 接收器的分布不同:地面雷射掃描儀作為參考或真值的文獻 53 篇、作為方法輸入 11 篇;全測站作為參考或真值 40 篇、作為方法輸入 1 篇;GNSS 接收器作為參考或真值 65 篇、作為方法輸入 14 篇。
論文中的感測器平台
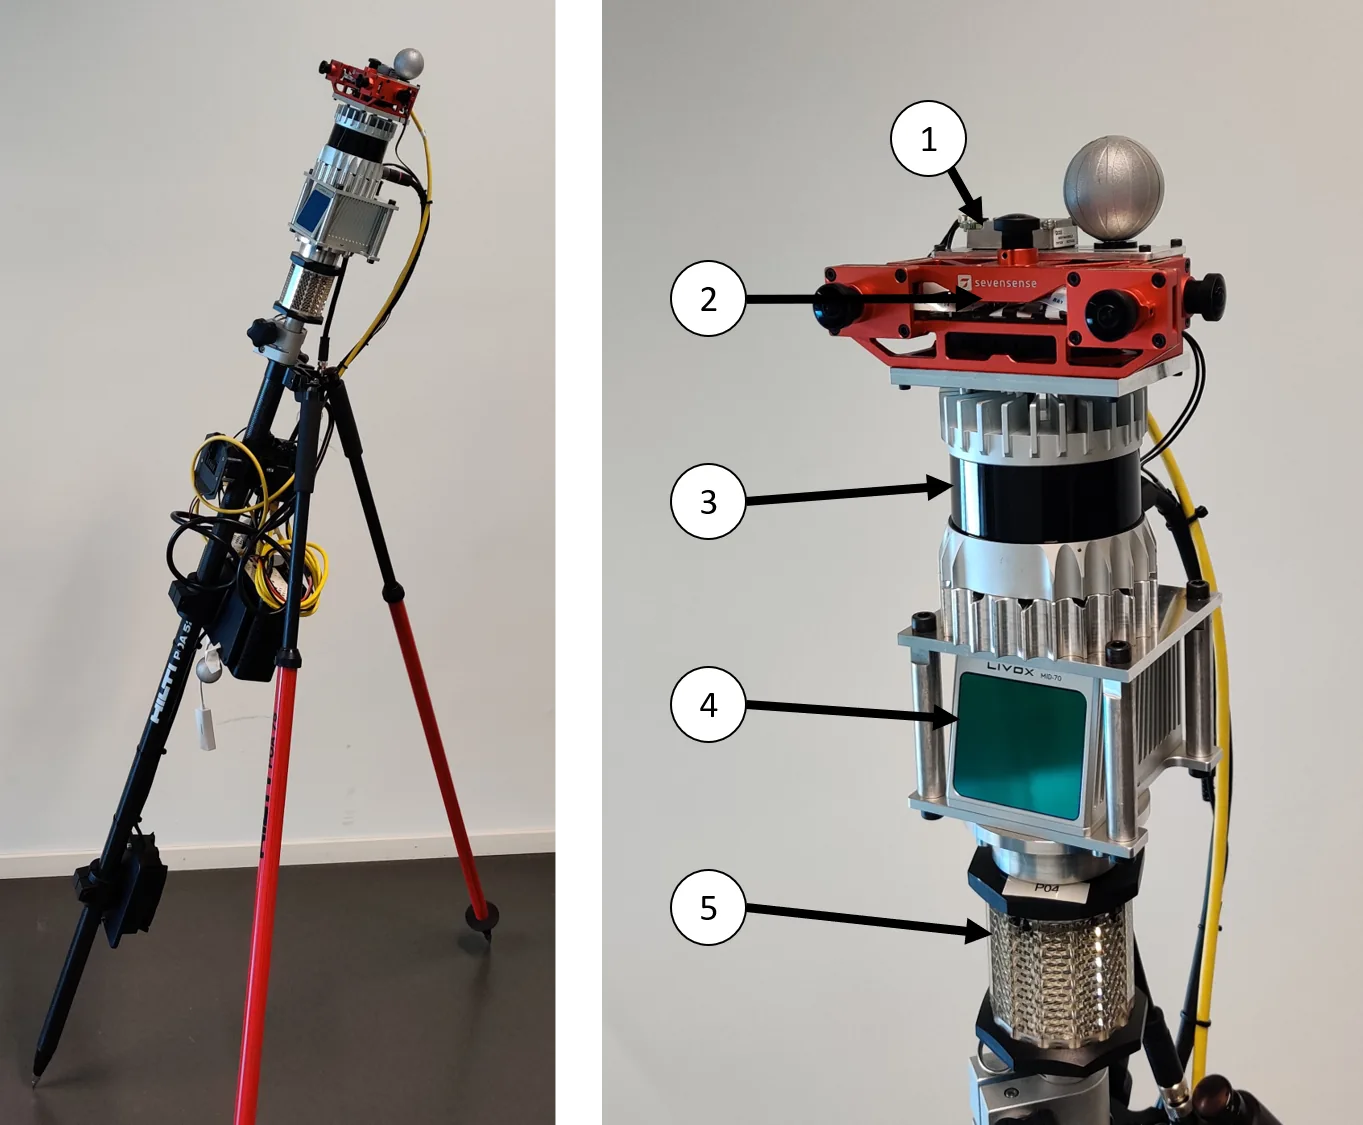
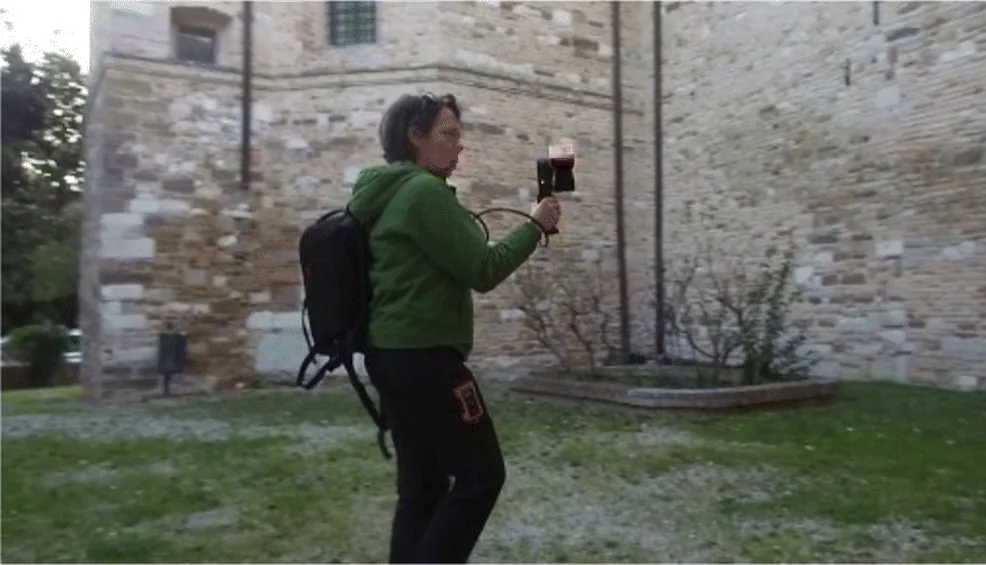
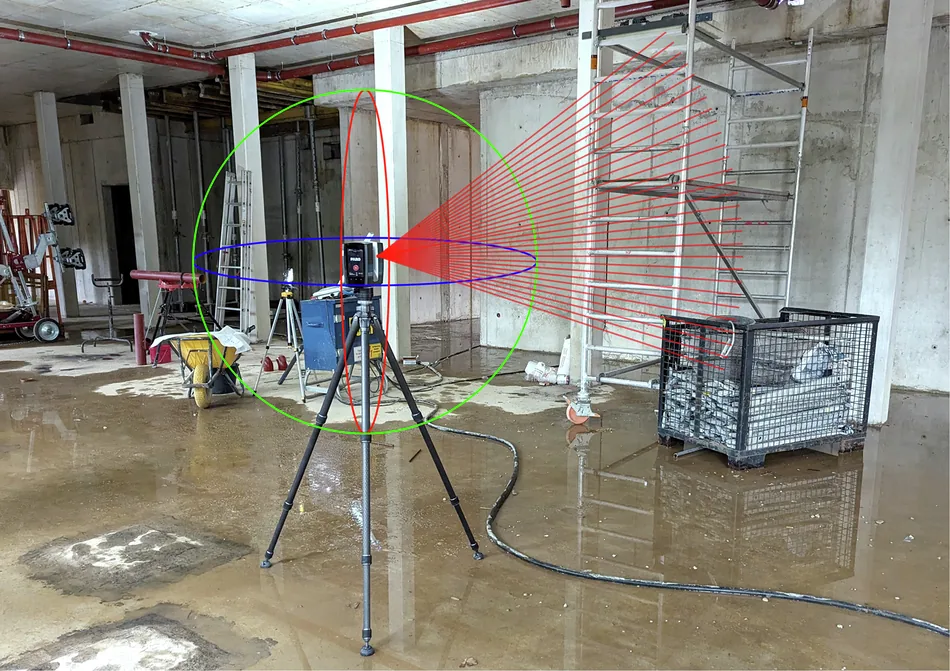
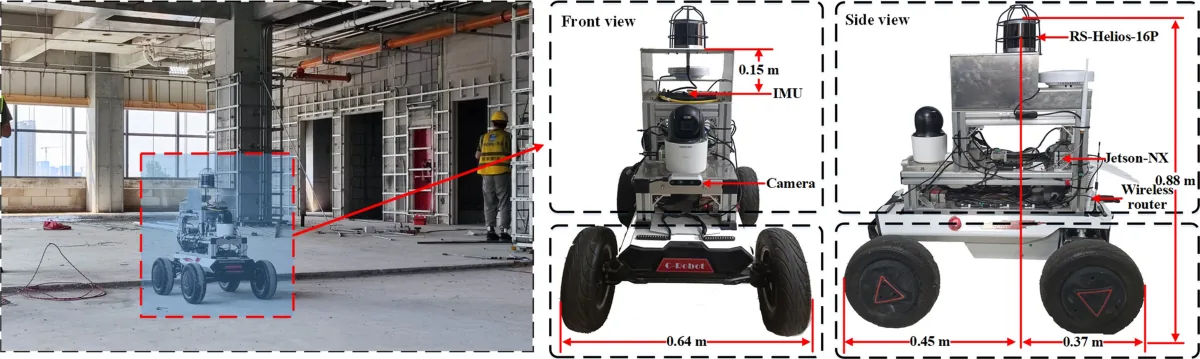
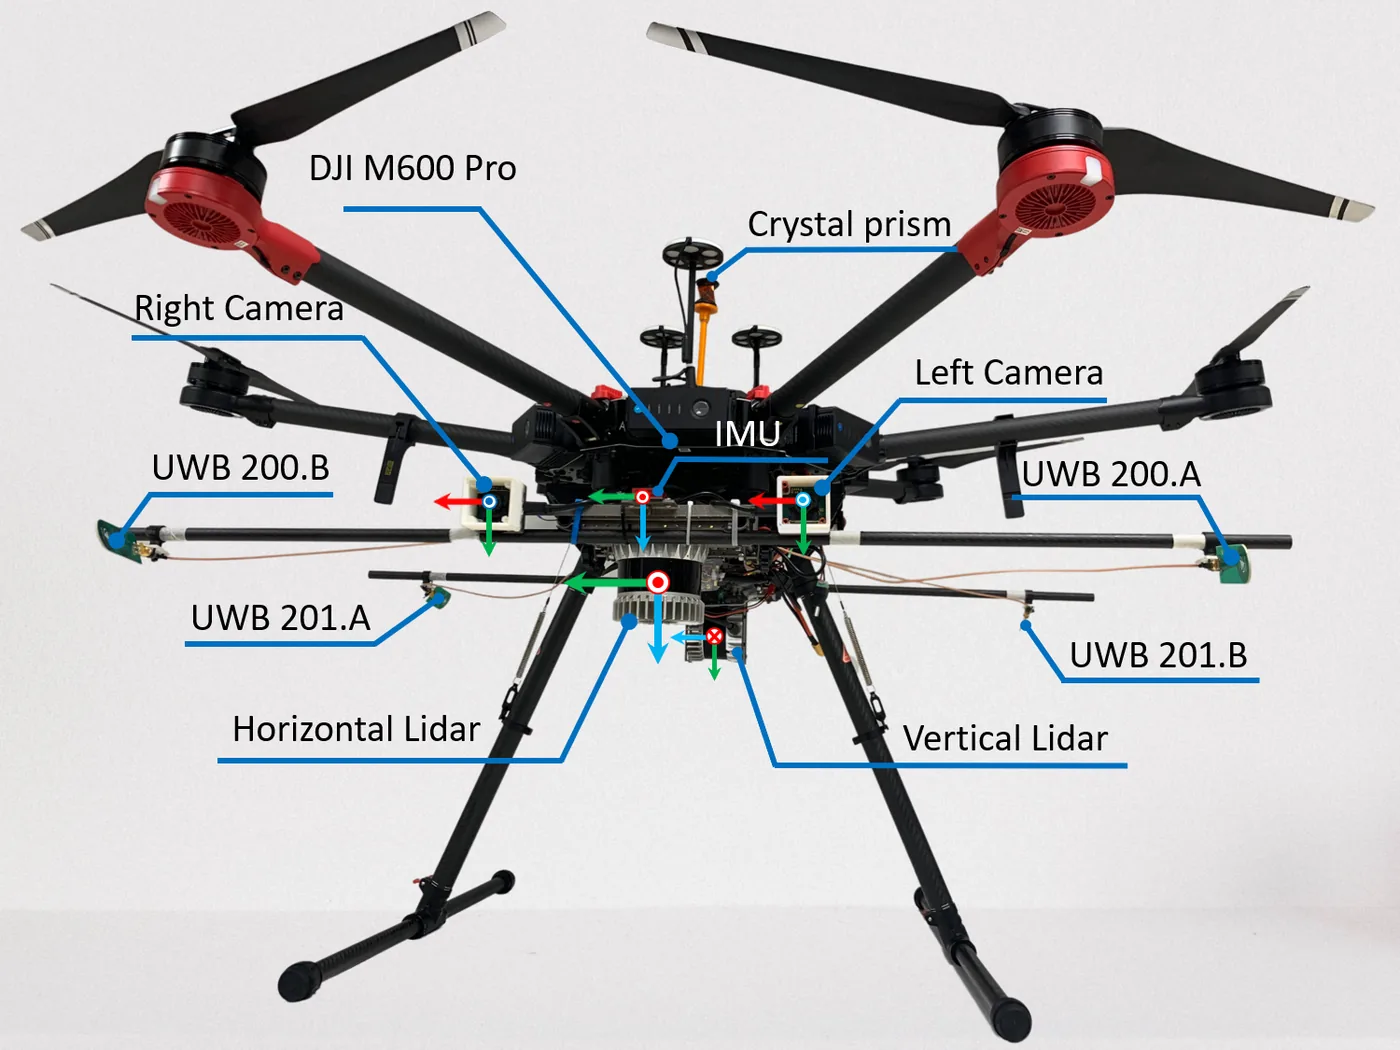
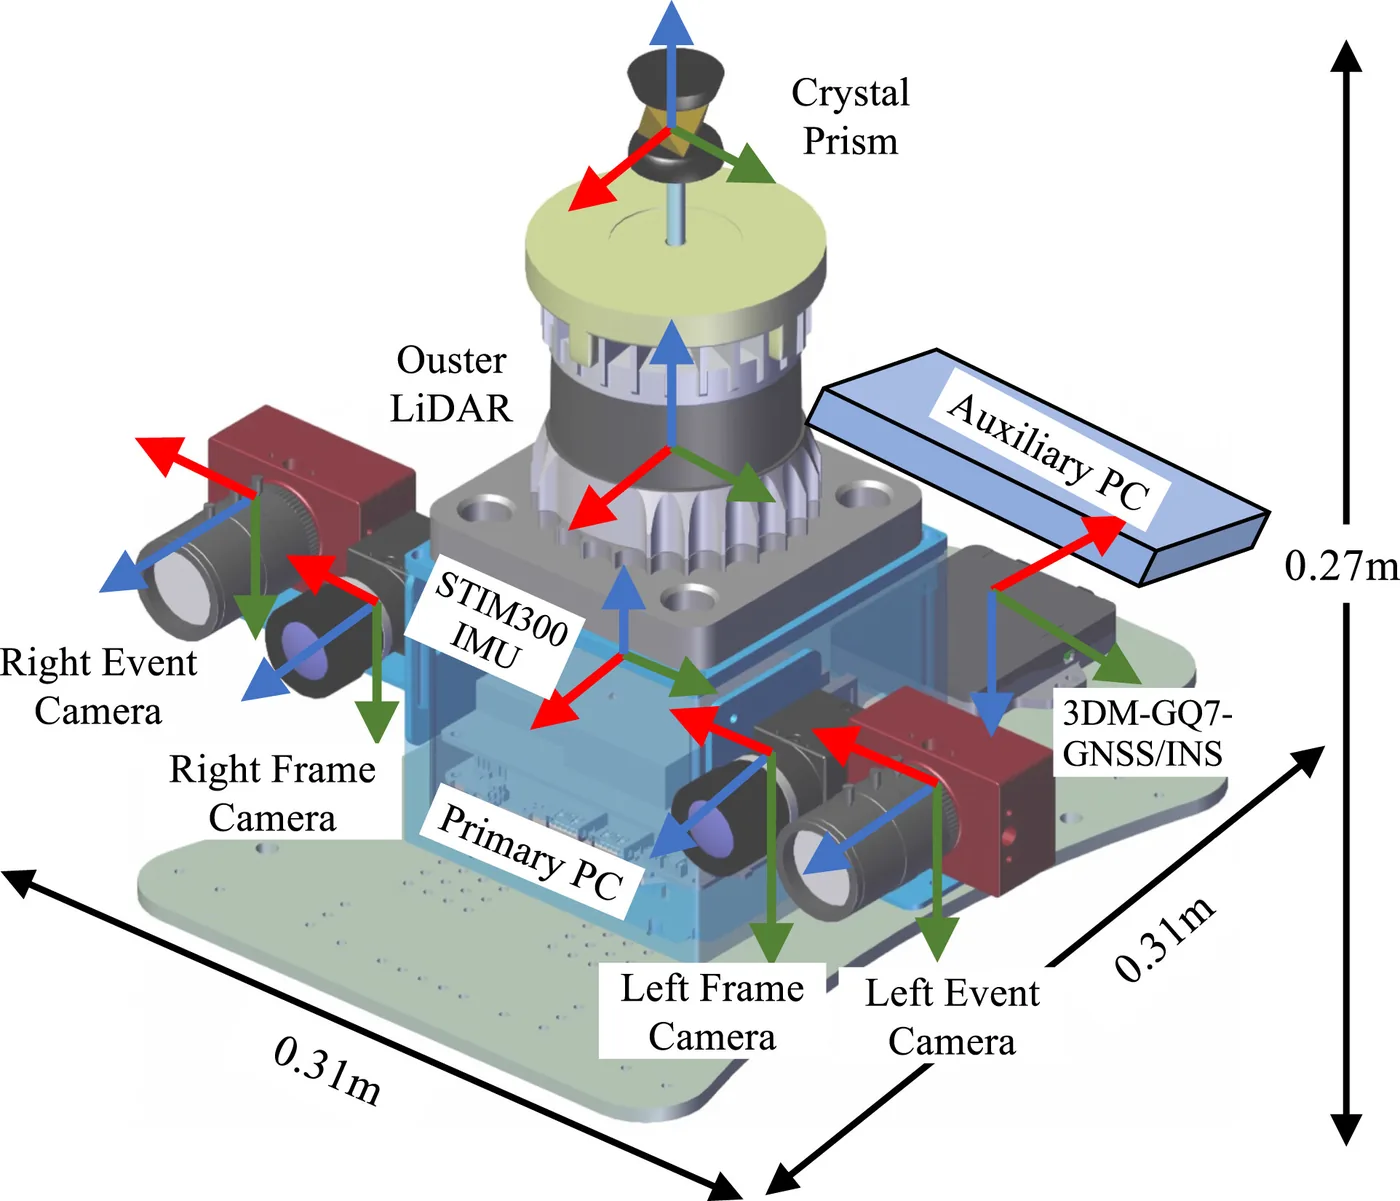
以下 7 張圖取自以開放授權發布的論文,內容包括手持感測桿與手持資料收集裝置、商用手持掃描器的旋轉測距頭、施工現場架設的地面雷射掃描儀、施工機器人平台與無人機的感測器配置,其中數張標出供全測站追蹤、作為真值的稜鏡。每張圖附出處、圖號、授權、原始來源與本站所做的修改。
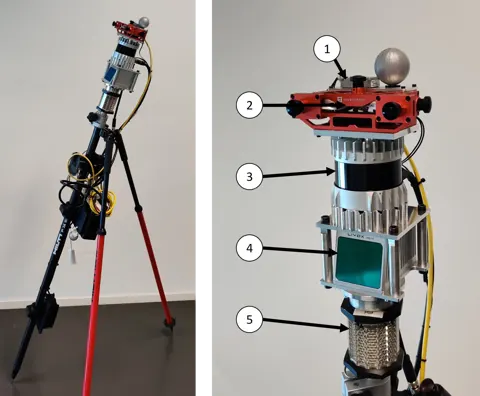
Phasma 手持感測桿全貌與感測器配置:ADIS16445 IMU、AlphaSense 五相機模組、Ouster OS0-64、Livox MID70 與全測站稜鏡
出處Helmberger et al., 2022Fig. 1
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
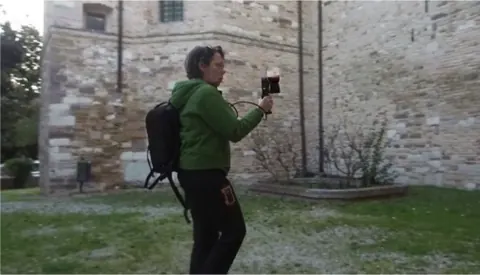
ZEB-REVO 手持系統與旋轉測距頭(作者團隊 2017 年測試照片)
出處Sammartano & Spanò, 2018Fig. 1
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
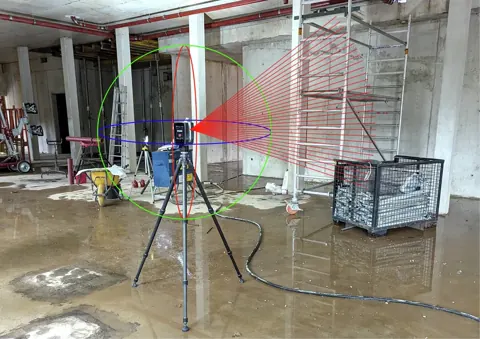
工地現場架設的地面雷射掃描儀與雜亂、積水的結構體施工場景
出處Rauch & Braml, 2025Fig. 2
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
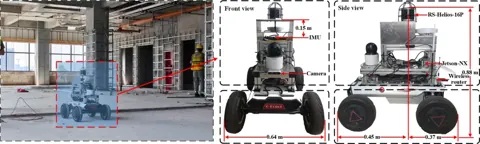
施工機器人實驗平台的現場照片與前視、側視圖,標示 RS-Helios-16P、IMU、相機、Jetson NX、無線路由器位置及主要尺寸
出處Feng et al., 2025Fig. 3
原始圖檔開啟原始來源(另開新視窗)
本站修改僅轉換為 WebP 格式
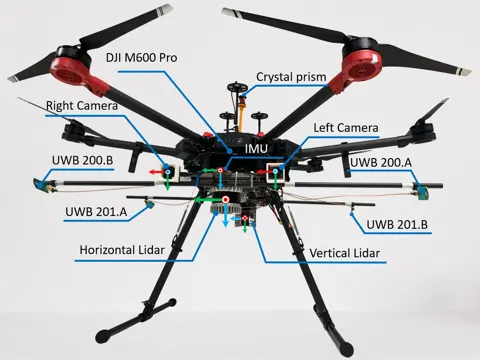
無人機感測器配置:IMU、兩具光達、雙相機、四個 UWB 節點與供全測站追蹤的稜鏡
出處Nguyen et al., 2022aFig. 2
授權CC BY 4.0 (arXiv v1; the SAGE version of record is (c) The Author(s) without CC licence)(授權條款,另開新視窗)
原始圖檔開啟原始來源(另開新視窗)
本站修改縮小至寬度不超過 1400 px,並轉換為 WebP 格式
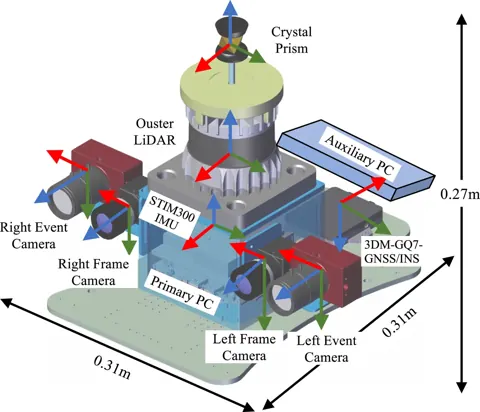
手持多感測器裝置的 CAD 模型,標示光達、STIM300、立體相機、事件相機、INS 與稜鏡位置及座標軸
出處Wei et al., 2025aFig. 1
授權CC BY-NC 4.0 (IJRR version of record, SAGE open access)(授權條款,另開新視窗)
原始圖檔開啟原始來源(另開新視窗)
本站修改縮小至寬度不超過 1400 px,並轉換為 WebP 格式
本區怎麼讀
本頁是「設備與生成」一區的入口。建議先看上方的轉換鏈,再依感興趣的設備閱讀 D-02 至 D-04,接著以 D-05 至 D-07 串起融合與完整流程,彩色點雲見 D-08。
- D-02 測距原理:雷射如何由回波量出距離,以及回波強度與表面、距離的關係。
- D-03 掃描機構與掃描樣式:旋轉、稜鏡、微鏡、擺動與地面掃描儀的光束如何掃過空間,留下什麼樣的點分布。
- D-04 相機與深度相機:單眼、立體與深度相機如何由影像得到方向與深度。
- D-05 IMU 與多感測器融合:IMU 量測什麼,以及如何與 LiDAR 或相機融合估計位姿。
- D-06 攜帶平台與作業方式:手持、背負、推車、輪式與足式機器人、無人機等平台的運動如何影響掃描。
- D-07 從量測到點雲地圖:由原始量測到點雲地圖的完整流程,包括同步、去畸變、配準與累積。
- D-08 彩色點雲:LiDAR 加相機:LiDAR 與相機如何組成彩色點雲:投影取色、外參與時間同步,以及遮擋與曝光。
點如何由量測轉換成座標,數學與誤差傳遞見 F-01;各型號的原文紀錄見 M-03 設備與感測器;工地上的驗證證據見 C-02 工地證據與資料集。
本站的證據基礎與缺口
以下數字在建置時由本站資料檔計算,只描述已查證紀錄的分布,不是對設備或方法的評價。
| 設備類別 | 記錄文獻 | 作為方法輸入 | 作為參考或真值 | 方法卡片(方法輸入) | 其中驗證環境含施工中工地 |
|---|---|---|---|---|---|
| LiDAR(光達) | 281 篇 | 189 篇 | 9 篇 | 155 張 | 15 張 |
| 地面雷射掃描儀(TLS) | 73 篇 | 11 篇 | 53 篇 | 7 張 | 1 張 |
| RGB-D 相機 | 74 篇 | 41 篇 | 2 篇 | 33 張 | 0 張 |
| 立體相機 | 59 篇 | 25 篇 | 0 篇 | 24 張 | 0 張 |
| 相機 | 129 篇 | 75 篇 | 4 篇 | 57 張 | 7 張 |
| 慣性量測單元(IMU) | 183 篇 | 128 篇 | 6 篇 | 105 張 | 6 張 |
| 全測站(total station) | 41 篇 | 1 篇 | 40 篇 | 1 張 | 0 張 |
| GNSS 接收器 | 87 篇 | 14 篇 | 65 篇 | 9 張 | 1 張 |
方法卡片共 361 張;一張卡片可以同時使用數類設備,因此各列不能相加。
LiDAR 的四種掃描機構在設備紀錄中沒有獨立的類別。依紀錄原文的用詞歸類(編者規則,一個條目可能符合數種描述):旋轉式多線 LiDAR(原文含「spinning、rotating、mechanical,或寫出線數、通道數」)82 個條目、210 篇文獻;非重複掃描稜鏡式 LiDAR(原文含「non-repetitive、Risley 或 prism」)6 個條目、51 篇文獻;固態與 MEMS LiDAR(原文含「MEMS 或 micro-mirror」)0 個條目、0 篇文獻;單線旋轉或擺動 LiDAR(原文含「2D、single-line 或 line scanner」)43 個條目、77 篇文獻。另有 10 個 LiDAR 條目的原文稱其為 solid-state。
與本頁設備相關的方法卡片:LOAM、Continuous 3D scan-matching (Bosse and Zlot)、Zebedee、Loam_livox、LiLi-OM、SSL_SLAM、FAST-LIO2、KinectFusion、ORB-SLAM2、BIM-Tracker。
下一步:從 D-02 測距原理 開始,看雷射如何由回波量出距離。