攜帶平台與作業方式
雷射掃描器架在三腳架上,或裝在手上、背上、推車、輪式或四足機器人與無人機上,得到的點雲並不相同。平台決定感測器從多高、沿哪條路、以什麼姿態與速度看工地,也決定它到不到得了樓梯、樓板開口與材料堆之間。本頁以施工中樓層的三維模擬比較各種平台的作業方式與運動特性,再整理本站已查證文獻中各類平台出現的頻率與證據缺口。
本頁內容
平台改變了什麼
在 F-01 的轉換鏈中,每個點都要乘上當下的機體位姿(body pose) 。攜帶平台(carrying platform)就是這個機體:它決定感測器在每一刻的位置與姿態,因此至少從四方面改變點雲。
- 視點與可到達的範圍:感測器能不能走到樓梯下、材料堆後方或樓板邊緣之外,決定哪些表面有點、哪些只留下遮擋陰影。
- 運動:步伐、振動與轉身讓感測器在一圈掃描內就改變姿態,影響去畸變與 IMU 的負擔。
- 感測器高度與距離:決定光束以什麼角度落在樓板與牆面,也就決定點的間距與入射角。
- 作業方式:站點式掃描需要架站與配準;移動式掃描需要人員步行或機器人導航,兩者的人力、時間與安全要求不同。
Otero 等比較 21 款市售室內行動建圖設備,依物理配置分為手持、背包與推車,並另依建圖感測器分類(Otero et al., 2020, Sec. 3.1, Table 1)。本頁再加入站點式地面雷射掃描(TLS)、輪式與四足機器人以及無人機,對應本站紀錄中實際出現的平台類型(見 D-06c)。Luo 等在室內 Scan-to-BIM 的綜述中,把跨樓層連續與雜亂空間中的完整性列為行動 LiDAR 地圖的需求(Luo et al., 2026, Sec. 3.3),並指出施工階段的行動平台在不斷變動的空間中擷取資料受到限制(Luo et al., 2026, Sec. 1.2.3)。
工地上的掃描作業
下圖是一層施工中的鋼筋混凝土樓層(本站三維套件的 floor 場景:方柱與圓柱、砌塊牆、仍在模板中的混凝土牆、鋼筋網、材料棧板、樓梯與電梯核、鷹架與一面試裝玻璃),下方還有一層只有柱與樓梯電梯核、尚未砌牆的樓層。選一種平台,它會沿示意路線移動並以雷射掃描;每一道光束都以模擬的射線計算落點,點雲隨之累積。所有移動平台都搭載同一種示意感測器,差別只在平台本身:感測器高度與傾角、行進路線、能否走樓梯,以及運動方式。
示意規則手持 SLAM 掃描器:操作者邊走邊掃,可上下樓梯;感測器隨手臂與步伐晃動,並向前下方傾斜以掃到地面
三維教學模擬:施工中的樓層,選定的攜帶平台沿示意路線移動並以雷射掃描,點雲逐漸累積在牆、柱、樓板與材料堆上,柱與材料堆後方留下沒有點的遮擋陰影;手持、背包與四足機器人可走樓梯到下層,推車與輪式機器人止於樓梯口。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
看什麼:(1)開啟「未掃到的表面」,洋紅色圓環標出還沒有任何光束到達的表面(20 cm 體素中心),柱子背面、材料堆與模板後方、樓板下緣最明顯。(2)比較推車、輪式機器人與步行平台的「下層表面覆蓋」:本圖的前兩者止於樓梯口,下層只能從樓板開口與邊緣看到一小部分。(3)站點式 TLS 每站靜止掃描一整圈,站與站之間的空白要靠下一站補;移動平台則沿路線連續取樣,視點隨路線不斷改變。(4)背包的感測器高於頭部,能越過約 1 m 高的材料堆;輪式機器人感測器低,材料堆後方的地面留下較長的陰影。(5)改用「取得時間」著色,可看出哪一段路線掃到哪一片表面。
指標定義:把兩層樓所有外露的表面(不含構件彼此相接的面)切成 20 cm 體素作為參考,其中有些表面從任何路線都看不到,所以覆蓋率不會到 100 %;一個體素只要有一個回波落入就算「覆蓋」。「兩個以上方向看到」是覆蓋體素中,被兩個以上水平方位扇區(每 45° 一區)的光束看到的比例。平均距離與平均入射角取自所有表面回波(粉塵早期回波除外)。畫面上的點雲每個體素只畫一點(依裝置為 6 至 14 cm),指標則以全部回波計算。這些是本模擬的教學指標,不是任何規範或文獻的品質門檻。
簡化條件:所有移動平台搭載同一種示意感測器(16 線、垂直 ±15°、每秒 10 圈、水平每 2° 一個取樣、最遠 40 m);TLS 每站以每 1° 一條、每條 150 點的示意樣式掃描 6 秒;這個樣式遠比真實地面雷射掃描儀稀疏,遠處表面會漏掉 20 cm 體素,因此 TLS 的覆蓋率與「兩個以上方向看到」比例不宜和移動平台比較高低。位姿假設完全已知(沒有 SLAM 漂移),只比較平台能到哪裡、從哪裡看。路線、速度、感測器高度與平台規則都是示意參數,不代表特定產品或作業規範;真實作業中推車與輪式平台可能經電梯或搬運換樓層,本圖只比較沿樓梯的連續路線。操作者與設備模型不參與射線計算。為了讓樓梯通到下層,本圖把梯段底部約 1 m 的扶手拿掉。
教學視覺化:可見的雷射光束、點與圓環的顏色是教學視覺化,實際的近紅外線雷射光人眼看不見;畫出的光束只取掃描頭目前朝向的一小片。場景是模擬,不是實測資料。
文獻中的作業條件
圖中的平台規則是示意,以下整理本站已查證紀錄中與這些規則對應的作業條件。
站點式 TLS:Thomson 等在一段走廊以 12 站 TLS 建立參考,連同控制測量約需 5 小時(Thomson et al., 2013, Sec. 3.2)。Kim 等在一處雜亂的戶外試驗場比較六站掃描的作業時間:商用 TLS 以標靶人工配準,前處理、作業與後處理合計約 108 分鐘;其機器人停走式掃描的流程含 32 分鐘前處理與 18 分鐘作業,合計約 50 分鐘,且不需事後配準(Kim et al., 2019, Table 4)。Chung 等則讓四足機器人先以 SLAM 探索工地並規劃站位,再在各站以機載 TLS 掃描,最後的點雲仍來自 TLS(Chung et al., 2025, Sec. 3.1)。
手持:Thomson 等比較推車與手持系統時指出,手持的外型能進入推車到不了的樓梯間(Thomson et al., 2013, Sec. 2)。以彈簧晃動取得三維覆蓋的 Zebedee 需要感測頭持續受到激勵(Bosse et al., 2012, Sec. V-A);在沒有固定視角約束的樓梯間測試中,6 秒的晃動停頓造成約 5 m 的垂直誤差(Bosse et al., 2012, Sec. III-F, IV-D)。Makkonen 等的操作者站在以 1 m/s 移動的礦井電梯車頂手持掃描,每趟只涵蓋約 270°,作者建議完整 360° 覆蓋(Makkonen et al., 2017, Sec. 1, 3, 5);該研究沒有獨立參考量測(Makkonen et al., 2017, Sec. 4)。Salgues 等以 TLS 為參考評估手持系統:移除離群點後,塔樓由地面層上到頂層再返回的閉合迴圈,以及博物館地下室的迴圈,都有 91% 的偏差小於 5 cm,但博物館跨兩層、經狹窄樓梯間的迴圈只有 55%(Salgues et al., 2020, Sec. 5.1, 5.2.1, 5.2.2);作者的結論是作業方式對結果影響很大,跨多層樓的大迴圈仍是弱點(Salgues et al., 2020, Sec. 7)。
背包:Křemen 等在高速公路施工的土方堆置場以背包式掃描器繞行,堆頂只能經一條窄路到達,使堆頂與邊坡之間的連結變弱,而沿堆頂邊緣行走因人員安全不可行(Křemen et al., 2025, Discussion)。Koide 等的背包系統以地面平面約束抑制累積旋轉誤差,這個約束假設單一平坦樓板,跨樓層時需人工切換地圖(Koide et al., 2019, Sec. Ground plane constraint; Sec. Field test)。Křemen 等在 750 m 直線坑道的另一項測試中,橫向誤差的正負號取決於步行方向(Křemen et al., 2024, Conclusion)。
推車:Thomson 等使用的推車系統以 2D SLAM 定位,因此只能用在沒有明顯高程變化的區域(Thomson et al., 2013, Sec. 2.1);Nikoohemat 等的推車資料集也無法掃描樓梯(Nikoohemat et al., 2020, Sec. 7.1, 7.6)。
輪式機器人:Feng 等在一棟施工中醫院門診大樓(機電安裝與裝修階段)以遙控的阿克曼轉向輪式機器人行走約 1004 m;依該研究報告的規格,16 線 LiDAR 水平裝在 0.88 m 高(Feng et al., 2026, Sec. 3.2, 5.1)。Kim 等指出其機器人以 2D SLAM 導航,因此限於平坦或接近平坦的地面(Kim et al., 2019, Sec. 6)。
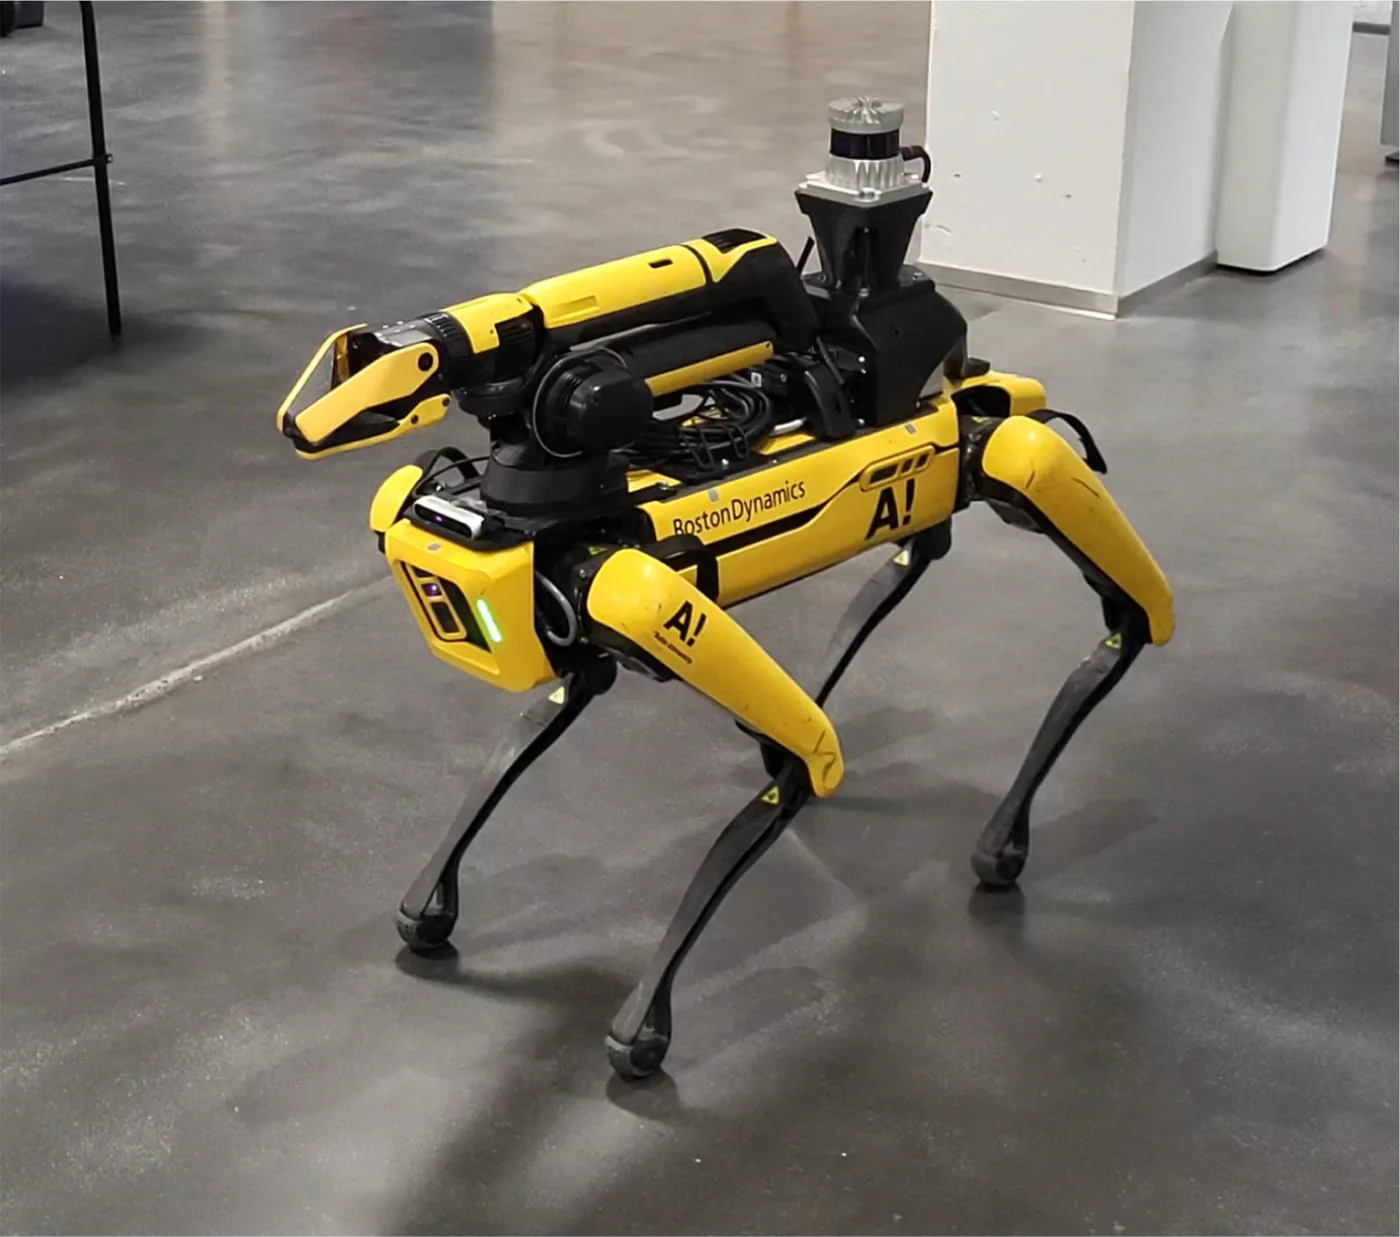
四足機器人:Chung 等在小型與大型施工工地測試以四足機器人擷取鷹架點雲(Chung et al., 2025, Sec. 4.3.1, 4.3.3)。Kim 等讓機器狗在鷹架旁改變橫滾與俯仰姿態以擴大掃描範圍(Kim et al., 2022a, Sec. 3.1, 4.3),但也指出機身上的 LiDAR 安裝高度有限,限制了看到上層構件的視野(Kim et al., 2022a, Sec. 5)。Hu 等的四足機器人因感測器高度看不到桌面,且雜物擋住通行使樓板完整度低於 50%(Hu et al., 2023, Sec. 4.2)。Schillberg 等在既有建築的樓梯間測試時,機器人上下樓梯的誤差明顯增加,部分來自機身傾斜使參考稜鏡側移約 3 至 5 cm(Schillberg et al., 2025, Results)。Tuomisto 等的實地試驗中,機械手臂部分遮住了前方的 LiDAR 視野(Tuomisto et al., 2026, Sec. 4.1)。
無人機:Kim 等以飛行高度 30 m 的無人機影像先建立試驗場的粗略地圖,再交給地面機器人規劃(Kim et al., 2019, Sec. 4.1; Table 2),並指出無人機的使用受法規、天候與 GPS 干擾限制(Kim et al., 2019, Sec. 6)。Asadi 等以室內氦氣飛艇配合地面機器人,飛艇在空調出風口附近會被吹離航線,也沒有避障能力(Asadi et al., 2020, Sec. 5, 6)。Shang 等在工地以無人機搭載 RGB-D 相機做視覺 SLAM,並把無人機在雜亂環境中的操控列為待解問題(Shang & Shen, 2018, Conclusion)。
平台運動特性
旋轉式 LiDAR 掃完一圈需要一段時間。這段時間內平台若以角速度 轉動,一圈的首尾就差了一個轉角;若不補償,距離感測器 的點被錯放的距離近似為(物理原理推導,不是特定文獻的結果;轉軸通過感測器、點的方向與轉軸垂直時最大,其他方向較小):
以示意的每秒 10 圈計, s。平台以 20°/s 晃動時,一圈內轉 2°,10 m 處的點約偏移 35 cm;以 150°/s 轉身時,一圈內轉 15°,同一距離偏移約 2.6 m。這就是移動平台需要逐點去畸變(deskewing)的原因;掃描期間的運動可由 IMU 量測,也可由等速運動等模型估計(F-01、D-05)。下圖把同一種感測頭裝在六種平台上並排往返,並把選定平台的角速度畫成同步的折線圖。
三維教學模擬:施工樓層上六種平台並排往返,每一種都裝著同一種旋轉式 LiDAR 感測頭;每個感測頭後方拖著最近 2.5 秒的軌跡線,步行平台的軌跡上下起伏,輪式與推車的軌跡平直;選定的平台持續掃描,最近一秒的點可切換為逐點去畸變或未去畸變。
三維場景載入中…
操作方式:拖曳旋轉視角,右鍵或 Shift 加拖曳平移;點選畫面後可用滾輪縮放;觸控時水平拖曳旋轉、雙指縮放,垂直滑動捲動頁面。聚焦畫面後,方向鍵平移,Shift 加方向鍵旋轉,加號與減號縮放,數字 0 重設視角。所有動作也可用下方工具列完成。
手持的示意角速度訊號(最近 6 秒)
與上方三維場景同一組運動函數、同一個模擬時刻:感測器座標三軸的角速度。平台在跑道兩端原地轉身時,繞上下軸的角速度出現尖峰。
按下圖例項目只顯示該系列,再按一次恢復全部系列。
按 Tab 進入圖表後,用左右方向鍵沿橫軸移動,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
資料來源本站教學模擬(utils/devices/platforms.ts 的 laneRateSeries),示意訊號,不是實測 IMU 資料
看什麼:(1)開著「感測器軌跡」比較六條線:手持與背包隨步伐上下起伏並左右擺動,四足機器人以較高頻率小幅起伏,推車與輪式機器人幾乎是直線,無人機緩慢漂移。(2)把「點的投影」切到「未去畸變」,再看平台在跑道兩端轉身的時刻:同一圈的點都用這一圈開始時的位姿投影,牆與柱變厚或錯開。直行時,手持、背包與四足機器人一圈內仍會轉動約 2°,遠處的牆也出現重影;推車、輪式機器人與無人機的晃動小得多。(3)讀數中的「一圈內轉角」(弧度)乘以距離,就是該距離上旋轉位移的上限(本例以 10 m 計;點的方向與轉軸垂直時才達到);手持在兩端約 1.6 秒內轉身 180°,轉身本身繞鉛垂軸的角速度峰值約 177 °/s(餘弦轉身曲線的峰值 π² 除以 2 倍轉身時間);圖中繞感測器 z 軸的曲線還包含步態晃動,感測器傾斜時也會把一部分轉身分到其他軸。(4)「最低光束落地距離」顯示感測器高度與俯仰的晃動如何移動地面上的掃描線,地面點的間距與入射角也跟著改變。
簡化條件:所有平台裝同一種示意感測頭(16 線、每秒 10 圈);步行、背包、四足、輪式與無人機的晃動沿用本站三維套件的示意運動模型,推車為示意的腳輪振動。跑道長約 7.4 m,平台以約 1 m/s 往返。去畸變以真實位姿計算,代表 IMU 與軌跡都完美的上限;未去畸變則是完全不補償的下限。這些都是示意參數,不代表特定產品或實測訊號。
教學視覺化:可見的雷射光束、軌跡線、座標軸與點的顏色是教學視覺化,實際的近紅外線雷射光人眼看不見;畫出的掃描頭以慢速轉動示意,實際掃描為每秒 10 圈。場景是模擬,不是實測資料。
運動特性在文獻中的後果
在 D-06b 的示意模型中,手持平台的角速度最高;文獻中的手持裝置也可能轉得很快。Zebedee 以彈簧讓感測頭晃動,作者選用量程至少 600°/s 的 IMU(Bosse et al., 2012, Sec. II),並指出在 600°/s 時,雷射與 IMU 之間每 1 ms 的時間誤差約使 10 m 處的點偏移 10 cm(Bosse et al., 2012, Sec. II-B, IV-B)(與上式一致:600°/s 乘以 1 ms 為 0.6°,10 m 處約 10.5 cm)。同一篇也指出,這種依賴晃動激勵的設計可能不適合在平滑地面上行駛的電動地面車輛(Bosse et al., 2012, Sec. V-A):平順的運動對去畸變有利,對需要激勵的設計反而不利(推論)。Koide 等的背包系統在觀察者以約 3.0 m/s 跑步時,靠 LiDAR 本身的角速度預測位姿仍能持續定位(Koide et al., 2019, Table 2, Fig. 13)。
Qin 等在營運中地鐵隧道以背包系統做試驗設計,發現步行速度是影響點雲局部品質的最主要因子,過慢(2 km/h)與過快(8 km/h)都使品質劣化(Qin et al., 2025, Sec. 3.3, 5);但該研究只以點雲本身的局部幾何指標描述品質,沒有外部參考量測(Qin et al., 2025)。
腿式平台的運動來自步態。Chen 等的四足機器人以 VIO 估得的重力方向校正行走造成的 2D 掃描傾斜(Chen et al., 2025a, Sec. 3.2.1),並假設俯仰、橫滾與垂直位移有限(Chen et al., 2025a, Sec. 3.2)。VILENS 在因子圖中加入可線上估計的速度偏差,以吸收足端滑移與地面變形造成的腿式里程計漂移(Wisth et al., 2023, abstract; Sec. VII-A, Fig. 15);Pronto 在消防訓練場的工業設施中,加入視覺里程計與 LiDAR 配準後,相對只用 IMU 與腿式里程計,相對位姿誤差降低 60%(Camurri et al., 2020, Sec. 7.5)。這兩篇都在營建工地以外驗證。
平台的姿態也決定光束落在樓板上的位置。若最低的光束在水平線下 角,感測器離地 ,則它落在平整樓板上的水平距離,以及相對樓板法線的入射角為(幾何推導,不是特定文獻的結果):
感測器越低或光束下傾角越大,掃描線越靠近平台;下傾角越大,光束也越接近垂直打在樓板上。步伐造成的高度與俯仰晃動則讓掃描線前後移動,地面點的間距跟著變化(入射角與測距品質的關係見 D-02)。Hu 等的四足機器人在每個掃描站把機身橫滾 −15° 與 +30°(Hu et al., 2023, Sec. 3.1.1, 3.1.2, 4.1),Kim 等讓機器狗改變姿態掃到上層鷹架(Kim et al., 2022a, Sec. 3.1, 4.3),都是把平台姿態當成擴大視野的手段。
證據中的平台
下圖依本站已查證紀錄的平台欄位,統計各類平台在 361 篇方法論文與 59 篇營建應用研究中出現的比例,並以設備紀錄交叉檢視。方法論文中最常見的具體平台是手持(116 篇)、車輛或工程機具(110 篇)、地面移動機器人(88 篇);營建應用研究中則是手持(23 篇)、地面移動機器人(12 篇)、腿式機器人(四足等)(10 篇)。推車為方法 3 篇、應用 2 篇。
各類攜帶平台出現在多少比例的紀錄中
依本站已查證紀錄的平台欄位歸類;一筆紀錄可屬於多類,所以同一組的比例相加可能超過 100 %。10 筆紀錄同時在兩組中。
按下圖例項目只顯示該系列,再按一次恢復全部系列。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
資料來源本站已查證的方法紀錄(methods.json)與營建應用研究紀錄(studies.json)的平台欄位
設備紀錄中的載具與行動掃描設備
把「載具與平台」(320 個型號或描述)與「行動掃描設備」(102 個)兩類設備紀錄,依型號名稱與原文規格描述歸入平台類型,計算記錄了該類設備的不同文獻數。
按下圖例項目只顯示該系列,再按一次恢復全部系列。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
資料來源本站設備紀錄(equipment-models.json),依文獻分組
逐類列出紀錄(連到方法頁與參考文獻)
手持方法 116、應用 23
營建應用研究(Dulanto & Mutis, 2026)、(Ellmann et al., 2022)、(Fahle et al., 2022)、(Feng et al., 2023)、(Han et al., 2026)、(Hawley & Gräbe, 2022)、(Hsieh et al., 2023)、(Jeon et al., 2025)、(Keitaanniemi et al., 2023)、(Kelly et al., 2024)、(Li et al., 2026b)、(Makkonen et al., 2017)、(Nikoohemat et al., 2020)、(Salgues et al., 2020)、(Sammartano & Spanò, 2018)、(Schaub et al., 2022)、(Stührenberg & Smarsly, 2025)、(Thomson et al., 2013)、(Trybała et al., 2023)、(Vega-Torres et al., 2024)、(Yu et al., 2025)、(Zhang et al., 2024b)、(Štroner et al., 2025)
方法論文AdaLIO、BALM、BALM2 (BALM 2.0)、BIM-Loc (S05)、BIM-Tracker、BundleFusion、CHISEL、CLIC、CLINS、Closed-form preintegration、COIN-LIO、CT-ICP、D-LIOM、Degeneracy factor / solution remapping、DEMO、Dense Surfel Mapping (Wang, Gao, Shen)、DLIO、DM-VIO、DPV-SLAM、DTAM、Elastic LiDAR Fusion、ElasticFusion、FAST-LIO、FAST-LIO2、FAST-LIVO2、FAST-LIVO2 on Resource-Constrained Platforms、FlashFusion、Gaussian Process Preintegration (GPM)、General spatiotemporal calibration、GenZ-ICP、GLIM、Global BIM-point registration and association、GS-LIVM、HBA、Hector SLAM、HI-SLAM2、iG-LIO、IKFoM、iMAP、ImMesh、InfiniTAM、KinectFusion、Kintinuous、KISS-ICP、KISS-SLAM、LI-Init、LIC-Fusion、Lidar-IMU calibration with upsampled preintegration、Lifelong 3D Mapping Framework (hand-held & robot-mounted)、LIO-BIM、LIO-EKF、LIO-mapping (LIOM)、LIO-SAM、LIT-GS、LiV-GS、LOAM、LOAM (journal version)、Loam_livox、LONER、LSD-SLAM、Lupton-Sukkarieh preintegration、LVI-SAM、MA-LIO、MAD-ICP、Map-centric dense 3D LiDAR SLAM (ElasticLiDAR++)、maplab 2.0、Mesh-LOAM、MOLA-LO、MonoSLAM、NeRF-LOAM、NIFCyl tunnel deformation from SLAM LiDAR、nvblox、OctoMap、OKVIS、On-manifold IMU preintegration、OpenVSLAM (stella_vslam)、ORB-SLAM、ORB-SLAM2、ORB-SLAM3、PA-LVIO、Photo-SLAM、PIN-SLAM、PINGS、Point cloud to BIM registration (SLAM tracking)、PTAM、Quatro++、R2LIVE、R3LIVE、R3LIVE++、ReFusion、RGB-D Mapping (Henry et al.)、ROVIO、RTAB-Map、RTG-SLAM、Scan Context++、SHINE-Mapping、SLAM2REF、SLICT、SR-LIVO、SSL_SLAM、StaticFusion、STEAM-LIO (GP continuous-time LIO)、Super Odometry、SVO、Temporal basis functions (continuous-time batch)、Traj-LO、V-LOAM、VDBFusion、VINS-Fusion (local odometry framework)、VINS-Mono、Vox-Fusion、Voxel-SLAM、VoxelMap、Wildcat、Zebedee、Zhang & Singh LVIO (JFR 2018)
背包或穿戴方法 13、應用 7
營建應用研究(Koide et al., 2019)、(Křemen et al., 2024)、(Křemen et al., 2025)、(Qin et al., 2025)、(Salgues et al., 2020)、(Yiğit et al., 2024)、(Štroner et al., 2025)
方法論文Cartographer、GVINS、LAMM、LiLi-OM、MC2SLAM、MOLA-LO、MRS continuous-time surfel SLAM (Droeschel and Behnke)、MULLS、NDT-LOAM、OKVIS、RESPLE、RKO-LIO、Zebedee
推車方法 3、應用 2
營建應用研究(Nikoohemat et al., 2020)、(Thomson et al., 2013)
地面移動機器人方法 88、應用 12
營建應用研究(Asadi et al., 2018)、(Asadi et al., 2020)、(Blum et al., 2021)、(Charron et al., 2019)、(Charron et al., 2026)、(Feng et al., 2026)、(Hu et al., 2023)、(Ibrahim et al., 2019)、(Kim et al., 2018a)、(Kim et al., 2018b)、(Kim et al., 2019)、(Prieto et al., 2024)
方法論文3D-NDT、3D-NDT thesis、4D iRIOM、6D LUM (6-DoF Lu-Milios GraphSLAM)、6D SLAM (Kurt3D, stop-scan-go ICP SLAM)、AIS 3D laser robot for indoor digitalization、Asadi et al. 2019 SLAM image-to-BIM registration、BALM、BIM-based localization and mapping (COBOLLEAGUE)、CamVox、CLIC、CLINS、Compact 3D building models from mobile laser scanning、CT-ICP、DARE-SLAM、Deep feature-enhanced LVIO (tunnel)、DeLORA、DP-SLAM、Exactly sparse GP trajectory (STEAM)、F-LOAM、FAST-LIO2、FAST-LIVO2、FAST-LIVO2 on Resource-Constrained Platforms、FastSLAM、FF-LINS、GMapping、Grid-based FastSLAM with scan matching、GS-LIVM、GS-LIVO、Hector SLAM、HI-SLAM2、iG-LIO、In situ Fabricator BIM-referenced localization、Incidence-angle LiDAR bias model、Integrated LiDAR SLAM for public-building sites、Irma3D automated thermal 3D mapping、ISC-LOAM (Intensity Scan Context)、Kimera-Multi、Kinematic-ICP、KISS-ICP、KISS-SLAM、LAMP 2.0、LeGO-LOAM、LIC-Fusion、LiDAR sync by GNSS-clock emulation、Lifelong 3D Mapping Framework (hand-held & robot-mounted)、LiLi-OM、LIO-EKF、LIO-SAM、LION、livox_camera_calib、Localization in architectural 3D plans、LOCUS、LOCUS 2.0、LOG-LIO、Long-term 3D map maintenance in dynamic environments、LRGC (Local Registration and Global Correlation)、Lu-Milios global scan alignment、LVI-SAM、Map-centric dense 3D LiDAR SLAM (ElasticLiDAR++)、MINS、MOLA-LO、MRSMap、NDT (2D)、nvblox、OctoMap、OGM-enhanced visual SLAM (Xu et al. 2019)、ORB-SLAM、PA-LVIO、PL-ICP and CSM (laser_scan_matcher)、Point-LIO、R3LIVE++、Registration-based deskewing、RESPLE、RTAB-Map、Scan Context、SegMap、Semantic BIM for 2D LiDAR localization、SLAM Toolbox、Square Root SAM、SSL_SLAM、Super Odometry、Thrun-Burgard-Fox real-time 2D and 3D laser mapping、tinySLAM (CoreSLAM)、Underground RGB-D 3DGS SLAM、VoxelMap、VoxelMap++、Wildcat
腿式機器人(四足等)方法 21、應用 10
營建應用研究(Chen et al., 2025a)、(Chung et al., 2025)、(Gan et al., 2025)、(Hu et al., 2023)、(Kim et al., 2022a)、(Prieto et al., 2024)、(Schillberg et al., 2025)、(Stührenberg & Smarsly, 2025)、(Tuomisto et al., 2026)、(Vega Torres et al., 2023)
方法論文DeLORA、DLO、Holistic Fusion、LAMP 2.0、Learning-based localizability、LIO-BIM、LOCUS、LOCUS 2.0、LONER、Map-centric dense 3D LiDAR SLAM (ElasticLiDAR++)、MOLA-LO、MonoSLAM、PIN-SLAM、Probabilistic degeneracy detection (DRPM)、Pronto、RESPLE、RKO-LIO、S-Graphs+、VILENS、Wildcat、X-ICP
無人機或飛行載具方法 63、應用 6
營建應用研究(Asadi et al., 2020)、(Chowdhury et al., 2026)、(Jeon et al., 2025)、(Kim et al., 2019)、(Qian et al., 2026)、(Shang & Shen, 2018)
方法論文BALM2 (BALM 2.0)、Basalt、C-blox、CLIC、Closed-form preintegration、CompSLAM、D-LIOM、D3VO、Dense Surfel Mapping (Wang, Gao, Shen)、DLO、DM-VIO、DPV-SLAM、DPVO、DSO、FAST-LIO、FAST-LIO2、FAST-LIVO、FAST-LIVO2、FOVIS、GLIM、GO-SLAM、GS-LIVO、IKFoM、ImMesh、Kimera、KISS-ICP、LDSO、LOAM (journal version)、LOG-LIO、MAD-ICP、maplab 2.0、MOLA-LO、MRS continuous-time surfel SLAM (Droeschel and Behnke)、nvblox、OpenVINS、ORB-SLAM2、ORB-SLAM3、PA-LVIO、Photo-SLAM、Point-LIO、Probabilistic degeneracy detection (DRPM)、R-LOAM、RESPLE、RKO-LIO、RO-LOAM、ROVIO、RTAB-Map、S-MSCKF (msckf_vio)、SLICT、SR-LIVO、Super Odometry、SVO、Tag-based VIO for indoor construction UAVs、Traj-LO、Tunnel localizability with LiDAR and UWB、VINS-Fusion (local odometry framework)、VINS-Mono、VIRAL-Fusion、Voxblox、Voxel-SLAM、VoxelMap、Voxgraph、Zhang & Singh LVIO (JFR 2018)
車輛或工程機具方法 110、應用 2
營建應用研究(Fahle et al., 2022)、(Nubert et al., 2022a)
方法論文3D-NDT thesis、Adaptive robust kernels、ART-SLAM、BALM2 (BALM 2.0)、CLIC、CLINS、Coco-LIC、Cole-Newman 3D laser SLAM with an oscillating 2D scanner、Continuous 3D scan-matching (Bosse and Zlot)、CSIRO underground mine CT-SLAM (Northparkes)、CT-ICP、D-LIOM、D3VO、DeepVO、DeLORA、DEMO、Dense Surfel Mapping (Wang, Gao, Shen)、DM-VIO、DPV-SLAM、DUFOMap、EKF-SLAM convergence、ERASOR、F-LOAM、FAST-LIO2、FastSLAM 2.0、GenZ-ICP、GICP、GLIO、GNC (GNC-GM / GNC-TLS)、GVINS、HBA、HDL-64E S2 calibration、HI-SLAM2、Holistic Fusion、iG-LIO、IMLS-SLAM、ImMesh、IN2LAAMA、iSAM、ISC-LOAM (Intensity Scan Context)、Iterative point matching (Zhang)、Kinematic LiDAR error budget、KISS-ICP、KISS-Matcher、KISS-SLAM、LAMM、LDSO、LeGO-LOAM、Lifelong 3D Mapping Framework (hand-held & robot-mounted)、LiLi-OM、LIMO、LINS、LIO-EKF、LIO-mapping (LIOM)、LiTAMIN2、LiV-GS、LO-Net、LOAM、LOAM (journal version)、LOL、LTA-OM、M2DP、MA-LIO、MAD-ICP、MC2SLAM、Mesh-LOAM、MINS、MOLA-LO、MSCKF、MSCKF 2.0、MULLS、NDT-LOAM、NeRF-LOAM、Online temporal calibration (camera-IMU)、ORB-SLAM、ORB-SLAM2、OverlapNet、PIN-SLAM、PINGS、Point-LIO、PointNetVLAD、PUMA、PWCLO-Net、Quatro++、Removert、RESPLE、RKO-LIO、RTAB-Map、SA-LOAM、Scan Context、Scan Context++、SDV-LOAM、SegMap、SHINE-Mapping、SLAMesh、SLICT、STD、STEAM-LIO (GP continuous-time LIO)、SuMa、SuMa++、Traj-LO、V-LOAM、VDBFusion、Velodyne SLAM、Visual Odometry (Nistér et al.)、Voxel-SLAM、VoxelMap、Wildcat、Zebedee、Zhang & Singh LVIO (JFR 2018)
站點式(三腳架 TLS 等)方法 12、應用 5
營建應用研究(Bosché & Guenet, 2014)、(Bosché, 2010)、(Hawley & Gräbe, 2022)、(Nikoohemat et al., 2020)、(Tang et al., 2011)
方法論文6D LUM (6-DoF Lu-Milios GraphSLAM)、AM-CW TLS error model and self-calibration、ART-SLAM、DUFOMap、Geometrically stable sampling、Glass reflection removal、Peopleremover、Point-based fusion、Scan-vs-BIM object recognition and as-built dimensions、Sliding window filter、TLS + BIM floor flatness control、TLS scanning geometry
模擬方法 96、應用 5
營建應用研究(Bueno et al., 2018)、(Feng et al., 2026)、(Rebolj et al., 2017)、(Tuomisto et al., 2026)、(Vega Torres et al., 2023)
方法論文3D-NDT thesis、Adaptive 3DGS-SLAM (indoor digital twinning)、Adaptive robust kernels、BAD SLAM、BALM2 (BALM 2.0)、BIM-based localization and mapping (COBOLLEAGUE)、BIM-Loc (S05)、BIM-Tracker、C-blox、Closed-form preintegration、CNN-SLAM、CT-ICP、Degeneracy-aware factors、Dense Surfel Mapping (Wang, Gao, Shen)、DPV-SLAM、DPVO、DSO、Eigen-Factors (EF)、F-LOAM、FastSLAM、FastSLAM 2.0、FGR、FlashFusion、g2o、Gaussian Process Preintegration (GPM)、General spatiotemporal calibration、Geometrically stable sampling、GICP、GNC (GNC-GM / GNC-TLS)、GO-SLAM、Grid-based FastSLAM with scan matching、GS-ICP SLAM、GS-SLAM (Yan et al.)、GVINS、HI-SLAM2、ICP covariance (Censi)、ImMesh、IN2LAAMA、InfiniTAM、Integrated LiDAR SLAM for public-building sites、iSAM、iSAM2、Iterative point matching (Zhang)、Kalibr (unified temporal-spatial calibration)、Karto SLAM (Sparse Pose Adjustment)、Kimera、Kimera-Multi、Learning-based localizability、LI-Calib、LIC-Fusion 2.0、Lidar-IMU calibration with upsampled preintegration、LION、LIPS、Lu-Milios global scan alignment、ManhattanSLAM、Map-centric dense 3D LiDAR SLAM (ElasticLiDAR++)、Mesh-LOAM、MINS、MSCKF 2.0、NeRF-LOAM、NeRF-SLAM、NICER-SLAM、OGM2PGBM、On-manifold IMU preintegration、Online temporal calibration (camera-IMU)、OpenVINS、Passive synchronization、Peopleremover、Photo-SLAM、Point-based fusion、PSM SLAM (Probabilistic Surfel Map)、PUMA、RANSAC、Registration-based deskewing、Robust Reconstruction of Indoor Scenes (Redwood)、RTG-SLAM、S-Graphs+、SLAM3R、SLAMesh、Sliding window filter、Smith-Cheeseman spatial uncertainty、Square Root SAM、Stochastic map、supereight、SurfelMeshing、Switchable Constraints、Tag-based VIO for indoor construction UAVs、Temporal basis functions (continuous-time batch)、VDBFusion、VGICP、VICP、VIRAL-Fusion、Vox-Fusion、Voxblox、Voxgraph、X-ICP
其他方法 11、應用 1
營建應用研究(Charron et al., 2026)
方法論文CELLO-3D、Degeneracy-aware factors、GeoTransformer、Hector SLAM、KinectFusion、Kinematic LiDAR error budget、LIO-SAM、Point-LIO、Point-to-plane ICP (Chen-Medioni)、RANSAC、Volumetric range-image integration (TSDF origin; VRIP)
未說明或未記錄方法 62、應用 3
營建應用研究(Bosché, 2012)、(Ibrahimkhil et al., 2023)、(Yin et al., 2023)
方法論文2DGS、3D ICP covariance (unscented)、3DGS、A-LOAM、Ceres Solver、Co-SLAM、D2D-NDT、DeepFactors、DROID-SLAM、DUSt3R、DVO-SLAM、Dynablox、ESLAM、evo、Faster-LIO、FCGF、FPFH / SAC-IA、Gaussian-LIC、Go-ICP、GTSAM、Horn absolute orientation、ICP (point-to-point)、ikd-Tree、IKF as Gauss-Newton、interactive_slam、LEMON-Mapping、LIV-GaussMap、Loopy-SLAM、LT-mapper、Marching Cubes、MASt3R、MASt3R-SLAM、MCGS SLAM、MonoGS (Gaussian Splatting SLAM)、NeRF、NICE-SLAM、OKVIS2-X、Open3D、PCL、PlanarMesh、Plane-adjustment LiDAR SLAM (indoor)、Point-SLAM、Poisson Surface Reconstruction、RF-LIO、RGBDSLAMv2、Screened Poisson Surface Reconstruction、Semantic localization on BIM maps、Semantics-aided incremental meshing (LIO + RGB)、small_gicp、Sparse ICP、SplaTAM、StereoScan (LIBVISO2)、Surfels、SVD closed-form rigid fit (Arun-Huang-Blostein)、Symmetric ICP、TEASER / TEASER++、Umeyama alignment、VDB / OpenVDB、VGGT、VGGT-SLAM、VIL-SLAM、Voxel Hashing
怎麼歸類:平台欄位是查證時記下的原文描述(例如「wheeled UGV (Clearpath Husky A200)」)。本站以關鍵字規則把每段描述歸入一類,並以測試核對(utils/devices/platforms.ts):先看括號前的主詞,再看全文;只有明確寫出的平台才歸類,寫明「未說明」或沒有記錄者歸入「未說明或未記錄」,無法歸入任何一類者歸入「其他」,不做推測。「地面移動機器人」包含輪式、履帶與未說明驅動方式的地面機器人;「背包或穿戴」包含頭盔式;只被展示、資料未被評估的平台不計入。
怎麼讀:這是證據分布,不是平台優劣的比較。方法論文的平台欄位常是公開資料集的採集載具(例如 KITTI 的車輛、Newer College 的手持裝置),反映的是方法被驗證的條件,不一定是營建現場的作業方式。設備紀錄中的行動掃描設備只在型號名稱或原文規格寫出攜帶方式時歸類,其餘歸入「未說明或未記錄」。完整設備清單見 M-03 載具與平台與 M-03 行動掃描設備。
論文中的平台
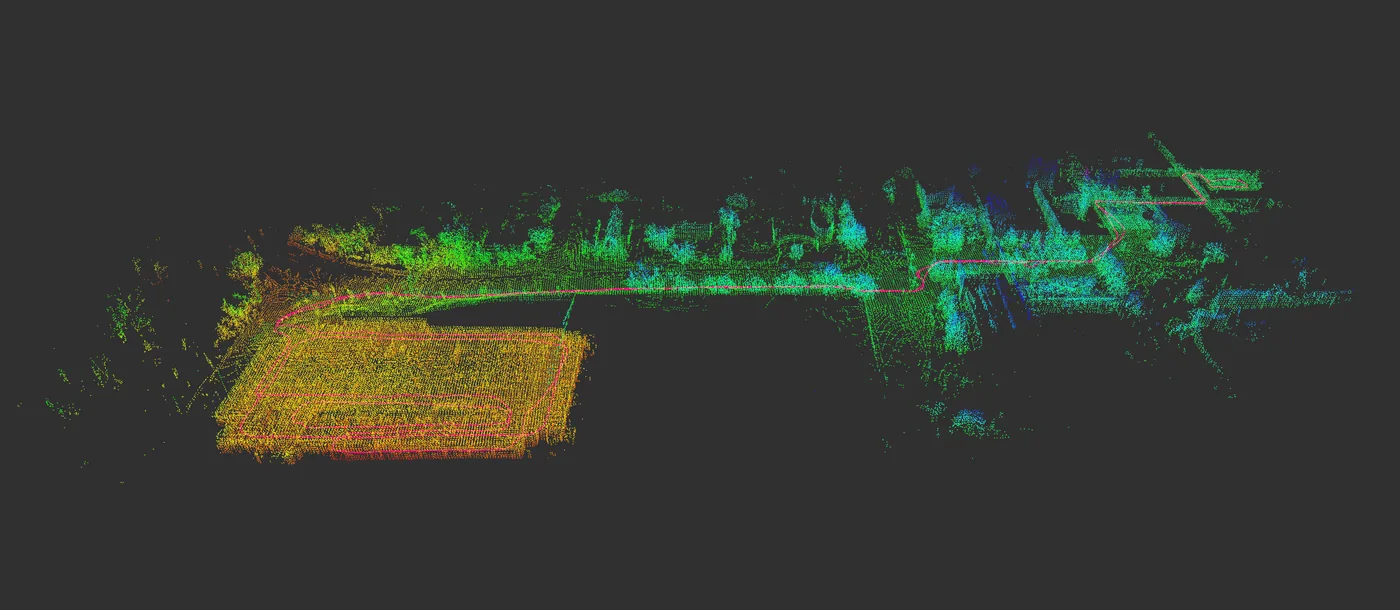
以下是本站收錄、以開放授權發表的論文圖片,可與上面的模擬對照:同一套感測模組裝在不同載具上、四足機器人加裝 LiDAR 的實際樣貌,以及另一支團隊的四足機器人從大學建築走到附近停車場底層再返回所建的點雲地圖。
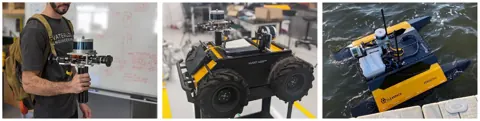
Fig. 6三種巡檢載具:手持裝置(背包放電腦與電池)、Clearpath Husky 地面無人車與無人水面載具,均搭載相同的感測基礎模組
出處:Charron et al., 2026,Fig. 6。授權:CC BY 4.0。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
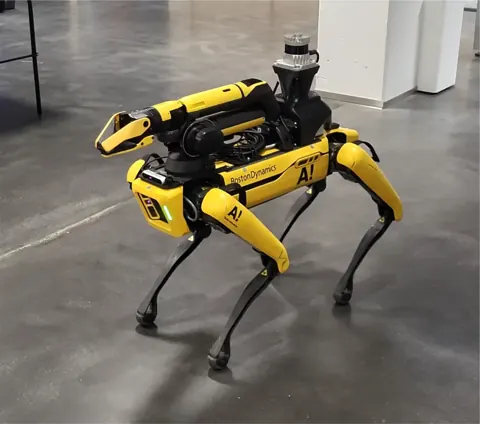
Fig. 2加裝 Ouster OS0 光達與 RealSense D415 的 Boston Dynamics Spot
出處:Tuomisto et al., 2026,Fig. 2。授權:CC BY 4.0。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
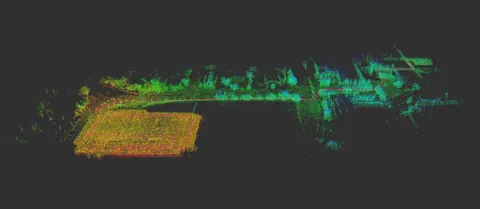
Fig. 14MARBLE 的 Spot 機器人以 LIO-SAM 從大學工學院大樓走到附近停車場底層再返回的點雲地圖,軌跡以粉紅色標示,點雲依高程著色
出處:Ebadi et al., 2024,Fig. 14。授權:CC BY 4.0 (arXiv v1 2208.01787v1; the T-RO version of record read here is © IEEE; figure and caption match v1)。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
這個主題的證據與缺口
下表依本站營建應用研究紀錄的平台欄位與驗證環境欄位計算,只描述證據分布。
| 平台類型 | 營建應用研究 | 其中在施工中工地驗證 | 工地驗證且有獨立參考 |
|---|---|---|---|
| 手持 | 23 | 6 | 2 |
| 背包或穿戴 | 7 | 1 | 1 |
| 推車 | 2 | 0 | 0 |
| 地面移動機器人 | 12 | 5 | 1 |
| 腿式機器人(四足等) | 10 | 2 | 1 |
| 無人機或飛行載具 | 6 | 3 | 0 |
| 車輛或工程機具 | 2 | 0 | 0 |
| 站點式(三腳架 TLS 等) | 5 | 1 | 0 |
一篇研究可屬於多類平台;「施工中工地」與「獨立參考」依紀錄的驗證環境標記(real_construction_site、independent_reference),前者也包含使用施工中工地公開資料集的研究。兩個標記記在同一篇研究上即計入最後一欄,未區分獨立參考是否用在工地那部分資料。各類的工地驗證篇數合計 18(同一篇可重複計入)。
下一步:平台移動得到的點要靠軌跡估計才能拼成地圖,從量測到點雲地圖的完整流程見 D-07 從量測到點雲地圖;各類平台在營建任務中的證據見 C-02 工地證據與資料集。