DUFOMap
DUFOMap 不直接偵測動態物,而是辨識「曾被完整觀測為空」的空洞區域(void region):以射線投射判斷體素是否被完整看空,一旦成立,其他時刻落在其中的點即為動態點。方法以 UFOMap 八元樹實作,並加入考慮量測雜訊與位姿誤差的保守判定,所有情境使用同一組參數,可線上或後處理執行,也能處理非連續的測量級掃描站資料。
本頁內容
DUFOMap marks voxels ever observed fully empty via ray casting and labels any later points inside them as dynamic, using one parameter set across sensors and working online or offline.
技術屬性
欄位內容為文獻擷取紀錄的原文用語(英文),以原文為據;「未查證」表示本研究尚未讀到該資訊,不代表該方法不具備此能力。
| 感測輸入 | 3D LiDAR、terrestrial laser scanner (survey data, qualitative) |
|---|---|
| 原文測試平台 | vehicle、static survey scanner、未查證 |
| 狀態估計 | 不適用 |
| 資料關聯 | ray casting to classify voxels observed completely empty at least once (void regions); points inside void regions at other times are dynamic |
| 時間表示 | 不適用 |
| 去畸變 | 原文未報告 |
| 迴圈閉合 | 不適用 |
| 全域最佳化 | 不適用 |
| 地圖表示 | UFOMap octree voxels with a void flag |
| 先驗資訊 | sensor poses supplied with point clouds |
| 可輸出幾何 | static map and dynamic point labels; online or post-processing |
| 計算需求 | desktop Intel Core i9-12900KF; robot Intel NUC with Intel Core i7-8559U (Sec. IV-D); mean run time per point cloud 0.062 s on KITTI highway (64-channel) and 0.019 s on the 16-channel semi-indoor data, the lowest of the compared methods (Table II); about 20 Hz on the 4-core NUC with range limited to 20 m, versus less than 10 Hz for Dynablox (Sec. V-A2) |
使用設備
原文使用的感測器、運算硬體與載具(equipment)。型號保留原文寫法,連結到設備頁中同一型號的歸併名稱;角色依原文用途分為方法輸入、資料集感測器、執行運算平台、參考或真值量測(reference or ground truth)與比較對象設備。
| 類別 | 型號(原文寫法) | 角色 | 資料集 | 原文規格 | 出處 |
|---|---|---|---|---|---|
| LiDAR | HDL-64E歸入:Velodyne HDL-64E | 資料集感測器 | KITTI (SemanticKITTI labels and poses) | 64-channel; about 0.1 million points per scan, 30 deg vertical FoV (as compared in Sec. IV-A) | (Duberg et al., 2024, Sec. IV-A) |
| LiDAR | VLP-32C (two sensors)歸入:Velodyne VLP-32C | 資料集感測器 | Argoverse 2 big city | urban driving data with various dynamic objects | (Duberg et al., 2024, Sec. IV-A) |
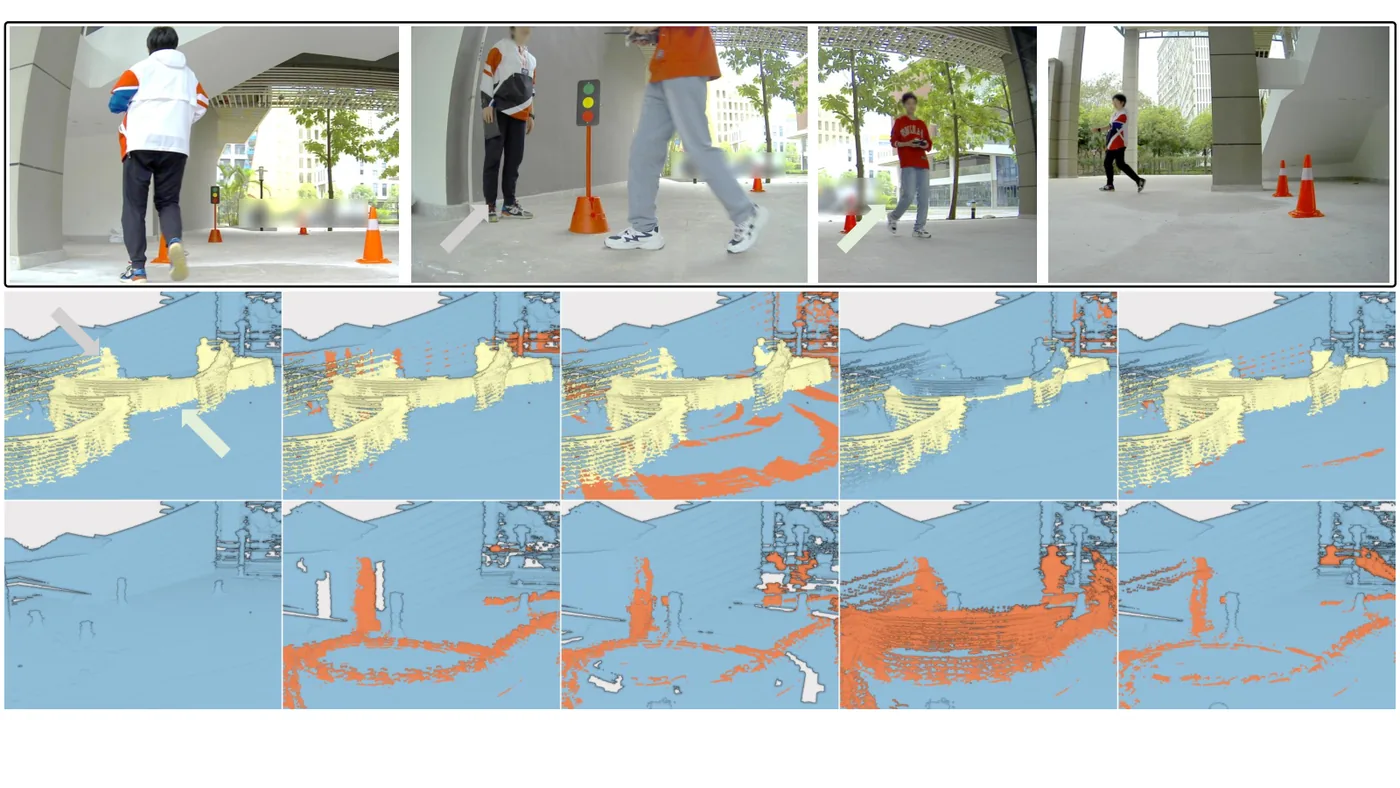
| LiDAR | VLP-16歸入:Velodyne VLP-16 | 資料集感測器 | Semi-indoor (self-collected) | sparse 16-channel LiDAR in a highly structured semi-indoor environment | (Duberg et al., 2024, Sec. IV-A, Fig. 5) |
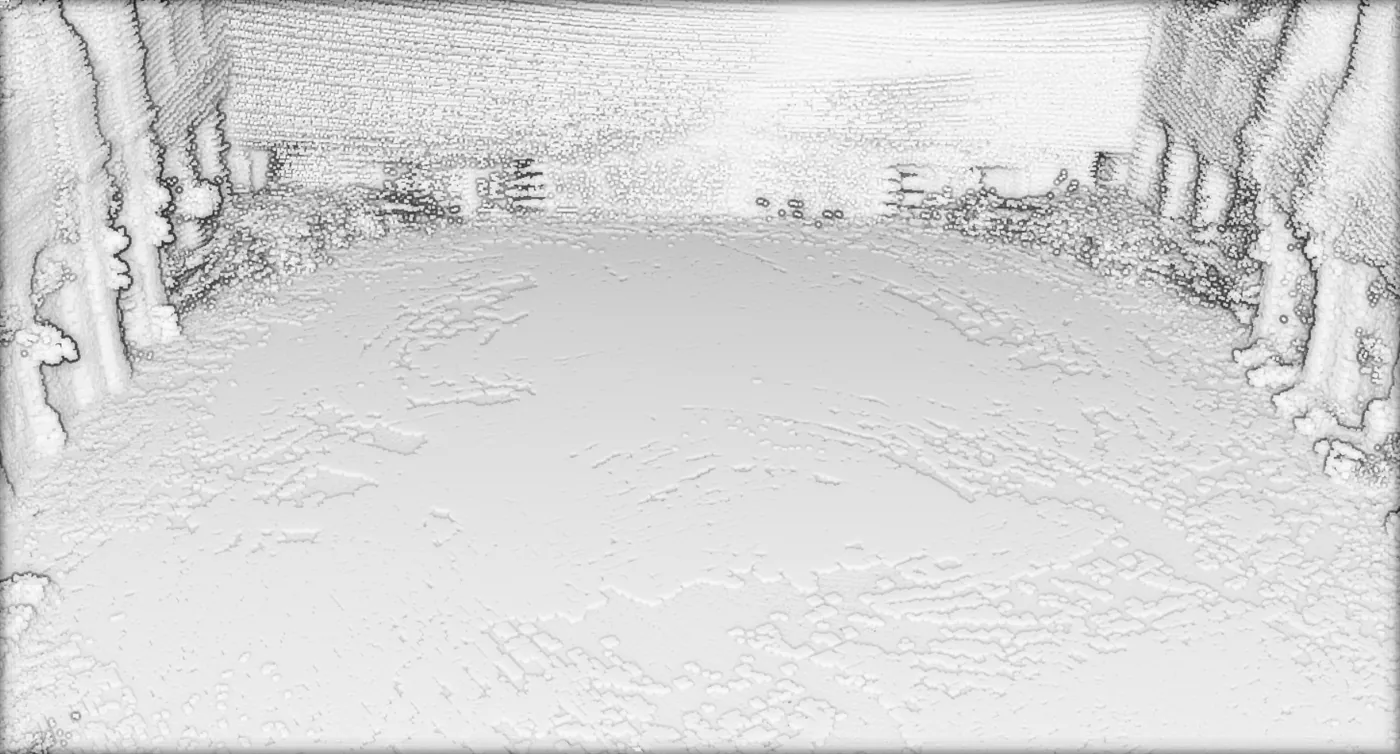
| LiDAR | 128-channel LiDAR (model not reported) | 資料集感測器 | DOALS | highly dynamic train station | (Duberg et al., 2024, Sec. IV-A, Sec. V-B1, Fig. 6) |
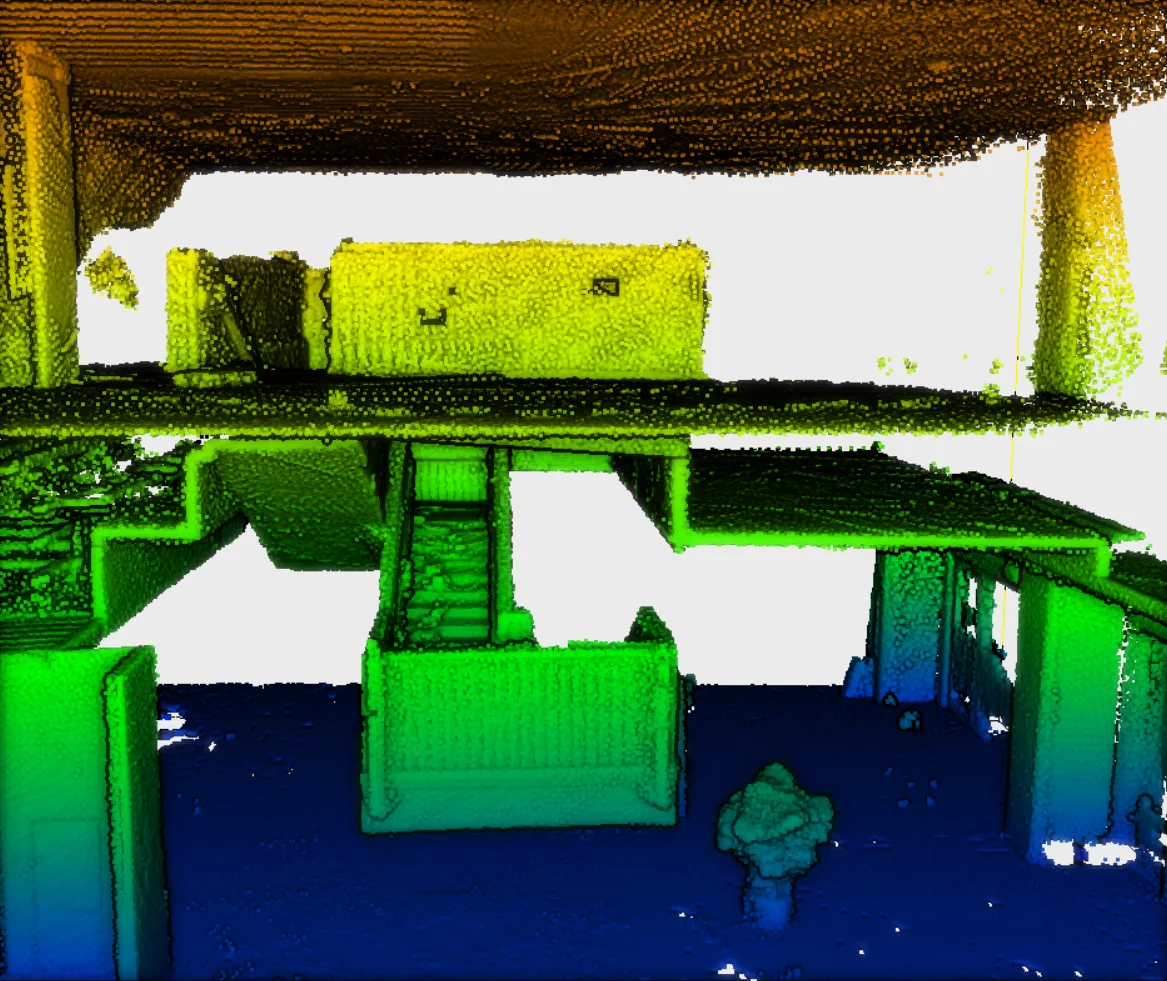
| LiDAR | Livox Mid-360歸入:Livox MID-360 | 資料集感測器 | two-floor structure sequence | two-floor structure | (Duberg et al., 2024, Sec. IV-A, Fig. 7) |
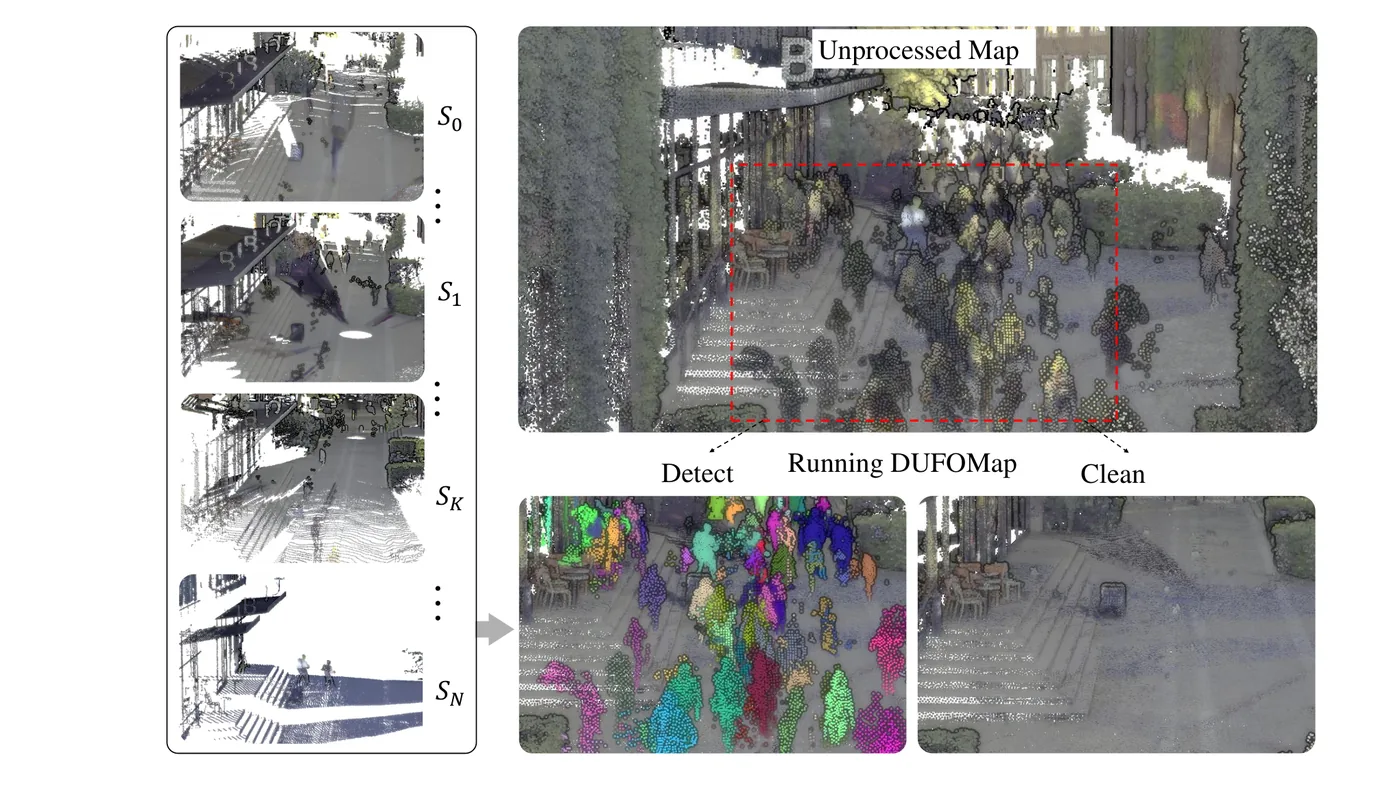
| 地面雷射掃描儀(TLS) | Leica RTC360 | 資料集感測器 | MCD VIRAL (part) | survey 3D laser scanner; about 1.3 million points per scan, 300 deg vertical FoV; discrete stations with large height differences | (Duberg et al., 2024, Sec. I, Sec. IV-A, Fig. 1) |
| 運算硬體 | Intel Core i9-12900KF | 執行運算平台 | 未標示 | desktop; main experiments | (Duberg et al., 2024, Sec. IV-D) |
| 運算硬體 | Intel NUC with Intel Core i7-8559U | 執行運算平台 | 未標示 | robot computer, 4-core CPU | (Duberg et al., 2024, Sec. IV-D, Sec. V-A2) |
論文圖片
只收錄原文以開放授權(open license)釋出的圖片,並依授權條件標示出處、圖號、授權與修改方式。
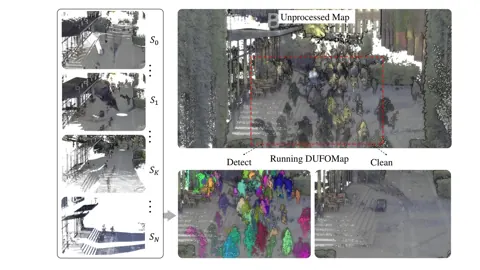
Fig. 1Leica RTC360 測量級掃描所得點雲地圖受走動行人影響;DUFOMap 偵測動態點(分群著色)並輸出清理後地圖
出處:Duberg et al., 2024,Fig. 1。授權:CC BY-NC-SA 4.0。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
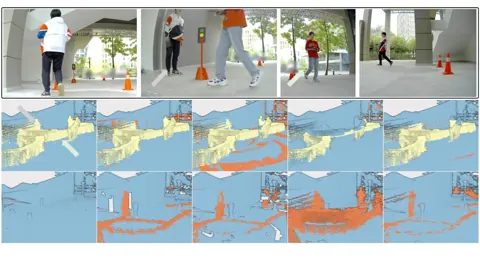
Fig. 5自行蒐集的稀疏 VLP-16 半室內資料:人工標註真值與 ERASOR、OctoMap、Dynablox、DUFOMap 的動態點判定及清理後地圖
出處:Duberg et al., 2024,Fig. 5。授權:CC BY-NC-SA 4.0。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
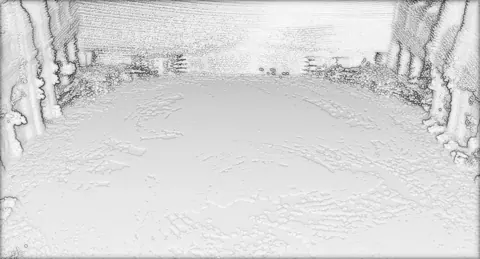
Fig. 6(b)DOALS 火車站高動態場景經 DUFOMap 清理後的地圖
出處:Duberg et al., 2024,Fig. 6(b)。授權:CC BY-NC-SA 4.0。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
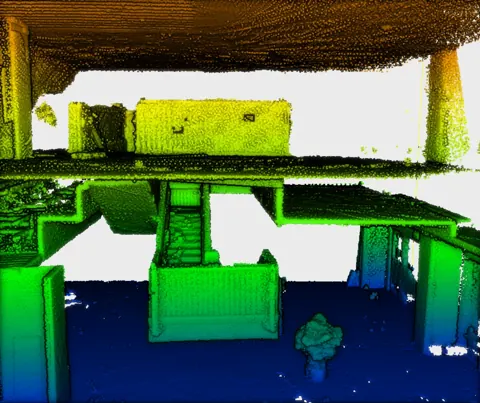
Fig. 7(b)兩層樓複雜結構經 DUFOMap 清理後的地圖,依高度著色並移除部分牆面以利檢視
出處:Duberg et al., 2024,Fig. 7(b)。授權:CC BY-NC-SA 4.0。原始圖檔。修改:轉存為 WebP 格式。
作者報告的優勢與限制
優勢
- Same parameters across all scenarios with accuracy better than or on par with compared methods (abstract)
- Highest AA on KITTI 00 (98.34%), KITTI 01 (96.12%) and semi-indoor (90.94%); second on Argoverse 2 (92.70% versus 94.46% for Dynablox) (Table I)
- Lowest run time per point cloud among the compared methods (Table II)
- With KISS-ICP poses AA reached 99.03% on KITTI 00 (Table III)
- Handles non-sequential, dense survey scanner data (Leica RTC360) qualitatively (Sec. V-B2)
限制
- Sparse LiDAR data lowers dynamic accuracy because neighbouring voxels must be observed (Sec. V-E)
- A region must be seen void at least once, so parts of slowly moving large objects may be missed (Sec. V-E)
- All methods, including DUFOMap, are influenced by pose quality; worse poses make scenes appear more dynamic (Sec. V-C, Table III)
- Online use (DUFOMap*) lowers DA; on the semi-indoor data people standing still are labelled dynamic only once they have moved (Sec. V-A1, Table I)
- Results depend on the noise and localization margins: without ds and dp SA fell to 14.89% on KITTI 00 (Sec. V-D, Table IV)
營建工程相關證據
以測量級 TLS(Leica RTC360,取自 MCD VIRAL 資料集)離散站點資料做定性示範(Sec. IV-A、V-B2、Fig. 1);作者對 OctoMap 每體素樣本過少、ERASOR 固定高度門檻與 Dynablox 需連續資料等不適用性,是依方法原理所作的分析,而非實測比較。論文索引詞列有 Robotics and Automation in Construction,並以測量與營建產業的點雲需求作為動機(Sec. I)。另有 128 線光達火車站(DOALS)與 Livox Mid-360 兩層樓結構的定性資料(Sec. V-B1)。與工地 TLS 與移動掃描混合資料的清理相關(推論);無工地資料或工程量測驗證。
原文驗證環境:公開基準、跨場域
報告的性能數據
以下是原文作者報告的性能數值(author-reported results),不是本研究重新量測的結果。每張圖只並列同一個比較組(comparison group,同一張表、同一組實驗設定)內的方法;不同比較組之間的數值不可直接比較,也不構成排名。
本方法共出現在 5 個比較組,合計 51 筆紀錄。以下列出本方法紀錄最多的 4 組,其餘 1 組列在最後,並連到性能比較頁。
Duberg et al., 2024 · Table I 本方法 24 筆
表格設定(擷取紀錄原文):Point-wise dynamic point removal accuracy (%) following the DynamicMap benchmark protocol; Removert, ERASOR, OctoMap and DUFOMap evaluated offline, Dynablox and DUFOMap* online (each scan classified with the map built so far); DUFOMap uses the same parameters for all data (voxel 0.1 m, ds 0.2 m, dp 1), Removert and ERASOR per-dataset optimized parameters; KITTI labels and poses from SemanticKITTI (Duberg et al., 2024, Table I)
SA (static accuracy, share of static points correctly kept),KITTI (SemanticKITTI labels and poses) · 00 small town
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Duberg et al., 2024 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Duberg et al., 2024, Table I)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| Removert [8] | 99.44% | (Duberg et al., 2024, Table I) |
| ERASOR [9] | 66.7% | (Duberg et al., 2024, Table I) |
| OctoMap [16] | 68.05% | (Duberg et al., 2024, Table I) |
| DUFOMap (Ours)本方法原文提出 | 97.96% | (Duberg et al., 2024, Table I) |
| Dynablox [17] | 96.76% | (Duberg et al., 2024, Table I) |
| DUFOMap* (Ours, online)本方法原文提出 | 98.37% | (Duberg et al., 2024, Table I) |
Duberg et al., 2024 · Table IV 本方法 15 筆
資料集與序列KITTI (SemanticKITTI labels and poses) · 00 small town
表格設定(擷取紀錄原文):Ablation on KITTI 00: sensor-noise margin ds (m), localization margin dp (voxels) and voxel size v (m); SA, DA, AA in % (Duberg et al., 2024, Table IV)
SA (static accuracy, share of static points correctly kept),KITTI (SemanticKITTI labels and poses) · 00 small town
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Duberg et al., 2024 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Duberg et al., 2024, Table IV)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| DUFOMap (w/o ds, dp, v = 0.1)本方法原文提出 | 14.89% | (Duberg et al., 2024, Table IV) |
| DUFOMap (ds = 0.2, v = 0.1)本方法原文提出 | 30.29% | (Duberg et al., 2024, Table IV) |
| DUFOMap (dp = 1, v = 0.1)本方法原文提出 | 91.89% | (Duberg et al., 2024, Table IV) |
| DUFOMap (ds = 0.2, dp = 1, v = 0.2)本方法原文提出 | 92.97% | (Duberg et al., 2024, Table IV) |
| DUFOMap (ds = 0.2, dp = 1, v = 0.1)本方法原文提出 | 97.96% | (Duberg et al., 2024, Table IV) |
Duberg et al., 2024 · Table III 本方法 9 筆
表格設定(擷取紀錄原文):Influence of the pose source on dynamic point removal, KITTI sequence 00: KITTI odometry ground-truth poses, SemanticKITTI poses estimated by SuMa, and KISS-ICP poses; SA, DA, AA in % (Duberg et al., 2024, Table III)
SA (static accuracy, share of static points correctly kept),KITTI (SemanticKITTI labels) · 00 (KITTI GT poses)
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Duberg et al., 2024 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Duberg et al., 2024, Table III)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| Removert [8] | 99.18% | (Duberg et al., 2024, Table III) |
| ERASOR [9] | 63.83% | (Duberg et al., 2024, Table III) |
| Octomap [16] | 54.81% | (Duberg et al., 2024, Table III) |
| Dynablox [17] | 95.5% | (Duberg et al., 2024, Table III) |
| DUFOMap (Ours)本方法原文提出 | 92.57% | (Duberg et al., 2024, Table III) |
Duberg et al., 2024 · Table II 本方法 2 筆
指標Run time per point cloud [s]
表格設定(擷取紀錄原文):Run time per point cloud (s, mean plus or minus std): total processing time divided by the number of point clouds; desktop Intel Core i9-12900KF (Sec. IV-D) (Duberg et al., 2024, Table II)
Run time per point cloud [s],KITTI · 01 highway
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Duberg et al., 2024 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Duberg et al., 2024, Table II)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| Removert [8]硬體:desktop Intel Core i9-12900KF | 0.134 s原文指標寫法:Run time per point cloud [s] (mean 0.134, std 0.004) | (Duberg et al., 2024, Table II) |
| ERASOR [9]硬體:desktop Intel Core i9-12900KF | 0.718 s原文指標寫法:Run time per point cloud [s] (mean 0.718, std 0.039) | (Duberg et al., 2024, Table II) |
| OctoMap [16]硬體:desktop Intel Core i9-12900KF | 2.981 s原文指標寫法:Run time per point cloud [s] (mean 2.981, std 0.952) | (Duberg et al., 2024, Table II) |
| Dynablox [17]硬體:desktop Intel Core i9-12900KF | 0.141 s原文指標寫法:Run time per point cloud [s] (mean 0.141, std 0.022) | (Duberg et al., 2024, Table II) |
| DUFOMap (Ours)本方法原文提出硬體:desktop Intel Core i9-12900KF | 0.062 s原文指標寫法:Run time per point cloud [s] (mean 0.062, std 0.014) | (Duberg et al., 2024, Table II) |
其他比較組
列出其餘 1 個比較組
來源
Duberg et al., 2024
(2024)DUFOMap: Efficient Dynamic Awareness MappingIEEE Robotics and Automation Letters, 9(6):5038-5045
DOI 10.1109/lra.2024.3387658arXiv 2403.01449程式碼
同儕審查已出版已讀全文近十年查證後修正
相關版本
- 程式碼釋出:KTH-RPL/dufomap https://github.com/KTH-RPL/dufomap
程式碼:https://github.com/KTH-RPL/dufomap(授權:BSD-3-Clause (LICENSE file))。有公開程式碼不等於已被重現,也不代表目前版本與論文版本相同。