ESLAM
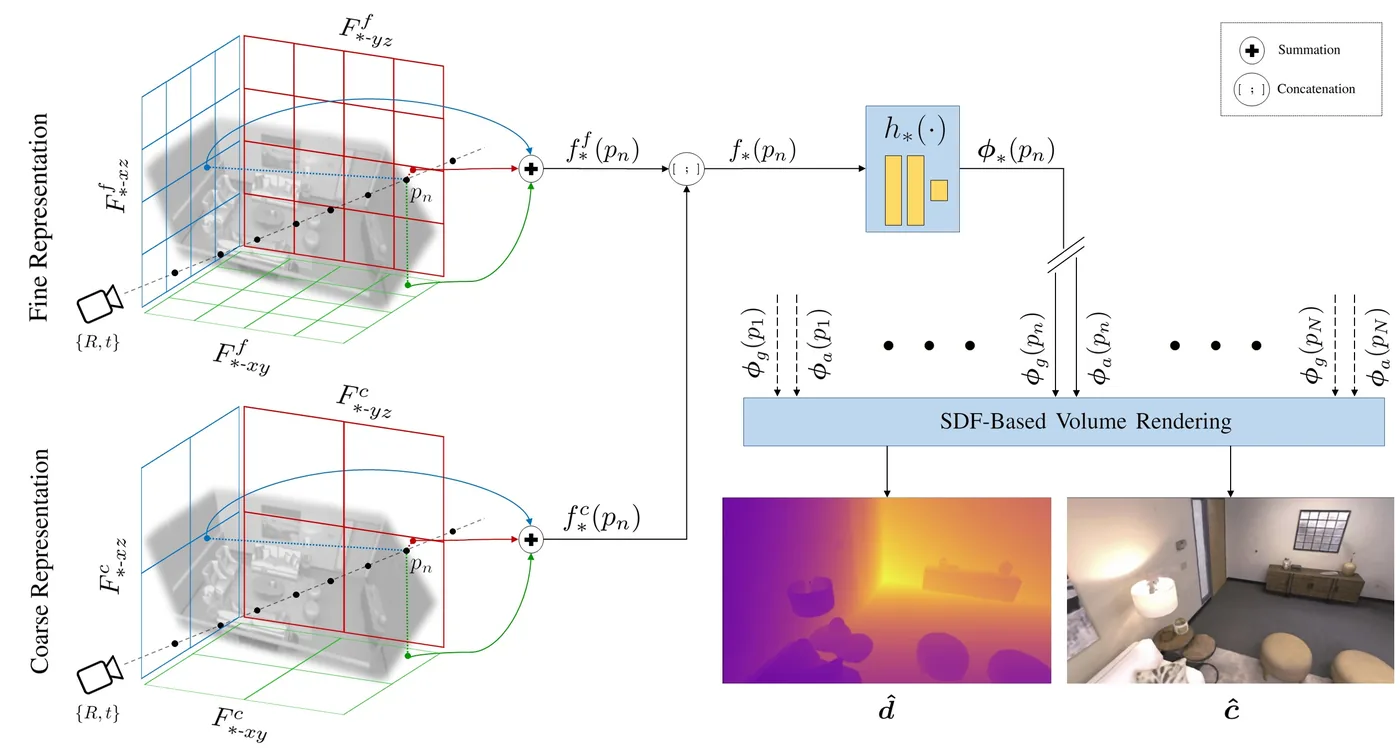
ESLAM 以多尺度軸對齊特徵平面(tri-plane)取代體素網格,使記憶體隨場景邊長由立方成長降為平方成長,並直接解碼截斷符號距離場(TSDF)以加速收斂。作者承認特徵平面的更新可能影響已重建區域,因此需投入大量計算重播舊關鍵影格以避免遺忘。
本頁內容
Tri-plane features decoded to TSDF reduce memory growth from cubic to quadratic and speed up neural RGB-D SLAM, at the cost of forgetting management.
技術屬性
欄位內容為文獻擷取紀錄的原文用語(英文),以原文為據;「未查證」表示本研究尚未讀到該資訊,不代表該方法不具備此能力。
| 感測輸入 | RGB-D |
|---|---|
| 原文測試平台 | 未記錄 |
| 狀態估計 | Adam gradient-based tracking of translation + quaternion; periodic joint mapping over keyframes |
| 資料關聯 | per-point TSDF (free-space and truncation) losses + depth and colour rendering losses |
| 時間表示 | discrete poses |
| 去畸變 | 不適用 |
| 迴圈閉合 | none reported |
| 全域最佳化 | no global BA, pose graph or loop closure; every 4 input frames a mapping step jointly optimizes feature planes, decoders and the poses of W = 20 frames (current frame, two previous keyframes and 17 keyframes sampled at random from the global keyframe list) |
| 地圖表示 | multi-scale axis-aligned feature planes (tri-plane) with shallow decoders to TSDF and RGB |
| 先驗資訊 | none (pre-train-free) |
| 可輸出幾何 | mesh via marching cubes on a 1 cm TSDF volume, with frustum/occlusion mesh culling before evaluation |
| 計算需求 | NVIDIA GeForce RTX 3090; average frame processing time 0.18 s on Replica room0 (NICE-SLAM 2.10 s) and 0.55 s on ScanNet scene0000 (NICE-SLAM 3.35 s); 6.79 M and 17.63 M parameters (Table 4); up to 10x faster than NICE-SLAM |
使用設備
原文使用的感測器、運算硬體與載具(equipment)。型號保留原文寫法,連結到設備頁中同一型號的歸併名稱;角色依原文用途分為方法輸入、資料集感測器、執行運算平台、參考或真值量測(reference or ground truth)與比較對象設備。
| 類別 | 型號(原文寫法) | 角色 | 資料集 | 原文規格 | 出處 |
|---|---|---|---|---|---|
| 運算硬體 | NVIDIA GeForce RTX 3090 | 執行運算平台 | 未標示 | used to benchmark all methods in Table 4 | (Johari et al., 2023, Table 4; Sec. 4.2) |
論文圖片
只收錄原文以開放授權(open license)釋出的圖片,並依授權條件標示出處、圖號、授權與修改方式。
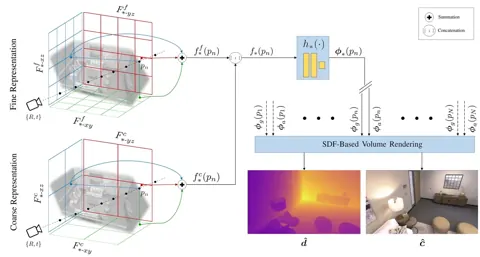
Fig. 2ESLAM 總覽:沿光線取樣點投影到粗細兩層軸對齊特徵平面,經淺層解碼器輸出 TSDF 與顏色並做 SDF 體積渲染
出處:Johari et al., 2023,Fig. 2。授權:CC BY 4.0。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
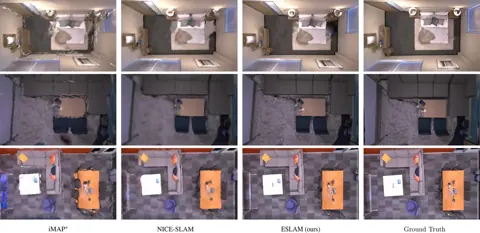
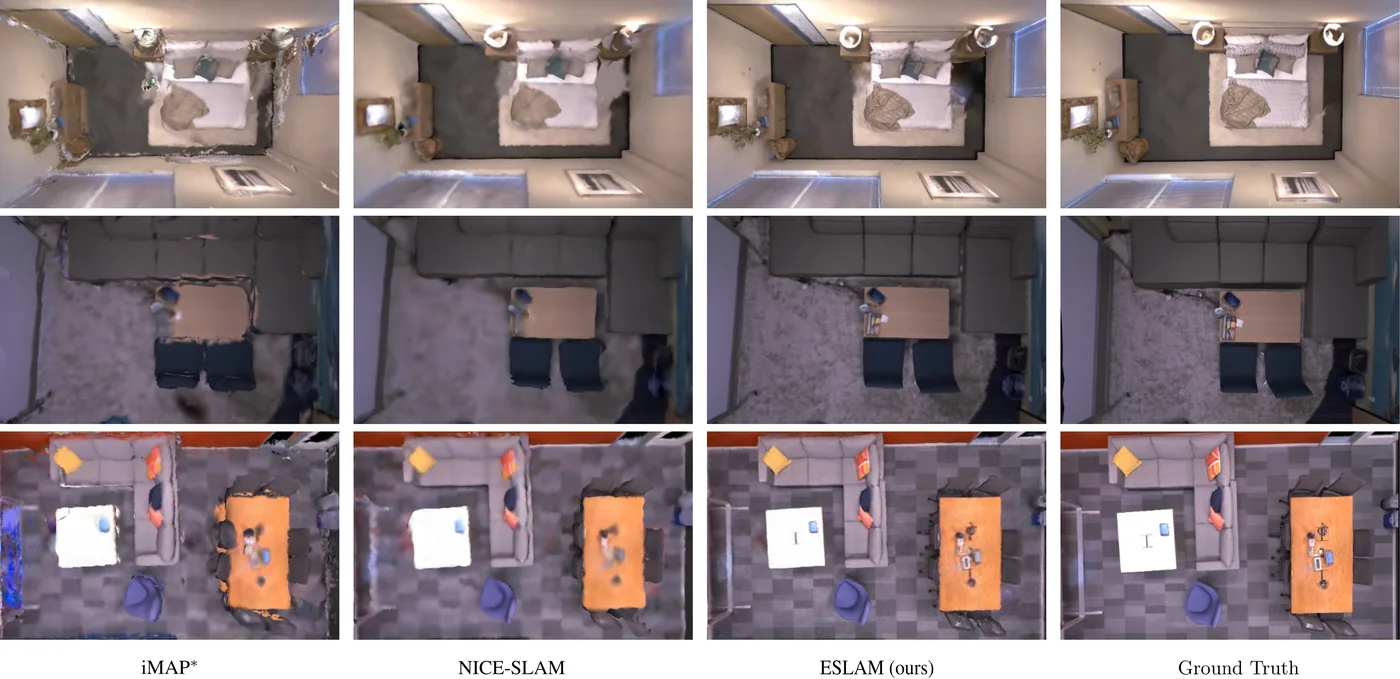
Fig. 3Replica 資料集幾何重建與 iMAP*、NICE-SLAM 的定性比較
出處:Johari et al., 2023,Fig. 3。授權:CC BY 4.0。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
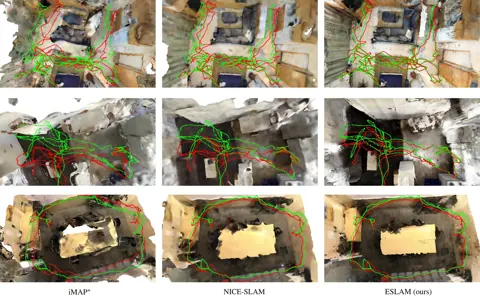
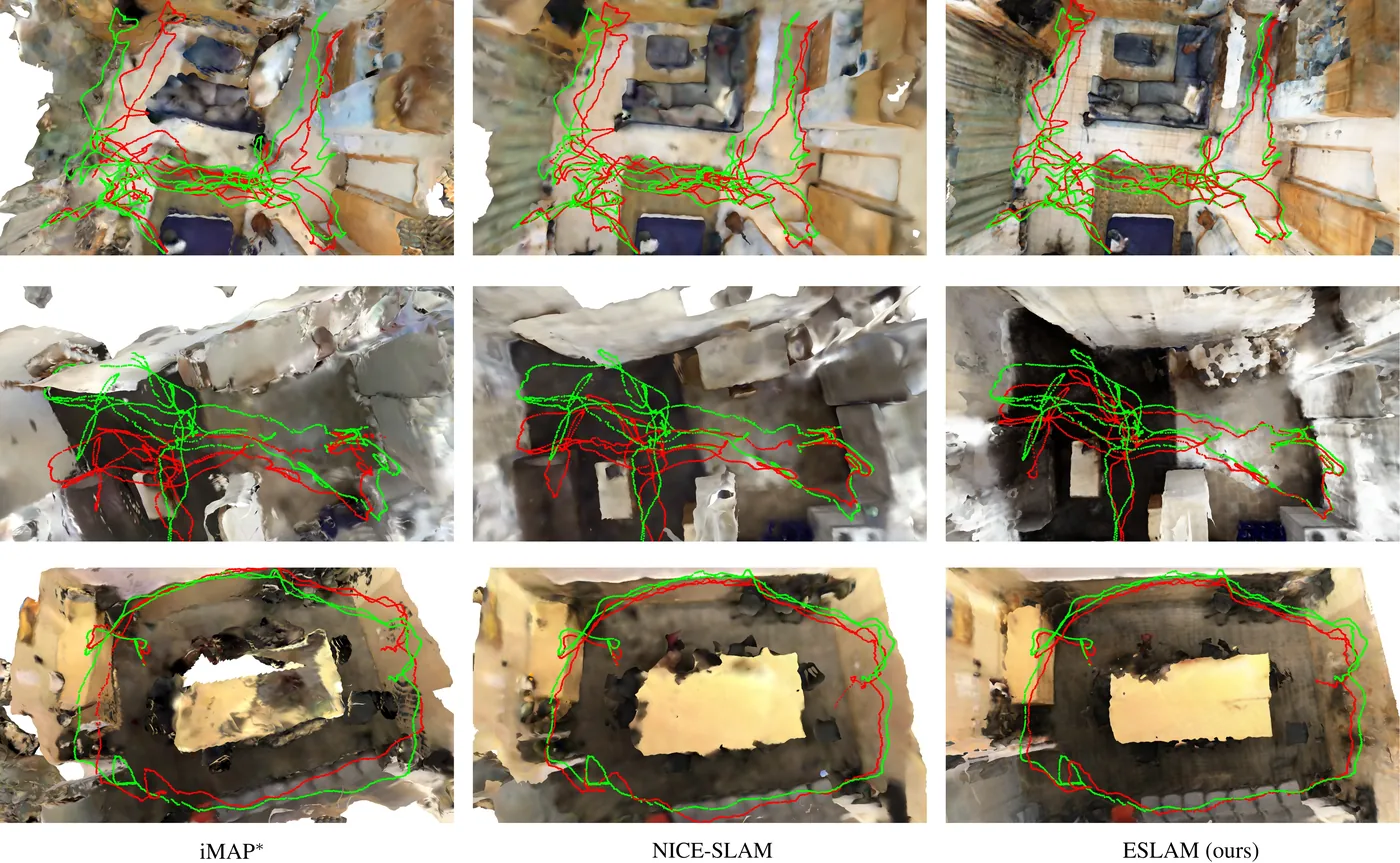
Fig. 4ScanNet 相機軌跡比較,真值為綠色、估計為紅色
出處:Johari et al., 2023,Fig. 4。授權:CC BY 4.0。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
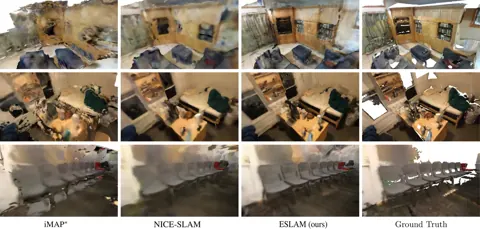
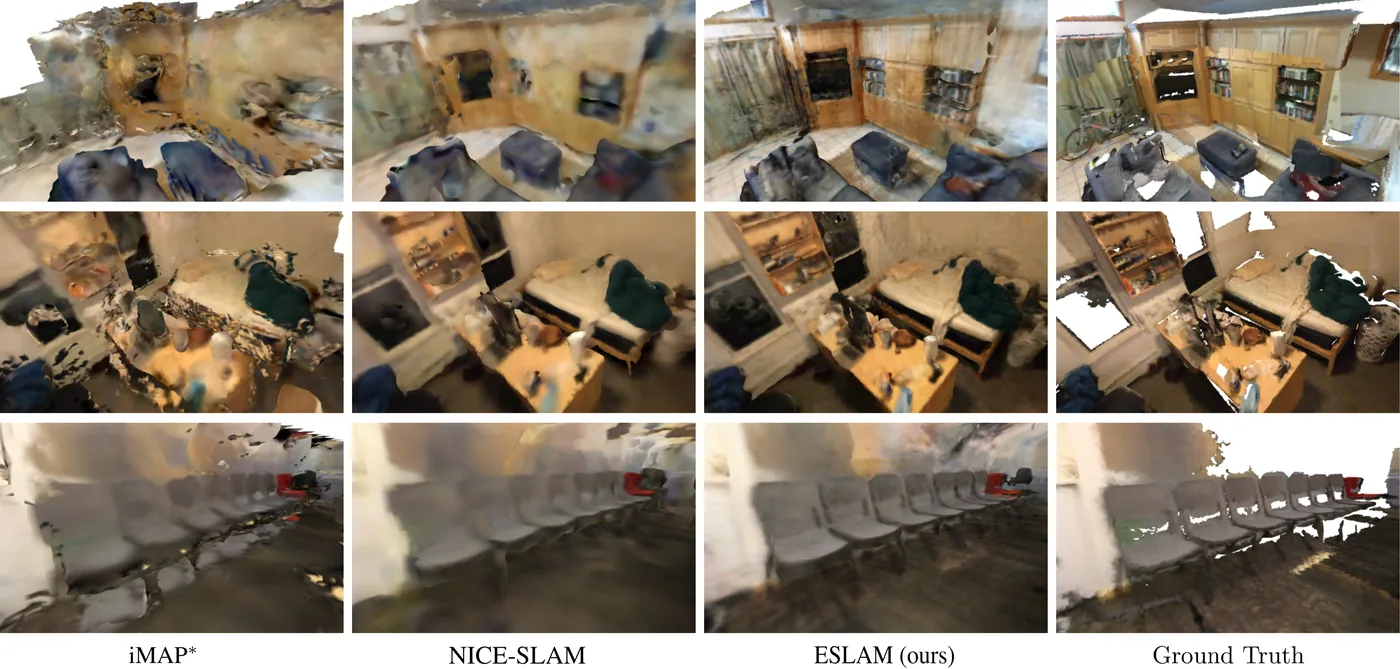
Fig. 5ScanNet 場景重建網格與 iMAP*、NICE-SLAM 比較(真值網格不完整處呈白色)
出處:Johari et al., 2023,Fig. 5。授權:CC BY 4.0。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
作者報告的優勢與限制
優勢
- Memory growth quadratic in scene side length (Sec. 3.1)
- Faster than NICE-SLAM by up to an order of magnitude (Sec. 4.2)
- Replica averages: ATE RMSE 0.63 cm, Acc. 0.97 cm, Comp. 1.05 cm, completion ratio 98.60% versus NICE-SLAM 2.05 cm, 1.66 cm, 1.63 cm and 96.74% (Table 1)
- ScanNet average ATE RMSE 7.4 cm versus 10.7 cm for NICE-SLAM, with lower run-to-run variance (Table 2)
- Little sensitivity to 1/8 depth resolution on Replica room0 (ATE 0.72 versus 0.71 cm) (Supp. Table 1)
限制
- Updating plane features can alter previously reconstructed geometry (forgetting); compute spent on replay (Sec. 5)
- Requires depth: SDF and depth losses apply only to rays with measured depth (Sec. 3.3)
- No quantitative reconstruction on real data: ScanNet ground-truth meshes are incomplete and TUM has none (Sec. 4.1)
營建工程相關證據
論文未涉及營建場域;資料為 Replica、ScanNet、TUM RGB-D。
原文驗證環境:模擬、公開基準
報告的性能數據
以下是原文作者報告的性能數值(author-reported results),不是本研究重新量測的結果。每張圖只並列同一個比較組(comparison group,同一張表、同一組實驗設定)內的方法;不同比較組之間的數值不可直接比較,也不構成排名。
本方法共出現在 39 個比較組,合計 175 筆紀錄。以下列出本方法紀錄最多的 4 組,其餘 35 組列在最後,並連到性能比較頁。
Johari et al., 2023 · Table 2 本方法 14 筆
表格設定(擷取紀錄原文):ScanNet localization, average of five runs per scene (std omitted) (Johari et al., 2023, Table 2)
ATE Mean (cm),ScanNet · scene0000
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Johari et al., 2023 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Johari et al., 2023, Table 2)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| iMAP* | 34.2 cm | (Johari et al., 2023, Table 2) |
| NICE-SLAM | 9.9 cm | (Johari et al., 2023, Table 2) |
| ESLAM (ours)本方法原文提出 | 6.5 cm | (Johari et al., 2023, Table 2) |
Johari et al., 2023 · Supp. Table 5 本方法 12 筆
資料集與序列Replica · average of 8 scenes
表格設定(擷取紀錄原文):Accuracy versus frame processing time with more optimization iterations, Replica averages (Johari et al., 2023, Supp. Table 5)
Acc. (cm),Replica · average of 8 scenes
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Johari et al., 2023 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Johari et al., 2023, Supp. Table 5)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| iMAP* | 7.16 cm | (Johari et al., 2023, Supp. Table 5) |
| NICE-SLAM | 1.66 cm | (Johari et al., 2023, Supp. Table 5) |
| ESLAM (ours), Iter_m 15, Iter_t 8本方法原文提出 | 0.97 cm | (Johari et al., 2023, Supp. Table 5) |
| ESLAM x2 (ours), Iter_m 30, Iter_t 16本方法原文提出 | 0.95 cm | (Johari et al., 2023, Supp. Table 5) |
| ESLAM x10 (ours), Iter_m 150, Iter_t 80本方法原文提出 | 0.92 cm | (Johari et al., 2023, Supp. Table 5) |
Yan et al., 2024 · Table 1 本方法 9 筆
指標ATE RMSE [cm]
表格設定(擷取紀錄原文):Replica ATE RMSE, 8 scenes; * = reproduced with official code; methods in upper part run below 5 FPS (Yan et al., 2024, Table 1)
ATE RMSE [cm],Replica · Rm0
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Yan et al., 2024 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Yan et al., 2024, Table 1)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| Point-SLAM [ 27 ] | 0.56 cm | (Yan et al., 2024, Table 1) |
| NICE-SLAM [ 55 ] | 0.97 cm | (Yan et al., 2024, Table 1) |
| Vox-Fusion ∗ [ 48 ] | 1.37 cm | (Yan et al., 2024, Table 1) |
| ESLAM [ 11 ]本方法 | 0.71 cm | (Yan et al., 2024, Table 1) |
| CoSLAM [ 41 ] | 0.7 cm | (Yan et al., 2024, Table 1) |
| Ours原文提出 | 0.48 cm | (Yan et al., 2024, Table 1) |
Matsuki et al., 2024 · Table 2 本方法 9 筆
指標ATE RMSE (keyframes)
表格設定(擷取紀錄原文):Keyframe ATE RMSE (cm) on Replica, RGB-D only (Replica has purely rotational motions); baselines from Point-SLAM; Ours = multi-process real-time implementation, Ours (sp) = single-process with more mapping iterations. (Matsuki et al., 2024, Table 2)
ATE RMSE (keyframes),Replica · room0
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Matsuki et al., 2024 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Matsuki et al., 2024, Table 2)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| iMAP [35] | 3.12 cm | (Matsuki et al., 2024, Table 2) |
| NICE-SLAM | 0.97 cm | (Matsuki et al., 2024, Table 2) |
| Vox-Fusion [45] | 1.37 cm | (Matsuki et al., 2024, Table 2) |
| ESLAM [9]本方法 | 0.71 cm | (Matsuki et al., 2024, Table 2) |
| Point-SLAM [29] | 0.61 cm | (Matsuki et al., 2024, Table 2) |
| MonoGS (Ours, multi-process)原文提出 | 0.44 cm | (Matsuki et al., 2024, Table 2) |
| MonoGS (Ours sp, single-process)原文提出 | 0.33 cm | (Matsuki et al., 2024, Table 2) |
其他比較組
列出其餘 35 個比較組
- Sandström et al., 2023 · Table 1
- Keetha et al., 2024 · Table 1
- Yan et al., 2026b · Table III
- Johari et al., 2023 · Supp. Table 4
- Johari et al., 2023 · Supp. Table 1
- Johari et al., 2023 · Table 1
- Liso et al., 2024 · Table 2
- Peng et al., 2024 · Table 1
- Johari et al., 2023 · Table 4
- Yan et al., 2024 · Table 2
- Yan et al., 2024 · Table 3
- Yan et al., 2024 · Table 5
- Liso et al., 2024 · Table 11
- Matsuki et al., 2024 · Table 1
- Huang et al., 2024c · Table 1
- Peng et al., 2024 · Supp. Table 5
- Peng et al., 2024 · Table 2
- Peng et al., 2024 · Table 3
- Deng & Gan, 2026 · Table 1
- Johari et al., 2023 · Table 3
- Liso et al., 2024 · Table 3
- Liso et al., 2024 · Table 5
- Huang et al., 2024c · Table 2
- Yan et al., 2026b · Table VI
- Yan et al., 2024 · Table 4
- Peng et al., 2024 · Supp. Table 7
- Tosi et al., 2026 · Table XI
- Deng & Gan, 2026 · Table 2
- Deng & Gan, 2026 · Table 9
- Zhang et al., 2025 · Table I
- Zhang et al., 2025 · Table II
- Liso et al., 2024 · Table 1
- Pan et al., 2024 · Table IX
- Sandström et al., 2023 · Fig. 3a
- Peng et al., 2024 · Supp. Table 6
來源
Johari et al., 2023
(2023)ESLAM: Efficient Dense SLAM System Based on Hybrid Representation of Signed Distance Fields2023 IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), pp. 17408-17419
DOI 10.1109/cvpr52729.2023.01670arXiv 2211.11704程式碼
同儕審查已出版已讀全文近十年
相關版本
- 預印本:arXiv:2211.11704 https://arxiv.org/abs/2211.11704
程式碼:https://github.com/idiap/ESLAM(授權:Apache-2.0)。有公開程式碼不等於已被重現,也不代表目前版本與論文版本相同。