ImMesh
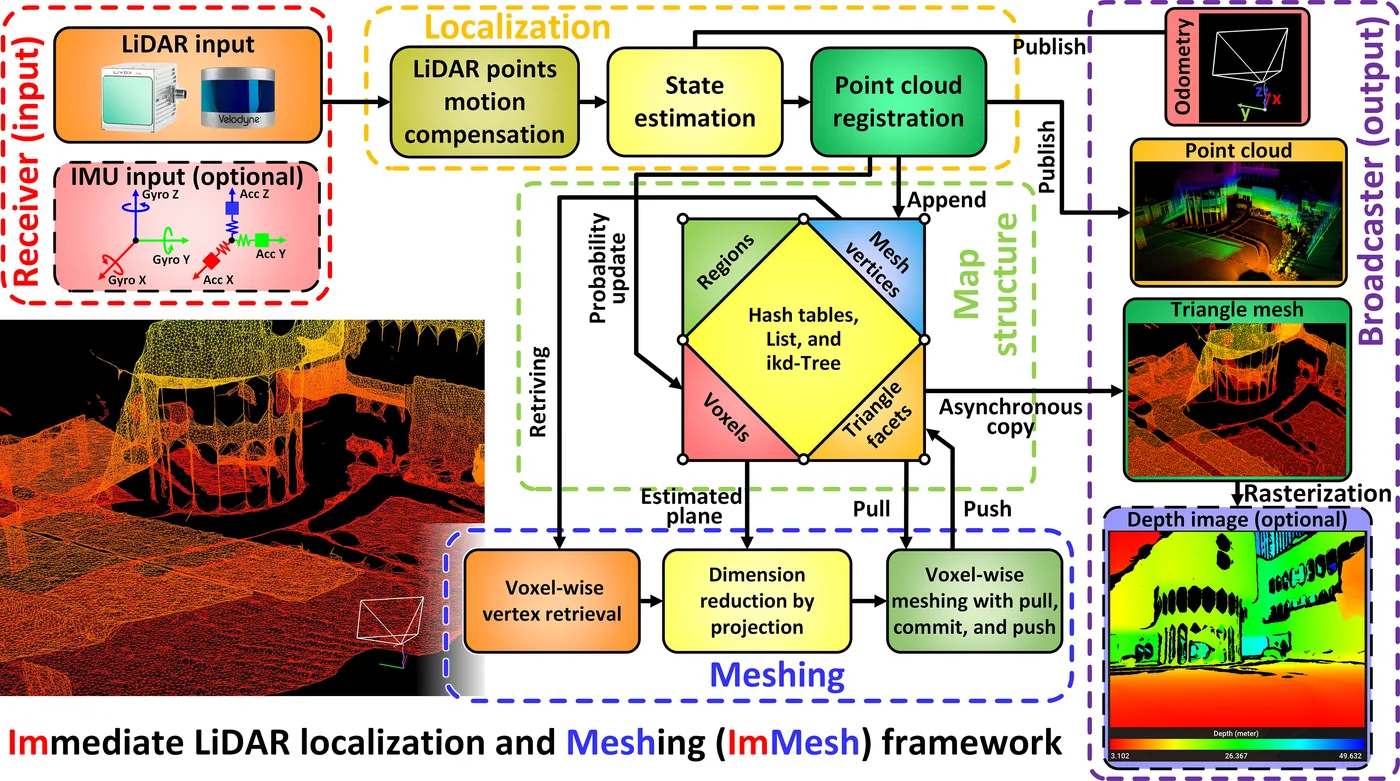
ImMesh 以 VoxelMap 的機率平面與迭代卡爾曼濾波估計位姿,並把經空間降採樣、配準後的 LiDAR 點當成網格頂點(以 ikd-Tree 維持頂點最小間距);每個有新點的體素將其頂點投影到該體素主平面上,以二維 Delaunay 三角化建立三角面,再以類似 git 的 pull、commit、push 步驟增量合併到全域網格。整體在一般桌上型 CPU 上即時執行。
本頁內容
Uses VoxelMap-based localization and treats registered LiDAR points as vertices, meshing each active voxel by projecting to its dominant plane and applying 2D Delaunay triangulation with incremental pull/commit/push updates.
技術屬性
欄位內容為文獻擷取紀錄的原文用語(英文),以原文為據;「未查證」表示本研究尚未讀到該資訊,不代表該方法不具備此能力。
| 感測輸入 | 3D LiDAR (spinning and solid-state)、IMU (optional) |
|---|---|
| 原文測試平台 | handheld、vehicle、UAV、simulation |
| 狀態估計 | iterated Kalman filter with probabilistic planes (built on VoxelMap) |
| 資料關聯 | point-to-plane registration against voxel plane features (VoxelMap) |
| 時間表示 | discrete poses |
| 去畸變 | in-frame motion distortion compensated by IMU backward propagation (method of FAST-LIO) before registration (Sec. V-A) |
| 迴圈閉合 | none (stated limitation, Sec. IX) |
| 全域最佳化 | none |
| 地圖表示 | spatially downsampled, registered LiDAR points kept as mesh vertices with a minimum spacing (0.15 m for mechanical, 0.10 m for solid-state LiDAR) enforced by an ikd-Tree, stored in hashed voxels (0.60 m or 0.40 m) and hashed regions (15 m or 10 m); triangle facets stored per region and indexed in a facet hash table |
| 先驗資訊 | none |
| 可輸出幾何 | triangle mesh published at scan rate; also point cloud reinforcement via mesh rasterization |
| 計算需求 | real-time on CPU (handheld mini-computer, Intel i9-10900, 64 GB RAM); per-dataset mean per-scan time 9.8 to 31.3 ms for meshing and 11.9 to 42.2 ms for localization at 10 Hz input (Table IV); the Experiment-3 comparison ran on an Intel i7-9700K with 64 GB RAM, where only the TSDF baseline used the Nvidia 2080 Ti GPU |
使用設備
原文使用的感測器、運算硬體與載具(equipment)。型號保留原文寫法,連結到設備頁中同一型號的歸併名稱;角色依原文用途分為方法輸入、資料集感測器、執行運算平台、參考或真值量測(reference or ground truth)與比較對象設備。
| 類別 | 型號(原文寫法) | 角色 | 資料集 | 原文規格 | 出處 |
|---|---|---|---|---|---|
| LiDAR | Livox Avia | 方法輸入 | 未標示 | solid-state, Risley prism; FoV 70.4 x 77.2 deg; 240,000 points/s single return; USD 1,599 (Table I) | (Lin et al., 2023, Sec. VIII-A1, Table I, Fig. 6) |
| LiDAR | Velodyne HDL-64E | 資料集感測器 | KITTI | mechanical spinning 64-line; FoV 360.0 x 26.8 deg; 1,333,312 points/s; USD 75,000 | (Lin et al., 2023, Table I) |
| LiDAR | Velodyne HDL-32E | 資料集感測器 | NCLT | mechanical spinning 32-line; FoV 360.0 x 41.3 deg; 695,000 points/s; USD 8,800 | (Lin et al., 2023, Table I) |
| LiDAR | Ouster OS1-16 Gen1歸入:Ouster OS1-16 | 資料集感測器 | NTU VIRAL | mechanical spinning 16-line; FoV 360.0 x 33.2 deg; 327,680 points/s; USD 3,500 | (Lin et al., 2023, Table I) |
| LiDAR | Livox Avia | 資料集感測器 | R3LIVE dataset | solid-state, Risley prism; FoV 70.4 x 77.2 deg; 240,000 points/s | (Lin et al., 2023, Table I) |
| LiDAR | Livox Avia | 方法輸入 | 未標示 | 原文未報告 beyond model | (Lin et al., 2023, Sec. VIII-E, Fig. 11) |
| 相機 | Hikvision CA-050-11UC | 方法輸入 | 未標示 | global shutter RGB camera; images used for mesh texturing with R3LIVE++ poses | (Lin et al., 2023, Sec. VIII-E) |
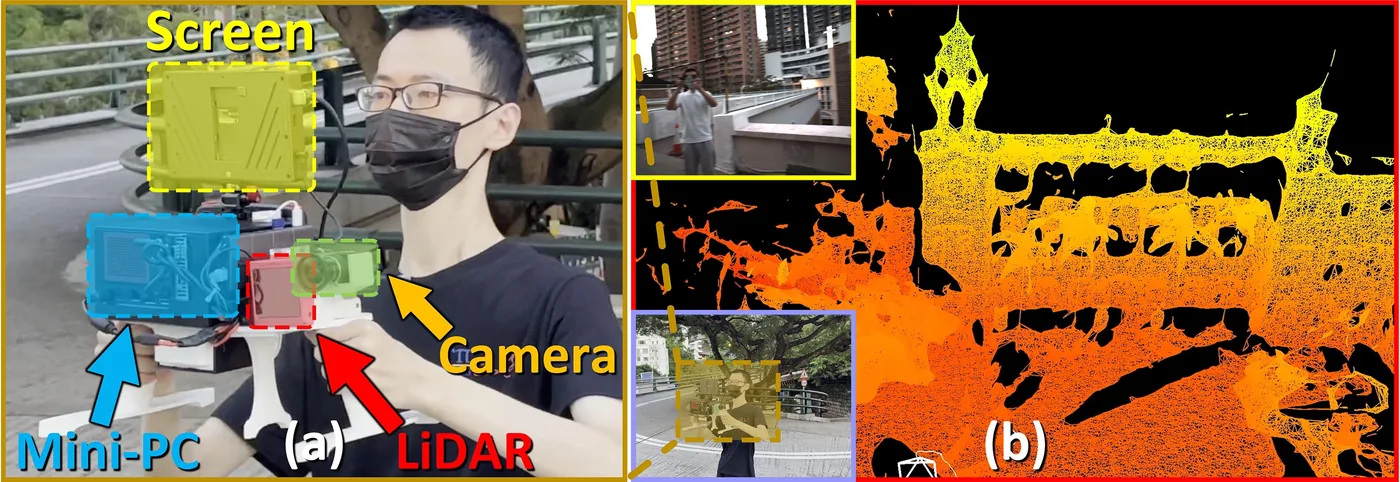
| 載具平台 | handheld data-collection device (custom rig, Fig. 6a) | 方法輸入 | 未標示 | mini-computer, Livox Avia LiDAR and a preview RGB camera | (Lin et al., 2023, Sec. VIII-A1, Fig. 6) |
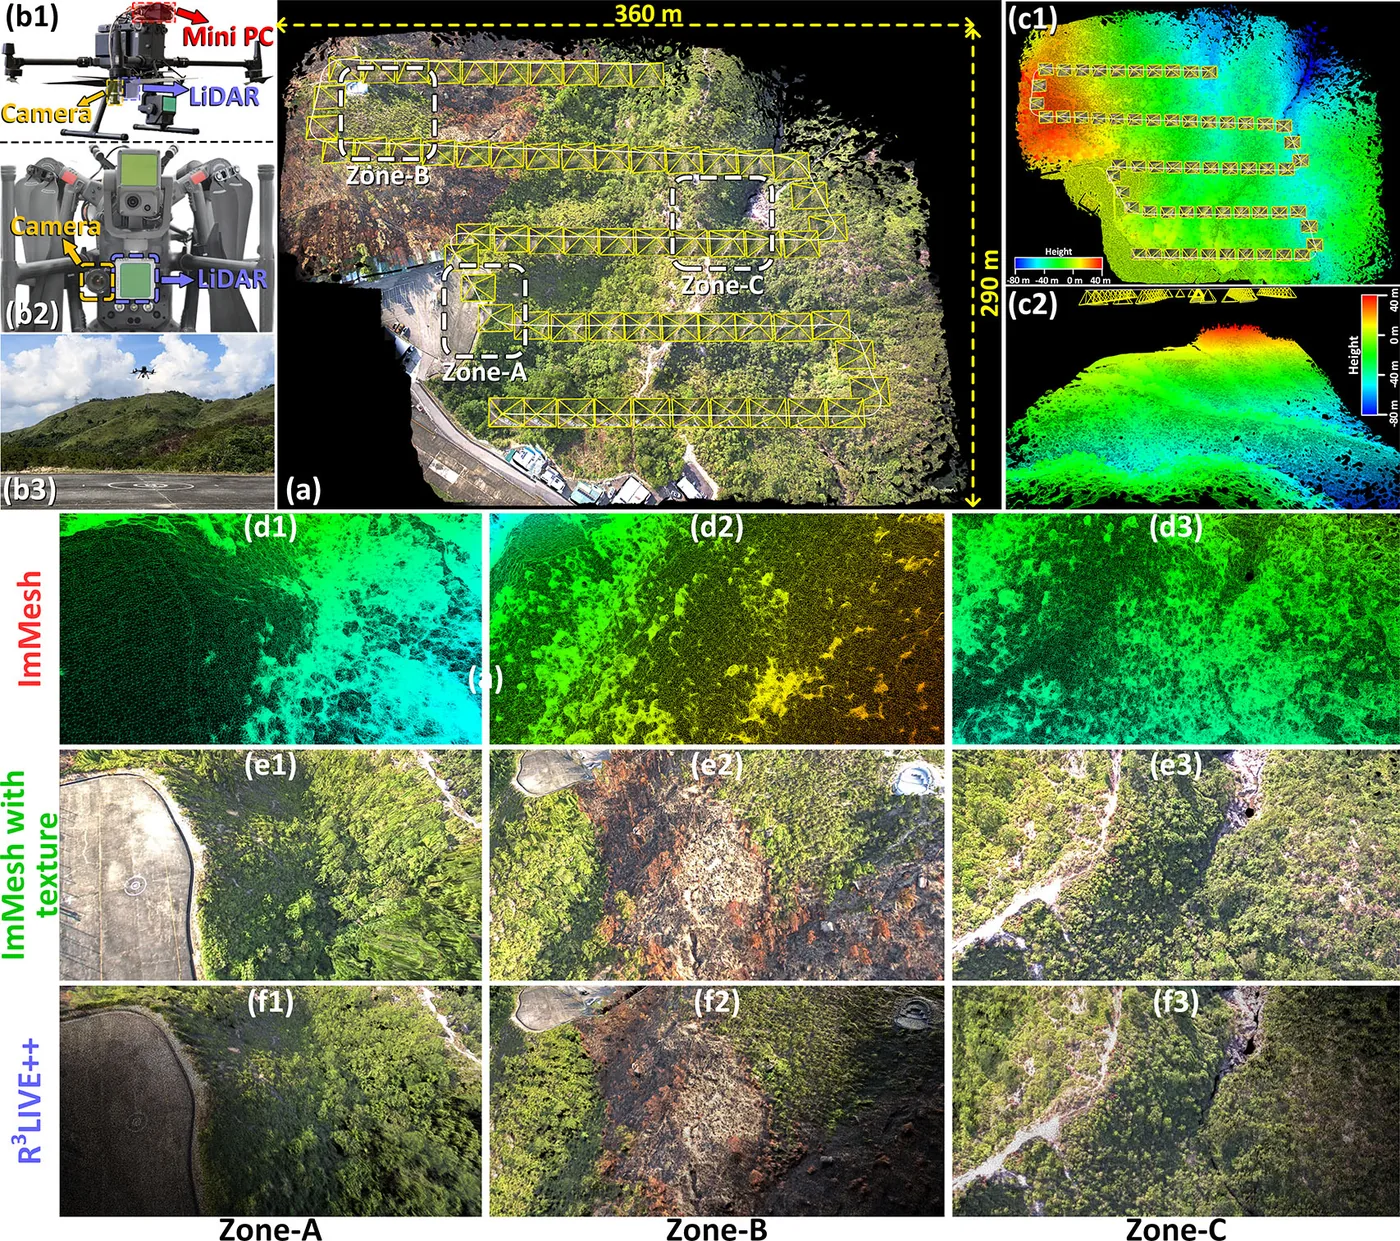
| 載具平台 | DJI M300 | 方法輸入 | 未標示 | drone carrying Livox Avia and Hikvision camera | (Lin et al., 2023, Sec. VIII-E, Fig. 11) |
| 運算硬體 | Intel i9-10900 | 執行運算平台 | 未標示 | mini-computer CPU with 64 GB RAM | (Lin et al., 2023, Sec. VIII-A1) |
| 運算硬體 | Intel i7-9700K | 執行運算平台 | 未標示 | desktop CPU with 64 GB RAM | (Lin et al., 2023, Sec. VIII-C3) |
| 運算硬體 | Nvidia 2080 Ti | 執行運算平台 | 未標示 | 12 GB graphics memory; used only by the TSDF baseline | (Lin et al., 2023, Sec. VIII-C3) |
| 其他 | Microsoft AirSim simulated depth camera | 資料集感測器 | AirSim synthetic (Urban city, Cluttered field) | depth images with FoV 120 x 80 deg at 640x480, 320x240 and 160x120, unprojected to simulate LiDAR | (Lin et al., 2023, Sec. VIII-C2, Fig. 7) |
論文圖片
只收錄原文以開放授權(open license)釋出的圖片,並依授權條件標示出處、圖號、授權與修改方式。
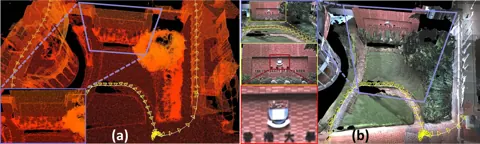
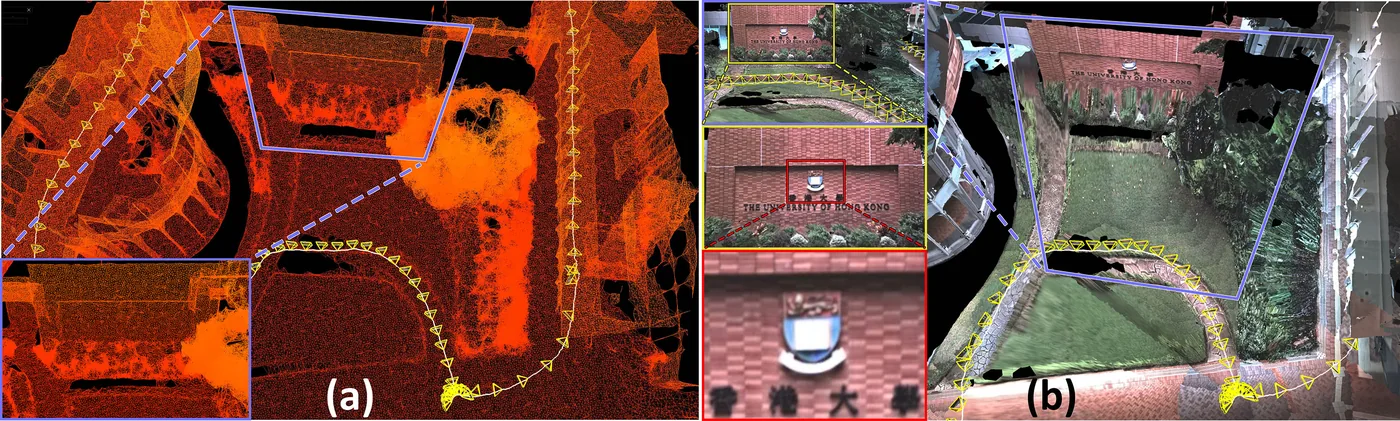
Fig. 1ImMesh 線上重建的三角網格與估計位姿,並以 R3LIVE 相機位姿貼上影像紋理的結果
出處:Lin et al., 2023,Fig. 1。授權:CC BY 4.0 (arXiv v3)。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
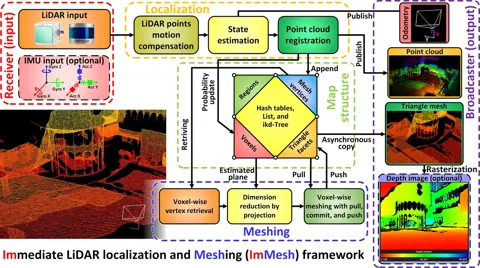
Fig. 2系統架構:接收、定位、地圖結構、建網格與廣播模組
出處:Lin et al., 2023,Fig. 2。授權:CC BY 4.0 (arXiv v3)。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
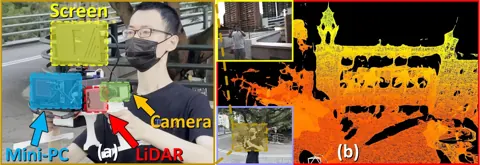
Fig. 6手持資料收集裝置(迷你電腦、Livox Avia 光達、預覽相機)與實驗影片畫面
出處:Lin et al., 2023,Fig. 6。授權:CC BY 4.0 (arXiv v3)。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
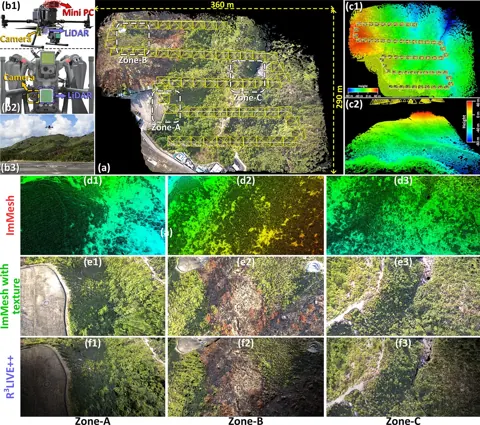
Fig. 11DJI M300 無人機載具與山區場景的網格、高程著色及無損紋理重建成果
出處:Lin et al., 2023,Fig. 11。授權:CC BY 4.0 (arXiv v3)。原始圖檔。修改:縮小至寬度不超過 1400 px,並轉存為 WebP 格式。
作者報告的優勢與限制
優勢
- Real-time meshing on a CPU across KITTI, NCLT, NTU VIRAL and R3LIVE datasets with bounded per-scan time (Sec. VIII-B, Tables II and IV).
- In quantitative tests with ground-truth poses, triangle quality ranked second only to offline Delaunay/graph-cut and above TSDF and Poisson (Sec. VIII-C4).
- Handheld trials closed loops after 957 m and 391 m without loop detection (Sec. VIII-A).
- On three Complex Urban sequences (3.06 to 11.72 km) ImMesh needed 3 to 6 min against about 5 to 10 h for Poisson and scored higher recall, precision and F-score (Table V).
- In the UAV texture application a 975 m, 325 s flight was meshed and textured in 686 s in total (328 s ImMesh, 330 s R3LIVE++, 28 s texturing) (Sec. VIII-E).
限制
- Lacks scalability in spatial resolution: large planes get many small facets and objects smaller than a voxel are poorly reconstructed (Sec. IX).
- No loop correction, so drift can make revisited areas inconsistent (Sec. IX).
- TSDF baseline could not run on over-3 km sequences due to GPU memory; Delaunay baseline failed on Complex Urban data (Sec. VIII-C4).
- Textured UAV mesh shows isolated facets where scans are missing and blurry textures at large viewing angles (Sec. VIII-E).
- (reviewer check) Table V reports Poisson completeness 0.0070 m and accuracy 0.0059 m on Urban03, better than ImMesh, which conflicts with the text; the stated 0.93% to 1.06% runtime ratio does not match Urban02 (about 0.86%).
營建工程相關證據
以校園、城市、公開資料集與 AirSim 模擬驗證,未涉及營建;作者指出固定體素尺寸無法重建小於體素的細節,對小型構件與設備量測是限制(推論)。
原文驗證環境:模擬、公開基準、受控實驗
報告的性能數據
以下是原文作者報告的性能數值(author-reported results),不是本研究重新量測的結果。每張圖只並列同一個比較組(comparison group,同一張表、同一組實驗設定)內的方法;不同比較組之間的數值不可直接比較,也不構成排名。
本方法共出現在 6 個比較組,合計 100 筆紀錄。以下列出本方法紀錄最多的 4 組,其餘 2 組列在最後,並連到性能比較頁。
Wang et al., 2025a · Table I 本方法 27 筆
表格設定(擷取紀錄原文):Oxford Spires; each method meshes individual scans with ground-truth poses (every undistorted scan registered to the TLS map); meshes sampled to the raw scan point count; distances to the TLS map after pre-filtering areas not seen by both; precision, recall and F-score at 0.1 m; OctoMap voxel 0.05 m, ImMesh and VDBFusion 0.1 m, baselines configured for about 1 Hz on one core, PlanarMesh on all 28 cores; file size as PLY binary; OctoMap has no faces or vertices (N/A) (Wang et al., 2025a, Table I)
Per-Scan Time (s),Oxford Spires · Christ Church 03 (about 307 m)
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Wang et al., 2025a 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Wang et al., 2025a, Table I)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| VDBFusion硬體:28-core Intel i7 CPU, no GPU; PlanarMesh uses all cores, baselines one core each (Sec. IV-A) | 0.871 s | (Wang et al., 2025a, Table I) |
| ImMesh本方法硬體:28-core Intel i7 CPU, no GPU; PlanarMesh uses all cores, baselines one core each (Sec. IV-A) | 0.724 s | (Wang et al., 2025a, Table I) |
| PlanarMesh (Ours)原文提出硬體:28-core Intel i7 CPU, no GPU; PlanarMesh uses all cores, baselines one core each (Sec. IV-A) | 0.392 s | (Wang et al., 2025a, Table I) |
| OctoMap硬體:28-core Intel i7 CPU, no GPU; PlanarMesh uses all cores, baselines one core each (Sec. IV-A) | 0.432 s | (Wang et al., 2025a, Table I) |
Lin et al., 2023 · Table V 本方法 24 筆
表格設定(擷取紀錄原文):Complex Urban Dataset; ImMesh fed frame by frame with ground-truth poses (pose estimation disabled); Poisson (official implementation, octree level 12, facets with an edge over 15 cm removed) fed the accumulated cloud voxel-filtered at 1 cm; meshes sampled at 0.01 m, precision and recall at 5 cm; cost time is total processing time converted from h:min:s; Del crashed or gave no result after 3 days and TSDF exceeded 12 GB GPU memory, so both are absent (Lin et al., 2023, Table V)
Max-Min angle (deg), lower is better,Complex Urban Dataset · Urban01
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Lin et al., 2023 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Lin et al., 2023, Table V)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| Poi | 60.1014 deg | (Lin et al., 2023, Table V) |
| ImMesh (ours)本方法原文提出 | 56.2941 deg | (Lin et al., 2023, Table V) |
Lin et al., 2023 · Table VI 本方法 24 筆
表格設定(擷取紀錄原文):AirSim synthetic scenes (20 m x 10 m x 8 m) from depth images (FoV 120 x 80 deg) at three resolutions; ImMesh and TSDF (PCL, GPU, 0.2 m cells) given ground-truth poses; Del (OpenMVS Delaunay plus graph cut) and Poi given the accumulated cloud voxel-filtered at 1 cm; 5 cm threshold; cost time converted from min:sec (Lin et al., 2023, Table VI)
Completeness (m),AirSim synthetic · Urban city, depth 640 x 480
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Lin et al., 2023 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Lin et al., 2023, Table VI)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| Del | 0.0883 m | (Lin et al., 2023, Table VI) |
| ImMesh (ours)本方法原文提出 | 0.1002 m | (Lin et al., 2023, Table VI) |
| Poi | 0.1094 m | (Lin et al., 2023, Table VI) |
| TSDF | 0.1506 m | (Lin et al., 2023, Table VI) |
Tao et al., 2025 · Table 3 本方法 14 筆
指標RMS of ATE
表格設定(擷取紀錄原文):ATE RMS (m) against LiDAR-to-TLS ground truth after SE(3) Umeyama alignment; online: VILENS-SLAM, Fast-LIO-SLAM, SC-LIO-SAM, ImMesh, Fast-LIVO2; offline: HBA (input VILENS-SLAM), COLMAP (images only). VILENS-SLAM = VILENS with pose-graph optimisation; Fast-LIO-SLAM and SC-LIO-SAM add Scan Context loop closures to Fast-LIO2 and LIO-SAM. 'x' in the table = failed or incomplete. Authors note methods could improve with further tuning. (Tao et al., 2025, Table 3)
RMS of ATE,Oxford Spires · Keble College 02 (290 m)
只並列這張表在相同設定下報告的方法;以「本方法:」開頭者為本頁方法。失敗、未執行與未報告以標記呈現,不是 0。
按 Tab 進入圖表後,用上下方向鍵逐一瀏覽各類別,Esc 關閉提示框;也可開啟表格檢視閱讀全部數值。
這些是 Tao et al., 2025 在此表設定下報告的數值(author-reported results),只能在同一個比較組內對照,不代表方法在其他資料或設定下的表現。
資料來源作者報告值(Tao et al., 2025, Table 3)
| 方法(原文寫法) | 報告值 | 出處 |
|---|---|---|
| VILENS-SLAM | 0.06 m | (Tao et al., 2025, Table 3) |
| Fast-LIO-SLAM | 0.25 m | (Tao et al., 2025, Table 3) |
| SC-LIO-SAM | 1.26 m | (Tao et al., 2025, Table 3) |
| ImMesh本方法 | 0.08 m | (Tao et al., 2025, Table 3) |
| Fast-LIVO2 | 0.95 m | (Tao et al., 2025, Table 3) |
| HBA | 0.11 m | (Tao et al., 2025, Table 3) |
| COLMAP | 0.05 m | (Tao et al., 2025, Table 3) |
其他比較組
來源
Lin et al., 2023
(2023)ImMesh: An Immediate LiDAR Localization and Meshing FrameworkIEEE Transactions on Robotics, 39(6):4312-4331
DOI 10.1109/tro.2023.3321227arXiv 2301.05206程式碼
同儕審查已出版已讀全文近十年查證後修正
相關版本
- 預印本:arXiv:2301.05206 (v1 2023-01-12, up to v3) https://arxiv.org/abs/2301.05206
程式碼:https://github.com/hku-mars/ImMesh(授權:GPL-2.0, free for personal and academic use; commercial use requires contacting the authors (per README))。有公開程式碼不等於已被重現,也不代表目前版本與論文版本相同。